
QGroundControl(QGC)のSurvey機能を使うと、カメラの仕様を登録しなくても、指定した領域を等間隔のラインで飛行するミッションを作成できます。
QGroundControl(QGC)で同じライン間隔を一定の速度で飛行させたい場合には、Waypointを手動で設定するよりも、Survey(グリッド)機能を使うほうが素早く正確にミッションを作成できます。
⚠️ 飛行前に必ず高度設定を確認してください
標準ではRelative(ホームポイントを0mとした相対高度)の設定になりますが、飛行前に必ず高度設定を確認してください。
アプリ版QGCでも地形フォロー機能は利用できます。ただし、設定した高度をアプリ内で確認できないため、アプリ版での地形フォローの使用は推奨しません。
手順
- QGCの[Plan]で、離陸させる箇所に[Takeoff]を設定します。
- 左のツールボックスの[Pattern]を選択します。
- 画面上部に選択肢が表示されるので、[Survey]を指定します。
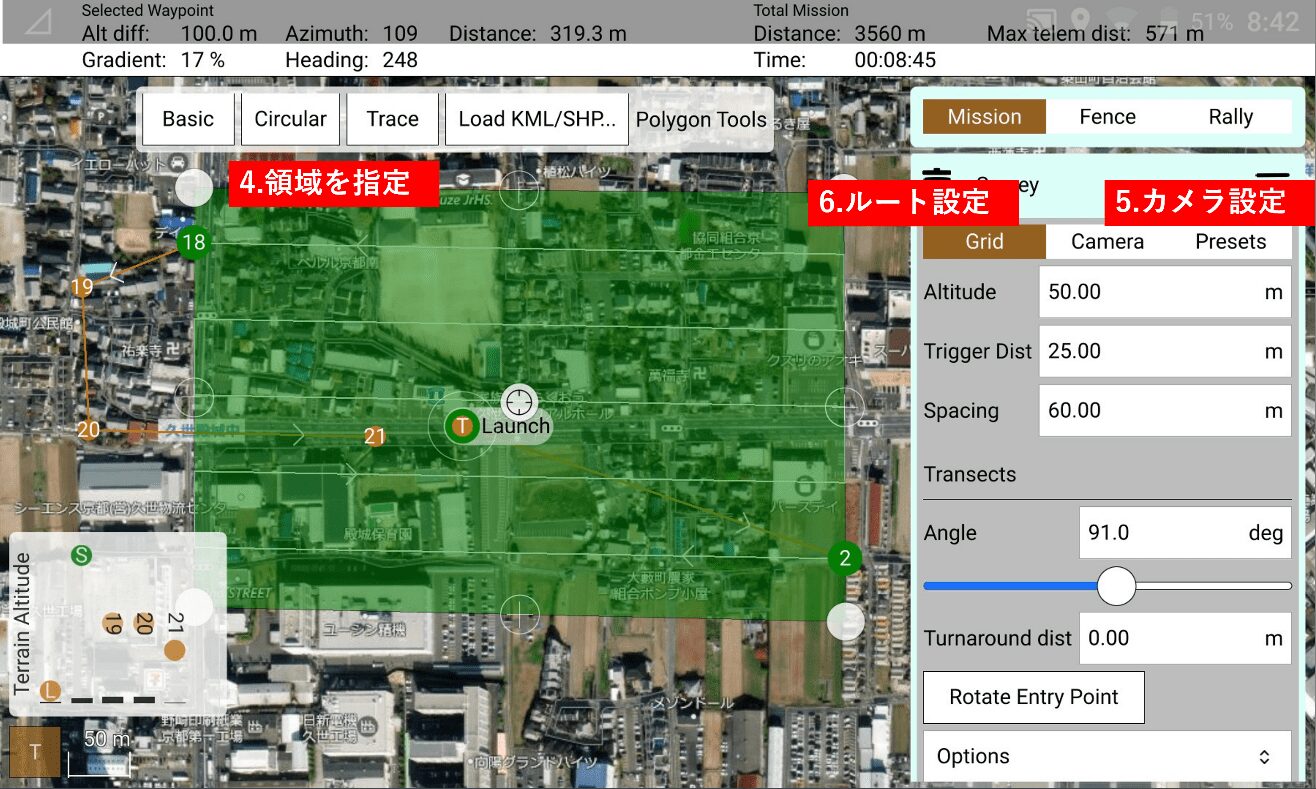
- マップ上にピンを配置し、領域を指定します。
- ミッションコマンドボックス内のカメラアイコンをタップし、カメラ設定を[Manual (No Camera Specs)]に指定します。
- ミッションコマンドボックス内のルートアイコンをタップし、下表の各種設定を行います。
| 項目 | 内容 |
|---|---|
| Altitude | 高度 |
| Angle | コース角度 |
| Spacing | ライン間距離 |
| Trigger Distance | シャッター間隔(カメラ設定をしない場合は無効) |
高度モードの種類
| 設定値 | 基準となる高度 |
|---|---|
| Relative | ホームポイントを0mとした相対高度 |
| Absolute | 海抜(絶対高度) |
| Terrain | SRTM(Shuttle Radar Topography Mission:衛星による地形標高データ)を用いた地形フォロー機能。インラインスペースに応じて変化します |
うまくいかない場合
| 症状 | 確認する内容 |
|---|---|
| [Pattern]から[Survey]が選べない | 先に[Takeoff]を設定しているかを確認します。離陸地点が未設定の場合、ミッションを作成できません。 |
| カメラ設定を求められる/シャッター間隔が変更できない | 手順5でカメラ設定を[Manual (No Camera Specs)]に指定します。この設定ではTrigger Distanceは無効です。 |
| ラインの向きや本数が意図と違う | Angle(コース角度)とSpacing(ライン間距離)を調整します。 |
| 飛行高度が想定と違う | 高度モードがRelativeになっているかを確認します。Absoluteは海抜基準のため、大きくずれます。 |
| 地形フォローが正しく効かない | アプリ版QGCでは設定した高度を画面内で確認できません。地形フォローを使用する場合は、デスクトップ版QGCで設定と確認を行ってください。 |
関連記事
- 【Mission Planner】グリッド形式のミッションを作成する方法(Mission Plannerで同等の操作を行う場合)
- 【QGC】Plan画面の機能と使いかた
上記をすべてお試しいただいても解決しない場合は、当社までご連絡ください。