
YellowScan Navigator / Bathymetric LiDAR
陸から水中へ、点群を分断しない。陸地・水面・水底を
一続きの3次元データへ。
YellowScan Navigatorは、河川・湖沼・港湾・海岸などの浅水域をUAVから計測する水深LiDARです。現場条件に合う機体構成、デモ、導入、講習、解析ワークフローまでSkyLink Japanが支援します。
One continuous terrain model
水際で途切れていた測量を、ひとつにつなぐ。
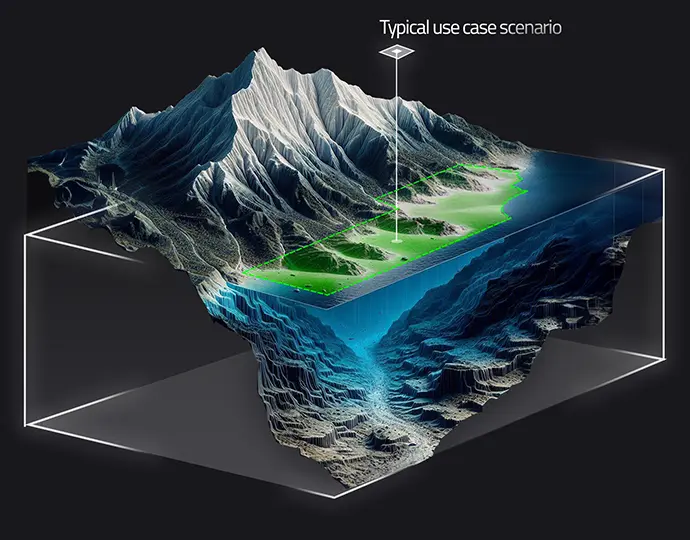
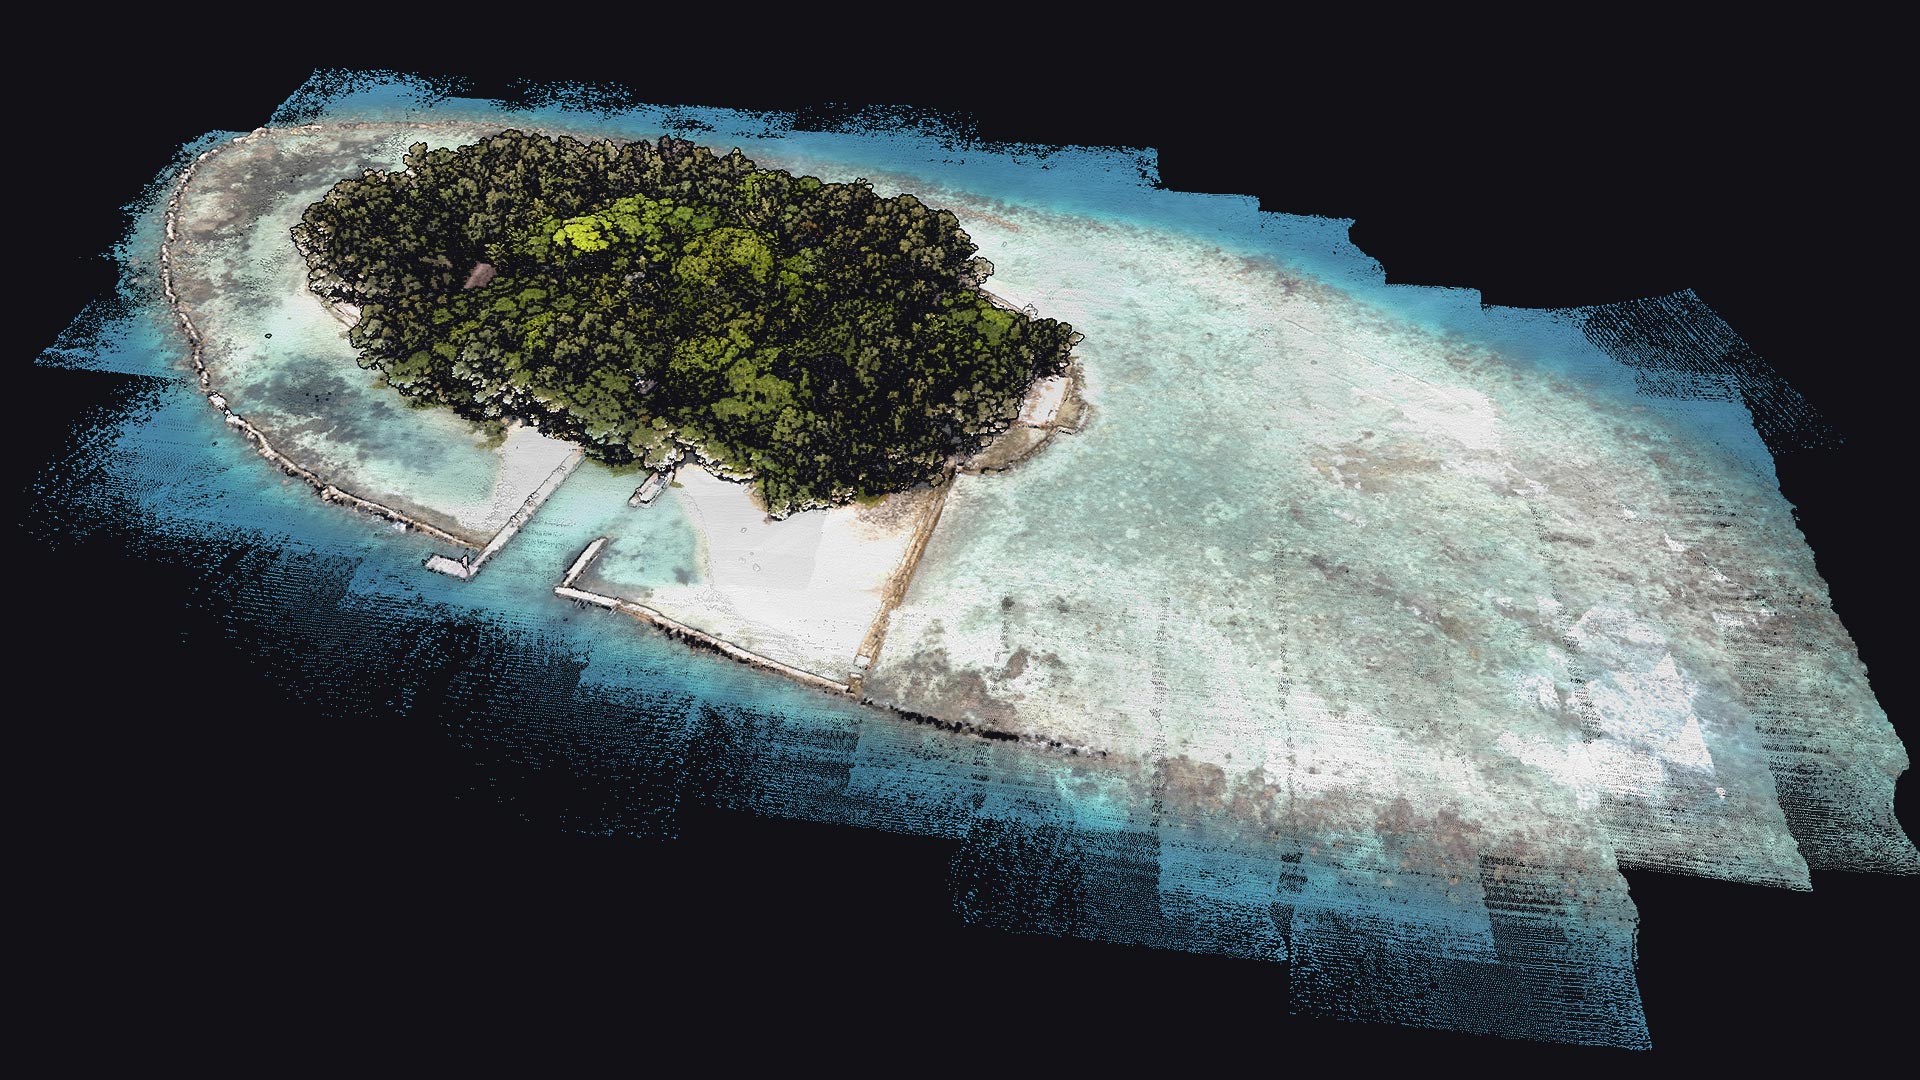
一般的な近赤外LiDARでは捉えにくい水面下へ、グリーンレーザーを照射。陸部・護岸・水面・水底を同じ飛行で取得し、連続した3次元点群として扱えます。
- 河岸・護岸から河床までの縦横断を連続して把握
- 海岸線、浅海域、港湾周辺、浚渫対象の地形を面的に取得
- 陸上点群と水底点群を同一座標系で管理
- 点群、等深線、断面図、地形モデルなど後工程まで設計
Measurement performance
水中計測に必要な性能を、ひとつのシステムに。
YellowScanが開発したレーザースキャナー、SBG Quanta Micro、グローバルシャッターカメラを統合。取得後はCloudStationで水面検出・水中点補正・分類を進められます。

最大2セッキの水深計測
透明度を示すセッキ深度を基準に、最大2セッキを公称値とする浅水域向けシステムです。実際の到達深度は水質・波・底質などで変化します。
精度・正確度ともに3 cm
狭い40°の視野角で水中への浸透と計測品質を優先。最大高度100 m、最適速度5 m/sで効率的な計測を支援します。
水面検出・屈折補正に対応
CloudStationで水面・水中・地表を分類し、水による屈折を考慮して水中点を補正。内蔵カメラによる点群カラー化にも対応します。
「最大2セッキ」は、すべての現場で同じ水深まで測れるという意味ではありません。
到達深度と欠測の出方は、濁度、波・白波、水面反射、太陽高度、飛行高度、底質・水草、対象物の反射率などに左右されます。SkyLinkでは、現地条件と必要成果物を確認したうえで、テスト計測やマルチビーム併用を含めて提案します。
Applications
河川・湖沼から、港湾・沿岸域まで。
水際の連続性を保った3次元データが必要な調査に適しています。水が深い、または濁りが強い現場では、音響測深などとの組み合わせを検討します。
河川・湖沼・砂防
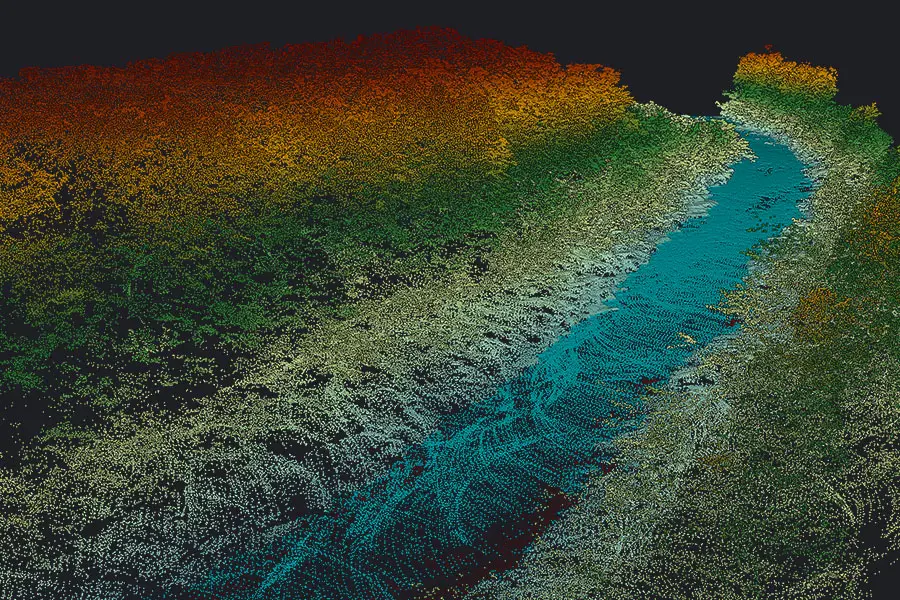
河床変動、洗掘、堆砂、護岸周辺、災害前後の変化を陸部から水底まで連続して把握します。
海岸・港湾・浅海域
海岸線、浅瀬、岩礁、港湾施設周辺など、船が入りにくい区域を上空から面的に計測します。
浚渫・海洋土木
着工前後や定期計測の地形比較、浚渫量・堆積量の算定に必要な点群・地形モデルを整備します。
水工構造物・維持管理
堤防、堰、護岸、橋脚周辺などの地形と構造物周辺を把握し、維持管理や安全確認に活用します。
環境・水資源調査
水路形状、湿地、浅水域の生息環境などを3次元化し、経年変化の把握や研究を支援します。
陸・水・深部の統合測量
陸上LiDAR、Navigator、マルチビーム、実測を同一座標系で統合し、欠測を補完します。
Deliverables
点群の取得だけでなく、使える成果物まで。
必要な成果物、座標系、精度、納品形式を先に確認し、飛行・基準点・解析工程を逆算します。機材導入だけでなく、受託計測や初回案件の伴走もご相談いただけます。
- 陸部・水面・水底の三次元点群
- 水深図・等深線・数値地形モデル
- 河川・海岸の縦断図/横断図
- 堆砂量・浚渫量・変化量解析
- CAD・GIS向けデータ、報告用図面
SkyLink implementation support
機体に載せるだけでは終わらない。
計測から成果物まで使える導入へ。
大型UAVへの搭載、レーザー安全管理、現地計測、CloudStation処理、精度確認まで、実際の業務に合わせて構成します。
現場条件を整理
水域、範囲、透明度、水深、底質、必要精度、成果物を確認します。
機体・運用を設計
搭載重量、電源、飛行時間、取付、許可、安全距離を含めて構成します。
デモ・テスト計測
代表地点で水底の取得状況と点密度、欠測、成果イメージを確認します。
導入・講習・伴走
操作・安全・解析講習、初回案件支援、保守・修理相談まで継続対応します。
Specifications
YellowScan Navigator 主な仕様
仕様値はYellowScan公式情報に基づきます。構成・ソフトウェア・提供内容は見積時に確認します。
- システム精度
- 3 cm
- システム正確度
- 3 cm
- 最大計測飛行高度
- 100 m
- 最適飛行速度
- 5 m/s
- 点密度
- 20 points/m²(対地高度80 m、飛行速度5 m/s)
- レーザーレンジ
- 最大120 m
- 水深
- 最大2セッキ(透明度・現場条件に依存)
- 視野角
- 40°
- エコー数
- 最大10エコー/ショット
- ショット数
- 最大20,000ショット/秒
- 走査周波数
- 最大50 Hz
- GNSS/IMU
- SBG Quanta Micro
- 内蔵カメラ
- グローバルシャッターカメラ
- 重量
- 3.7 kg(バッテリーを除く)
- 寸法
- 350 × 160 × 190 mm
- バッテリー稼働時間
- 標準45分
- 動作温度
- 0~40℃
- レーザークラス
- Class 3B(公称眼球危険距離:25 m)
※ 公称仕様は基準条件での値です。搭載可能な機体、実運用時の飛行時間、取得深度、精度、点密度は、機体構成・飛行条件・水質・対象物などにより変動します。DJI Matrice 300/350には重量上の理由から搭載できません。Matrice 400などを含む搭載構成は、最新のメーカー要件と運用条件を確認して個別に提案します。
Class 3Bレーザーとしての安全管理が必要です。
適切なレーザー保護具、立入管理、安全距離、起動・停止手順を含む運用計画が必要です。YellowScanは、公称眼球危険距離を25 mとしています。SkyLinkでは導入時に安全運用も含めて整理します。
Comparison
YellowScan Navigator が向く現場、他機種が向く現場
UAV搭載型グリーンレーザー(航空レーザー測深)の代表的な4機種を、メーカー公表値にもとづいて比較します。SkyLink Japanは特定メーカーの専属代理店ではないため、現場条件に合わない機種は合わないとお伝えします。
結論:水深3〜6 mの港湾・海岸・浅海域を、汀線から連続して取得したいなら YellowScan Navigator が第一候補です。2セッキの到達深度に加え、最小可測水深0.30 mで極浅部の欠測が少なく、水面検出・屈折補正までCloudStationで処理できます。
ただし本体3.7 kgのため、DJI M300/M350はメーカー非推奨です。軽量・反復運用なら TDOT 7 GREEN LITE、約5.4kgの一体型で20mm/15mmの精度指標を求めるなら RIEGL VUX-820-G、大型機で広域を押さえるなら RIEGL VQ-840-Gが適します。
4機種の主な違い
| 比較項目 | TDOT 7 GREEN LITE | YellowScan Navigator(本製品) | RIEGL VUX-820-G | RIEGL VQ-840-G |
|---|---|---|---|---|
| 製品の位置づけ | 超軽量・広視野角の国産システム | 浅水域向けの操作性重視システム | UAV向け高精度オールインワン | 大型UAV/有人機向けハイエンドシステム |
| 得意な現場 | 河川、砂防、狭小水域、災害現場 | 浅い河川・湖沼・海岸線、小〜中規模エリア | 河川・河床・堤防、ダム・貯水池、港湾・海岸・浅海域 | 広域の河川・湖沼・海岸線、長距離測線 |
| レーザー波長 | 532nm | 532nm | 532nm | 532nm |
| レーザークラス | Class 3R25m以下のLOWモードはClass 1 | Class 3BNOHD 25m | Class 3BNOHD 19m | Class 3BNOHD 15m |
| 最大測深性能 (セッキ換算) |
1.43 Secchiクリアな水質(R=0.4)・高度50m時。13.5m(C=0.22・高度50m)、16.8m(C=0.22・高度15m)。条件の悪い水質では0.6 Secchi。 | 最大2 Secchiメーカーは飛行高度・水質・底質反射率の条件を公表していません。 | 2.0 Secchi(50kHz時)最大2.2 Secchiは後処理の波形平均化を適用し実効5kHz相当とした場合。100kHz時は1.8 Secchi。対水面高度75m条件。 | 2.0 Secchi(50kHz時)最大2.5 Secchiは波形平均化・実効0.5kHz相当。200kHz時は1.7 Secchi。 |
| 精度指標 | 確度 5mm / 測距精度(1σ) エコー強 4mm・エコー弱 15mmセンサー単体の測距レベルの指標です。 | Accuracy 3cm / Precision 3cmメーカーはシステム値として公表(条件非公表)。 | Accuracy 20mm / Precision 15mm距離150m・1σの丸め値。 | Accuracy 20mm / Precision 15mm距離150m・1σの丸め値。 |
| 重量 | 約2.9kg本体のみ・アンテナ除く(メーカー現行公表値) | 3.7kgバッテリー除く | 約5.4kgRIEGL公式データシート(2026-05-27)値。 | 約12kgIMU/GNSS・カメラを含む構成で15kg未満 |
| 測定/発射レート | 発射レート 160,000Hz計測レート 106,560Hz | 最大20,000ショット/秒スキャン周波数 最大50Hz | 最大100kHzスキャン速度 10〜50 lines/sec | 50kHz〜200kHzスキャン速度 10〜100 lines/sec |
| 視野角 | 120°4機種中で最も広い | 40° | 40°(オフナディア±20°)円形スキャンパターン | 飛行直交方向40°/飛行方向28°ほぼ楕円のスキャンパターン |
| エコー/ターゲット数 | エコー数 6 | 最大10エコー/ショット公式データシートPDFは最大15と記載。 | 最大15ターゲット/パルス | 最大15ターゲット/パルス |
| 波形データ | 全波形データの公表なしマルチエコー(6エコー)方式。 | Full Waveform 対応 | オンライン波形処理+全測定の全波形保存 | オンライン波形処理+全波形記録 |
| RGBカメラ | 8Mpixel(2,840×2,840) | グローバルシャッターカメラ内蔵画素数はメーカー非公表 | 5.1MPixel 内蔵 | 12MPixel/24MPixel(オプション) |
| GNSS/INS | 内蔵INS(型式非公表) | SBG Quanta Micro | RiLOC-F 慣性航法システム内蔵 | 統合INS(オプション) |
| 代表的な搭載 プラットフォーム |
GLOW.H/GLOW.L/DJI Matrice 350 RTK/CHCNAV X500/Prodrone GT-M | マルチローターUAV/ヘリ型UAV、Gremsyマウント統合 | UAV(中〜大型機)、有人航空機のペイロードポッド保護等級IP64 | 大型UAV、有人航空機 |
| 運用上の特長 | 機体からの外部給電(DC24V/USB Type-C PD)。NETIS登録 KK-200034-VE。 | 自己バッテリー駆動で約45分(典型値)。最大推奨飛行高度100m AGL。 | RiACQUIRE/RiPROCESS/RiUNITE によるジオリファレンス、屈折補正、点群生成まで一貫。消費電力 標準75W。 | 計測レートとスキャン速度の自由度が高く、測深優先/点密度優先を現場ごとに設定可能。 |
| 注意点 | 公表の精度値はセンサー単体の測距精度であり、システム全体の成果精度ではありません。測深値は必ず水質・飛行高度条件とセットで判断してください。 | メーカーは DJI Matrice 300/350 に非対応と明記(バッテリー込みのシステム重量が推奨最大ペイロード2.7kgを超えるため)。 | 2026年8月時点で公開されているデータシートは preliminary(暫定版)です。正式版で仕様が変更される可能性があります。 | システム重量が大きく搭載できる機体が限られます。IMU/GNSSとカメラはオプション構成です。 |
| 製品詳細 | 詳細を見る | 現在ご覧のページ | 詳細を見る | 詳細を見る |
| 見積相談 | 見積相談する | 見積相談する | 見積相談する | 見積相談する |
測深性能は水質・底質・飛行高度・水面状態に依存するため、カタログ値がそのまま自社の現場に当てはまるわけではありません。到達深度の目安は「セッキ深度(透明度)の何倍まで届くか」で表されます。
YellowScan Navigator のメリット・デメリット
強み
- 到達深度と水中処理を重視した設計
- 最小可測水深0.30 m。極浅部・汀線付近の欠測が少ない
- 自動水面検出・水中点の屈折補正・自動水域分類をCloudStationで処理できる
- SBG Systems Quanta Micro を内蔵し、GNSS/INS構成がまとまっている
- 最大10エコー・フルウェーブフォームで、水中の弱い戻り光を拾える
制約・注意点
- 3.7 kg(バッテリー除く)。DJI M300/M350は非推奨で、有効ペイロード5 kg級の機体が前提
- Class 3B・NOHD 25 m。立入管理と保護具の運用ルールが必要
- 確度・精度とも3 cm。陸上部だけの精度では近赤外トポLiDARに劣る
- 水面検出・屈折補正はアドオン扱いで、ライセンス構成の確認が必要
仕様24項目の詳細比較・用途別のおすすめ・費用構造・導入難易度は、グリーンレーザー測量のページにまとめています。
Green LiDARの詳細比較を見るFAQ
よくあるご質問
どのくらいの水深まで計測できますか?
公称値は最大2セッキです。たとえばセッキ深度が2.2 mの水域なら理論上の目安は約4.4 mですが、濁度、波、水面反射、底質、水草などで結果は大きく変わります。実案件では現地条件の確認とテスト計測を推奨します。
濁った河川や深いダムでも使えますか?
グリーンレーザーは浅水域に適していますが、強い濁りや深水部では水底点を取得できない場合があります。その場合はマルチビーム測深や実測を組み合わせ、陸部・浅部・深部を統合する方法を提案します。
陸地と水底を同じデータにできますか?
可能です。Navigatorは陸上・水上を一続きに計測するため、護岸から水底まで連続した点群を作成できます。必要に応じて陸上LiDAR、マルチビーム、実測点も同一座標系で統合します。
どのドローンに搭載できますか?
Navigatorはバッテリーを除いて3.7 kgあるため、大型UAVが前提です。DJI Matrice 300/350には搭載できません。Matrice 400などを含め、最大搭載量、重心、電源、飛行時間、取付方法を確認したうえで提案します。
機材の購入だけでなく、計測を依頼できますか?
ご相談いただけます。SkyLink Japanと扶和ドローンの連携により、現地計測、点群処理、水面・水中補正、精度確認、図化まで一括で対応します。導入前の検証として受託計測から始めることも可能です。
デモや自社現場データでの確認はできますか?
現場条件、範囲、水深、透明度、必要成果物を確認し、デモまたはテスト計測の実施方法を整理します。位置図や写真など、分かる範囲の資料をご共有ください。
YellowScan Navigatorは陸上のトポグラフィックLiDARの代わりになりますか?
水陸を1台・1フライトで連続取得できる点が最大の価値ですが、確度・精度は3 cmであり、陸上部だけの精度を最優先する用途では近赤外のトポグラフィックLiDARに分があります。陸上の高密度・高精度が別途必要な案件では、Navigatorで水際と水中を、近赤外LiDARで陸上を、フライトを分けて取得する構成をご提案しています。
Navigatorで測れるか、
現場条件から一緒に確認します。
位置図、おおよその範囲、想定水深、水の濁り、必要な成果物が分かれば、機体構成・計測方法・デモの進め方を整理できます。すべて決まっていなくても構いません。
販売・導入支援・受託計測・解析ワークフローまでご相談いただけます。