
撮影した映像を見返し、報告書を作る時間を、どこまで減らせるでしょうか。
2025〜2026年の論文には、機上AIが必要な画像を選んでレポートを作る研究や、以前の3Dモデルと新しい写真を比べて変化を探す研究が登場しています。撮影後の映像確認や、過去の記録との比較に使う技術です。
このブログでは、機上AI、3Dモデル、画像による位置推定、言葉での飛行指示、ドローン検知、農業の6分野を紹介します。各章の冒頭で研究の結論をまとめ、続けて実験条件と現場で試す際の注意点を解説します。
情報確認日:2026年11月3日。2025〜2026年の論文・総説を取り上げています。arXivで公開されたプレプリントを含みます。
1. 機上AIが、点検映像をレポートと証拠画像にまとめる
研究で分かったこと
点検映像から必要な情報を選ぶと、送信量は94.8%減った
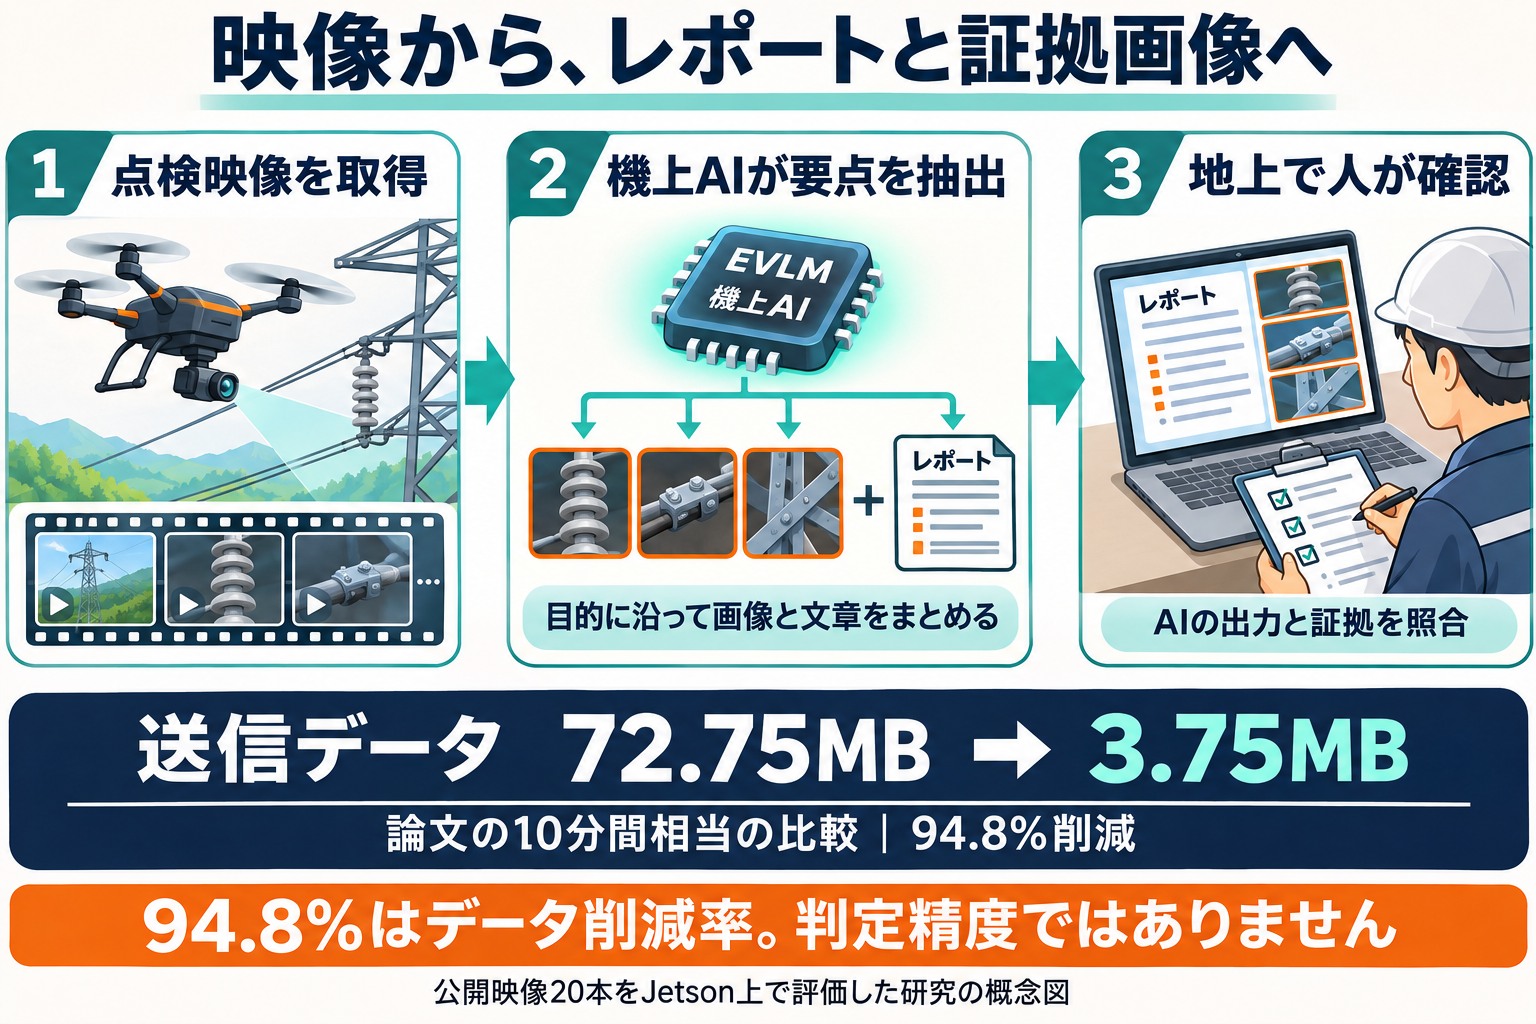
EVLM:公開の送電線点検映像20本をJetsonで処理した試験では、10分間相当の送信量が72.75MBから3.75MBに減りました。
94.8%は送信量の削減率です。大学が公開した論文要旨には、欠陥の見落とし率は示されていません。
送電線の点検映像が長くなると、送信するデータも、必要な場面を探す手間も増えます。機上AIで画像を選び、点検結果を短くまとめる方法が研究されています。
クラーゲンフルト大学やウィーン工科大学などのチームによるEVLMは、点検の目的に沿って映像を読み、レポートと証拠画像をまとめる仕組みです。画像と言葉を扱うビジョン言語モデルを、小型コンピュータのNVIDIA Jetsonで動かしています。
削減率
報告消費電力
公開点検映像
大学の紹介ページによると、8種類の環境を含む公開映像20本で評価し、10分間相当の送信量は72.75MBから3.75MBになりました。これは公開映像をJetson上で処理した結果です。飛行中の通信や、点検全体の作業時間まで評価した結果ではありません。
通信量と一緒に、見落としと人の確認時間を測る
送信データを減らせれば、通信容量が限られる山間部や遠隔地でも、レポートを共有しやすくなります。ただ、必要な場面をAIが落とすと、点検のやり直しにつながります。導入前の試験では元の映像とAIの出力を照合し、見落としが増えていないか、人の確認時間は減ったかを調べます。
出典・参考資料
- Farahani ほか「EVLM: Intent-Driven Edge Vision Language Model for UAV-Based Power Line Inspection」IEEE EDGE 2026(クラーゲンフルト大学ITECの紹介ページ)(データ削減率94.8%、送信量72.75MB→3.75MB、消費電力5.6W、公開映像20本)
2. 3Dモデルで変化を探し、点検ルートを計画する
研究で分かったこと
前回の3Dモデルと今回の写真1枚で、変化を見つけられた
- アジア航測の変化検出:砂防堰堤と橋のデータで、撮影視点をそろえて比較すると、検出範囲と正解範囲の重なり(IoU)は最大0.82でした。
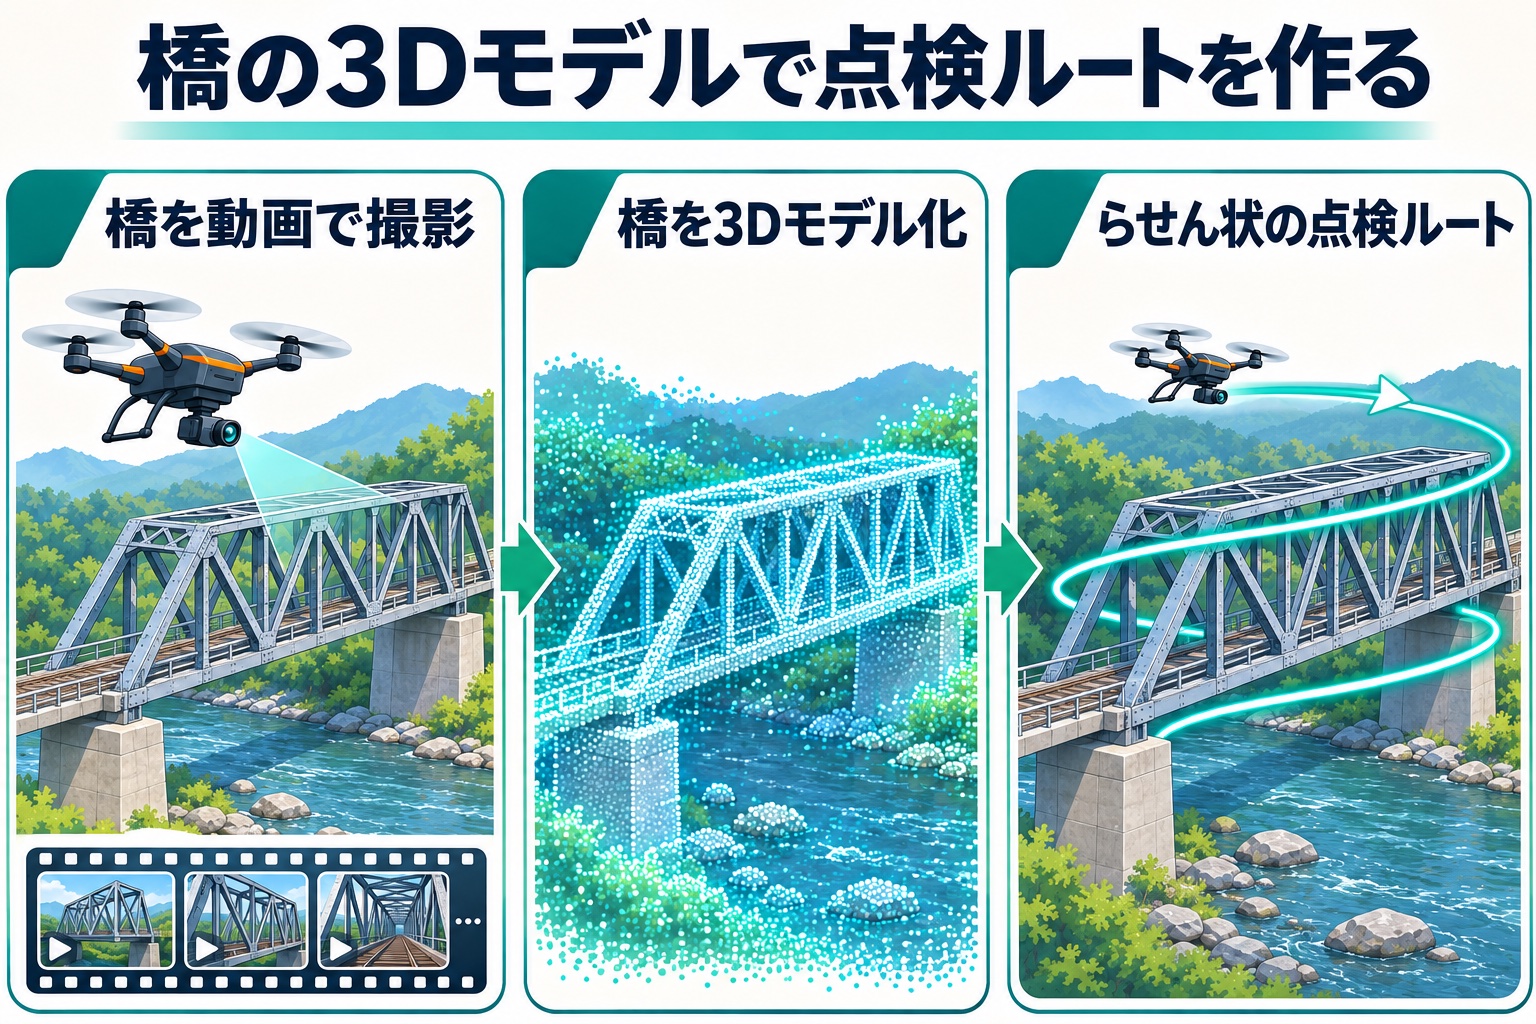
- Zuoらの橋梁点検:別の橋での試験では、3Dモデルから作ったらせん状の飛行経路で、対象の91.4%をカバーし、ミッション時間を45.8%短縮しました。
- Zaoualiらの研究:空撮から作った3Dモデルで、言葉で指定した対象の部分を色で表示する方法を示しました。
前回と今回の点検写真は、撮った角度が少し違うだけでも見比べにくくなります。3D Gaussian Splatting(3DGS)は、複数の写真から空間の見え方を再現し、別の視点の画像を描画する技術です。この「視点を変えて見られる」性質を、変化検出や飛行計画に使う研究があります。
アジア航測:以前の3Dモデルと、今回の写真1枚を比べる
アジア航測のチームが2026年7月に公表した研究では、変化前の複数写真から3DGSモデルを作ります。変化後の写真1枚に合わせてモデルの描画視点を調整し、同じ角度にそろえて変わった箇所を探します。
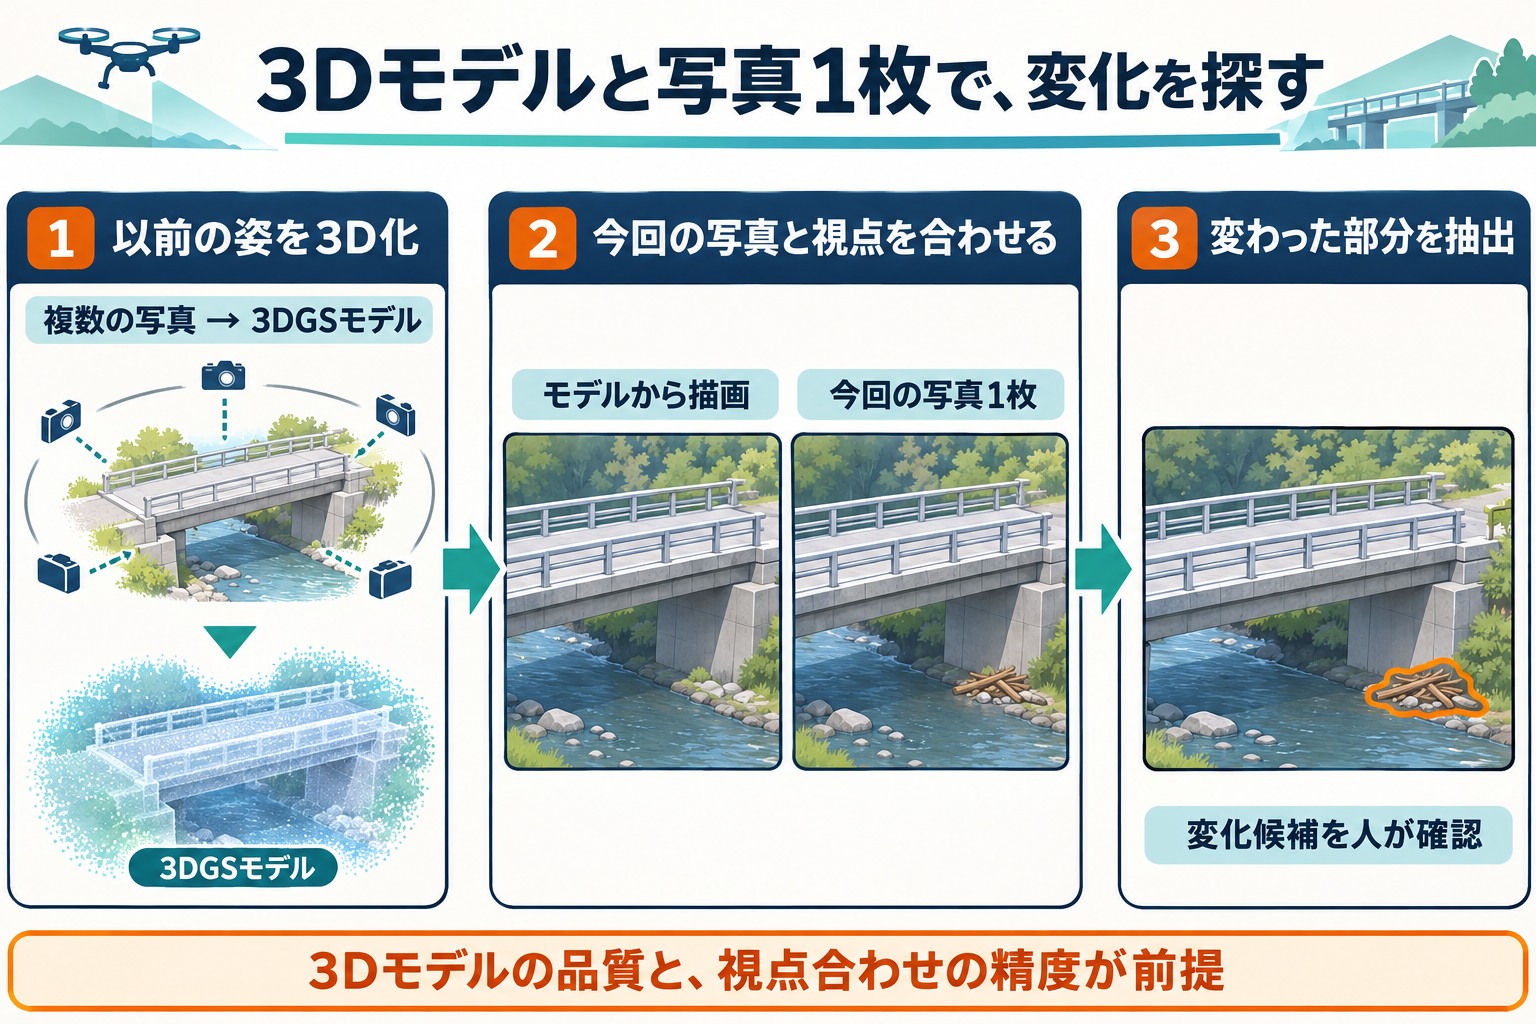
砂防堰堤と橋梁の実データで、変化領域の一致度を表すIoUは最大0.82でした。IoUは、検出した領域と正解領域の重なりを0〜1で表し、1に近いほどよく一致します。時期の異なる実写真どうしを比べる方法に対し、最大24ポイント改善しています。
カナダの橋:3Dモデル上で点検ルートを計画する
カナダ・エドモントンのLow Level Bridgeを対象にした別の研究では、動画から作った3DGSモデルの上で、点検ルートを計画しました。ISARC 2026の報告によると、現地で約5分でプレビューを生成し、最適化したらせん状の経路で91.4%のカバー率と45.8%のミッション時間短縮を達成しています。こちらは、変化検出ではなく飛行経路を評価した結果です。
3Dモデルから、言葉で指定したものを探す
Zaoualiらのプレプリントは、空撮画像から作った3DGSモデルで、言葉で指定した対象の領域を抜き出す方法を提案しています。たとえば施設のモデルから、見たい設備だけに色を付ける使い方です。
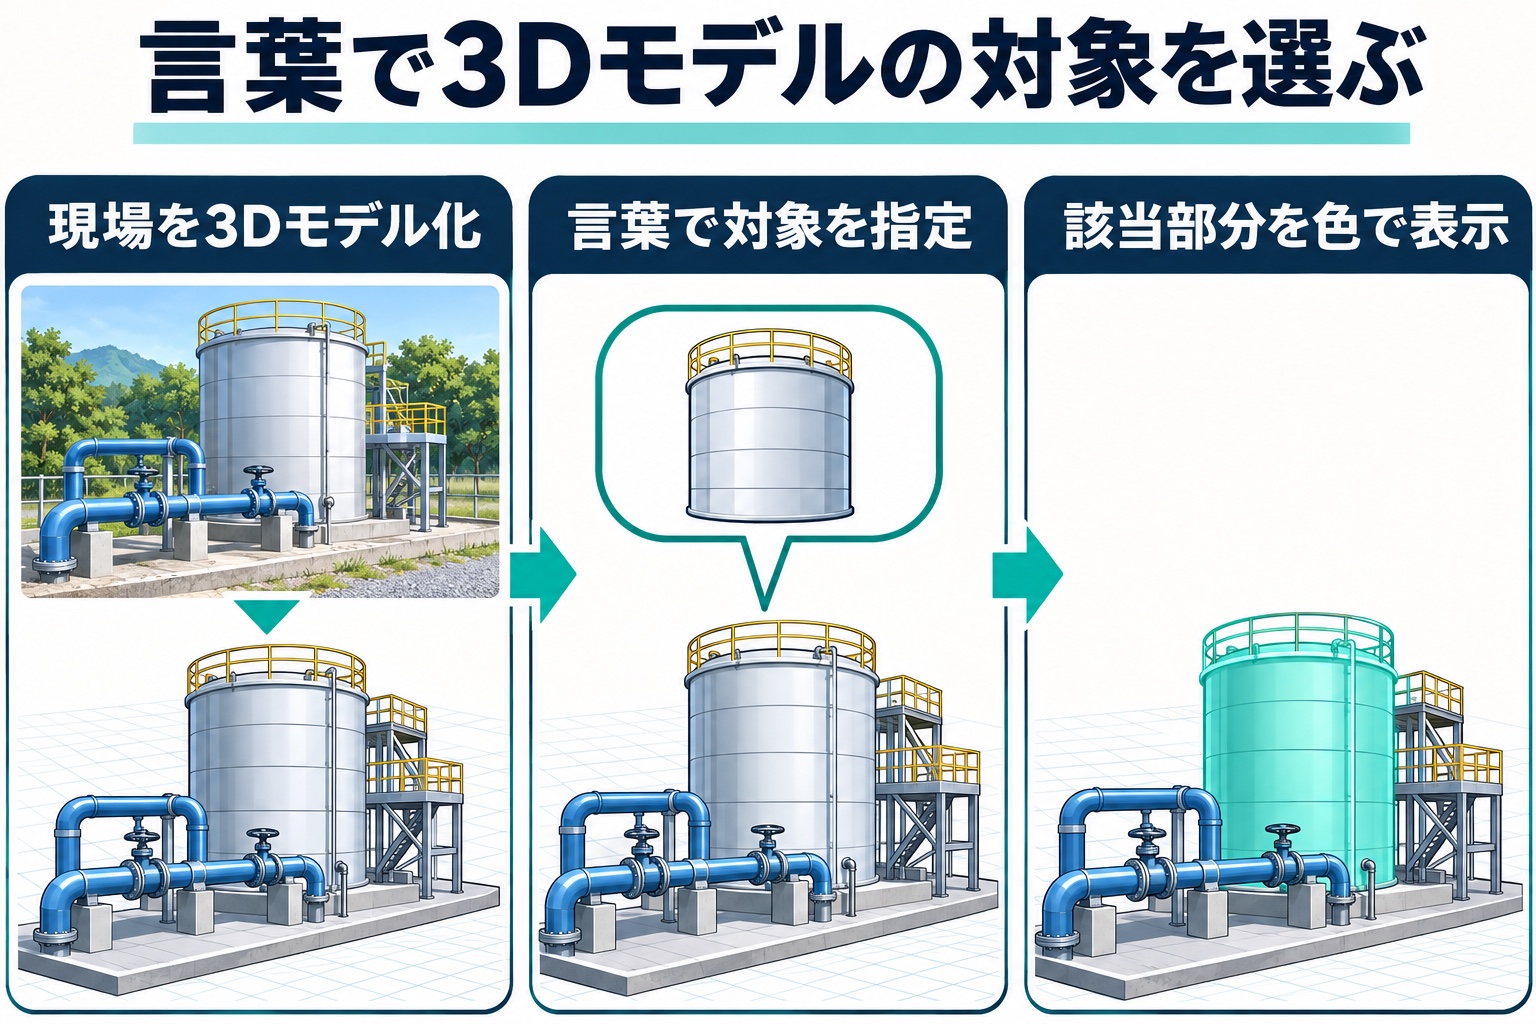
変化が見つかった場所は、写真や現物で確かめる
過去のモデルがあれば、担当者は変化の候補を絞って写真や現物を確かめられます。影の位置や植生、撮影条件の違いで変わって見える箇所もあるため、検出結果をそのまま損傷とは判断できません。試験では、目視で把握した変化と検出結果を比べます。測量にも使う場合は、位置や寸法の精度を別に検証します。
橋梁点検の費用や作業時間の目安は、橋梁点検ドローン コスト・時間判定ツールで試算できます。
出典・参考資料
- Hattori-Nagao ほか(アジア航測)「Render-to-Real Image-Based Change Detection of Outdoor Infrastructure Using 3D Gaussian Splatting」ISPRS Archives, 2026(砂防堰堤・橋梁の実データ、IoU最大0.82、比較手法より最大24ポイント向上)
- Zuo ほか「Autonomous Drone Navigation for Structural Inspection Using 3D Gaussian Splatting and Optimization-based Path Planning」ISARC 2026(エドモントンの橋での現地試験、カバー率91.4%、ミッション時間45.8%短縮、プレビュー約5分)
- Zaouali ほか「From Flight to Insight: Semantic 3D Reconstruction for Aerial Inspection via Gaussian Splatting and Language-Guided Segmentation」arXiv, 2025(3DGSと言語指示による領域抽出)
3. GNSSが使えないとき、カメラ画像から位置を推定する
研究で分かったこと
ドローンの画像を衛星画像と照合すると、おおよその位置が分かった
- XIAN-Vislocの検証:可視画像を使った検証では、50km²を超える候補範囲で位置誤差は15.07mでした。
- SCC-Locの検証:熱画像を可視光の衛星画像と照合した試験では、平均位置誤差は9.37mでした。
- Sharifiらの総説:測位信号のなりすましや通信妨害などを、影響を受ける仕組みごとに分け、認証や暗号化などの対策を整理しました。
二つの誤差は別々の試験結果です。安全に飛行を続けたり帰還したりできるかは、別の検証が必要です。
GNSSは、GPSなどの衛星測位システムの総称です。受信不良や電波妨害に備え、機体のカメラ画像と、あらかじめ用意した衛星画像を照合して位置を推定する方法が研究されています。衛星から測位信号を受けることと、衛星画像を地図として使うことは別の仕組みです。
2026年8月のISPRS論文誌に掲載された研究は、80kmを超える連続飛行のデータセット「XIAN-Visloc」を公開し、50km²を超える候補範囲で位置誤差15.07mを報告しました。
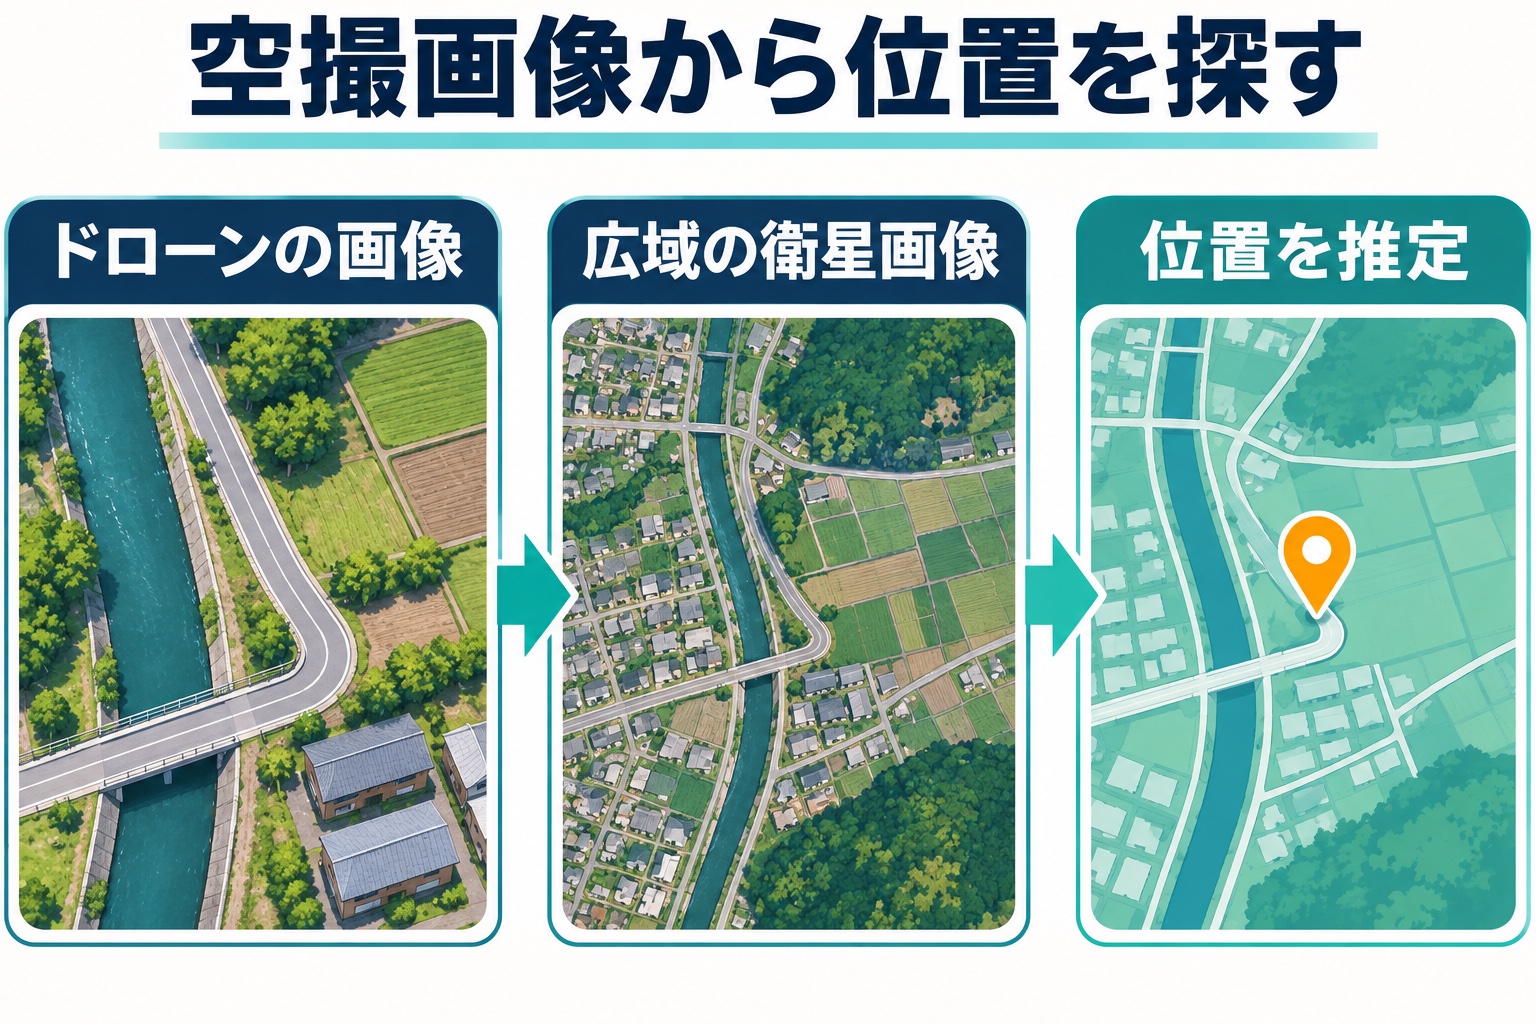
熱画像を使うSCC-Locは、可視光の衛星画像などと照合する手法です。2026年6月改訂版では、11,890枚の熱画像を含むデータセットで平均誤差9.37m、誤差5m以内に収まる割合が比較対象の最良手法の7.6倍と報告しています。
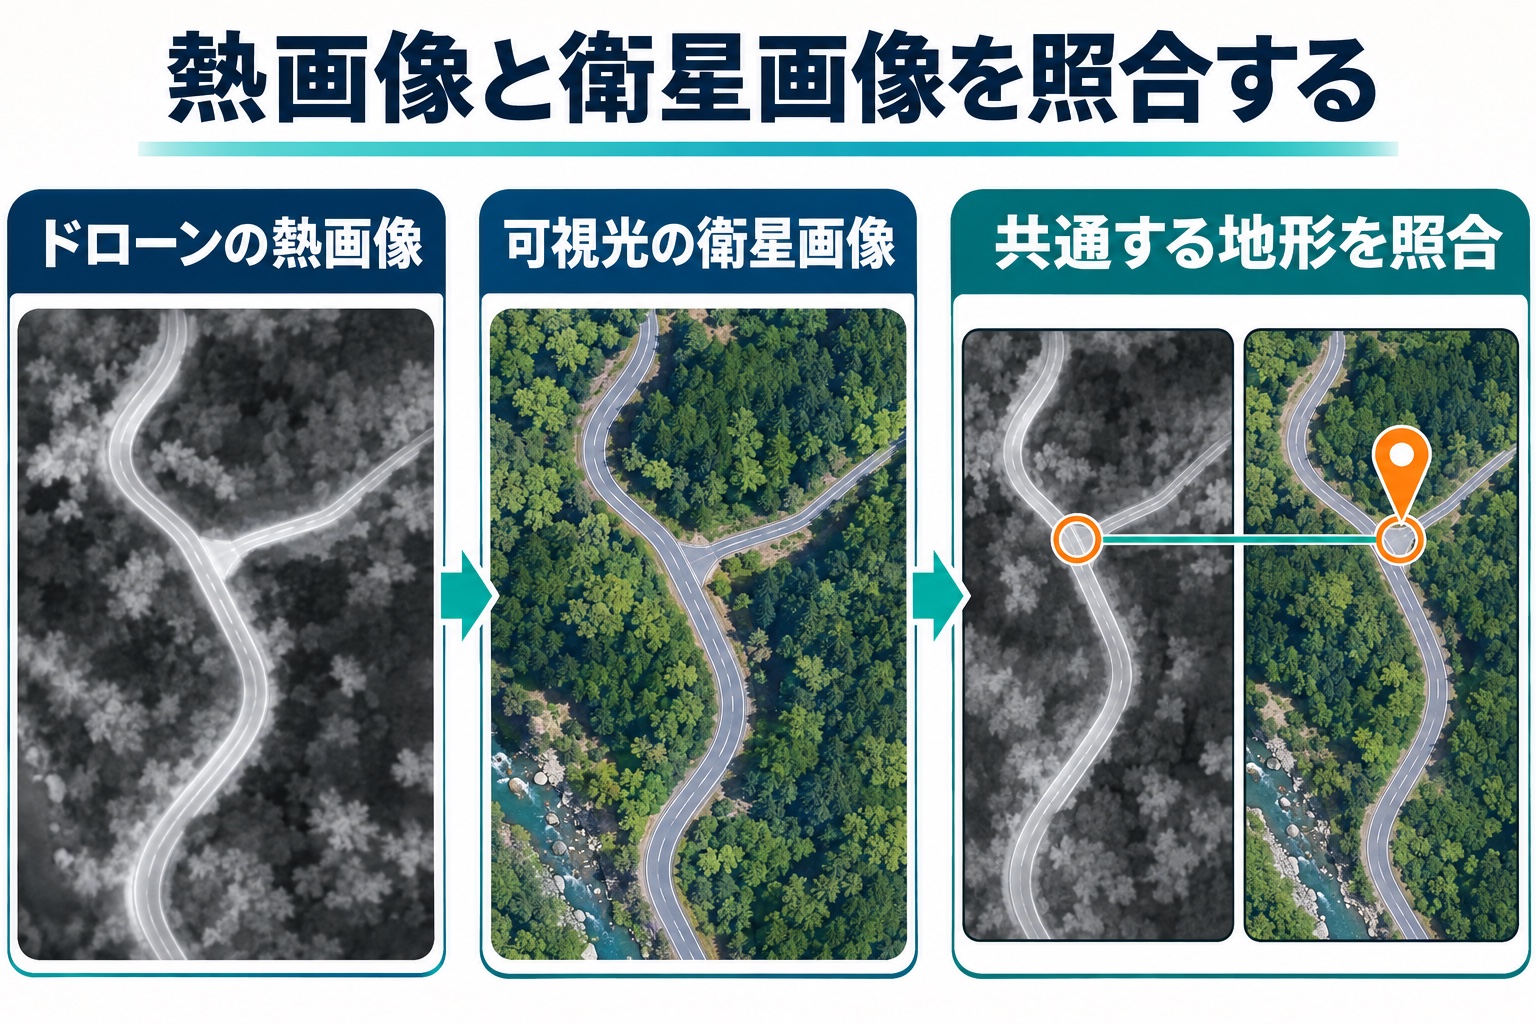
位置の推定誤差と、GNSSを失ったときの機体動作を確かめる
これらの研究が評価したのは、画像から位置を割り出す精度です。帰還に使うには、飛行制御や障害物回避まで組み込んだ検証が必要です。紹介した数m〜十数mの誤差を、そのまま構造物近くの飛行や測量に必要な精度として扱うことはできません。
機体の選定時には、GNSSを失うと停止するのか、別のセンサで飛行を続けるのか、操縦者がどう介入するのかを確かめます。通信が切れたときの動作も確認します。通信・航法・監視やファームウェアの脅威を扱った2026年のサーベイには、なりすまし・妨害・乗っ取りなどの対策がまとめられています。
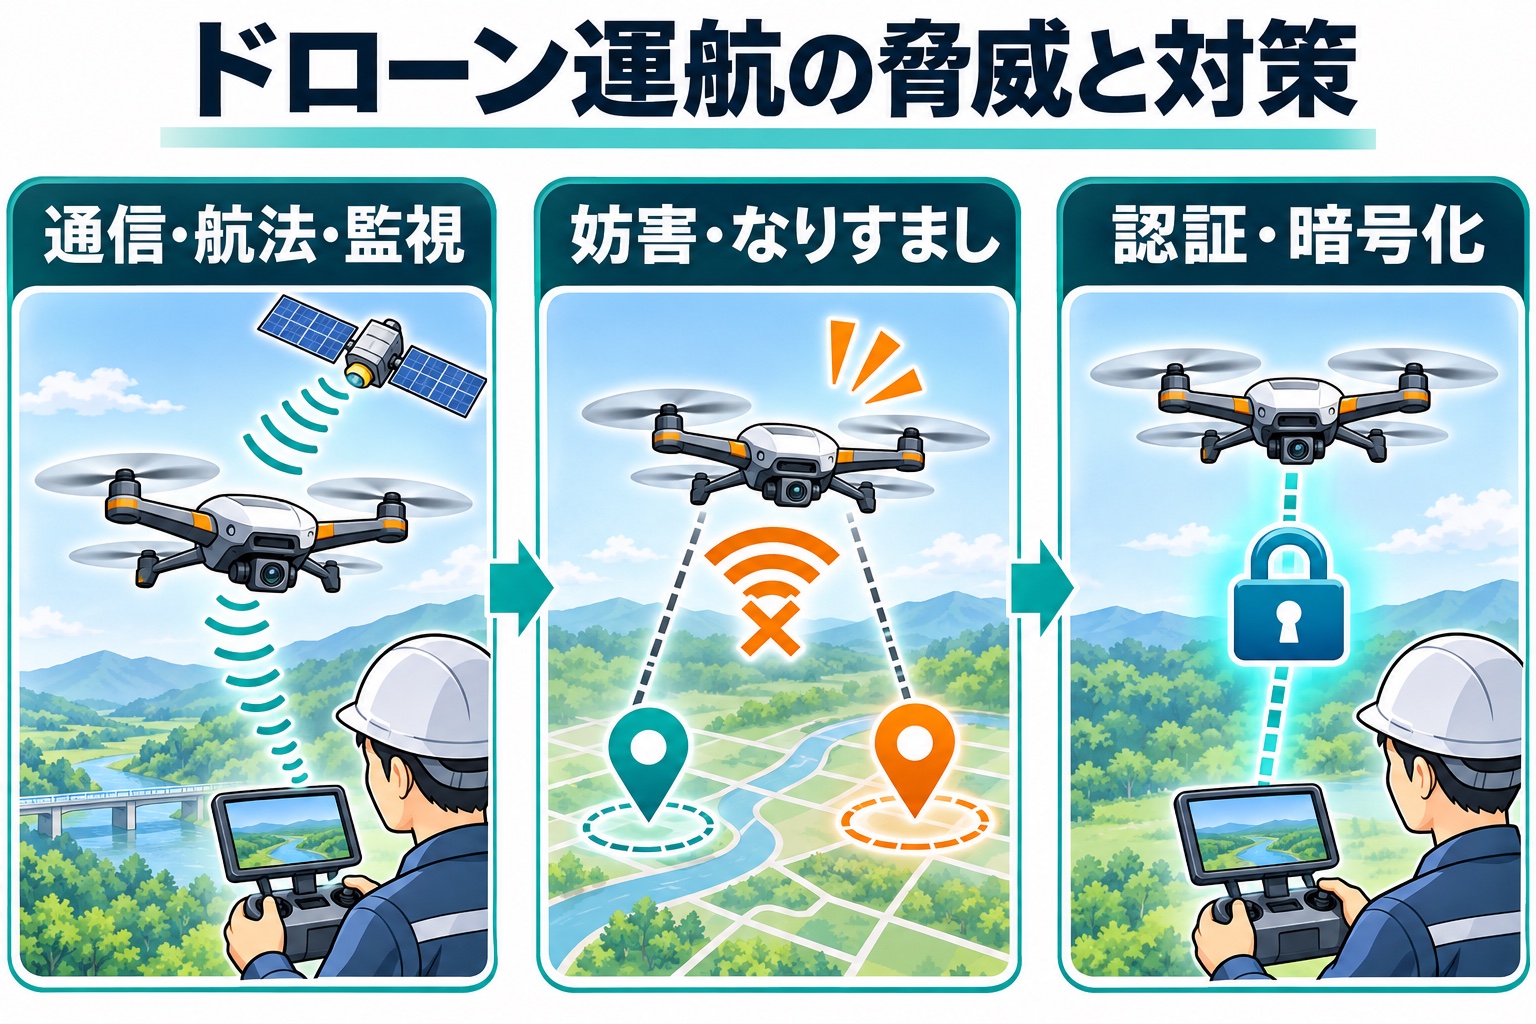
屋内やタンク内でLiDARやカメラにより位置を推定する仕組みは、GPSが届かないタンクでドローンが飛べる理由|ASIO XとELIOS 3の違いで紹介しています。
出典・参考資料
- Bi ほか「UAV coarse visual localization in large-scale continuous scenes」ISPRS Journal of Photogrammetry and Remote Sensing, Vol.238, 2026(80km超の連続飛行データセット、50km²超の候補範囲で誤差15.07m)
- Zhang ほか「SCC-Loc: A Unified Semantic Cascade Consensus Framework for UAV Thermal Geo-Localization」arXiv, 2026(熱画像11,890枚、平均誤差9.37m、5m以内の精度で比較手法の7.6倍)
- Sharifi ほか「A Survey of Security Challenges and Solutions for UAS Traffic Management (UTM) and small Unmanned Aerial Systems (sUAS)」arXiv, 2026(通信・航法・監視などの脅威と対策の整理)
4. 言葉の指示で飛ぶドローンを、同じ課題で比べる
研究で分かったこと
言葉の指示で飛ぶモデルは、初めての環境で約半数の課題に成功した
- AirNav:学習で使っていない環境で、提案モデルの成功率は51.82%でした。これは共通の評価課題での成績です。
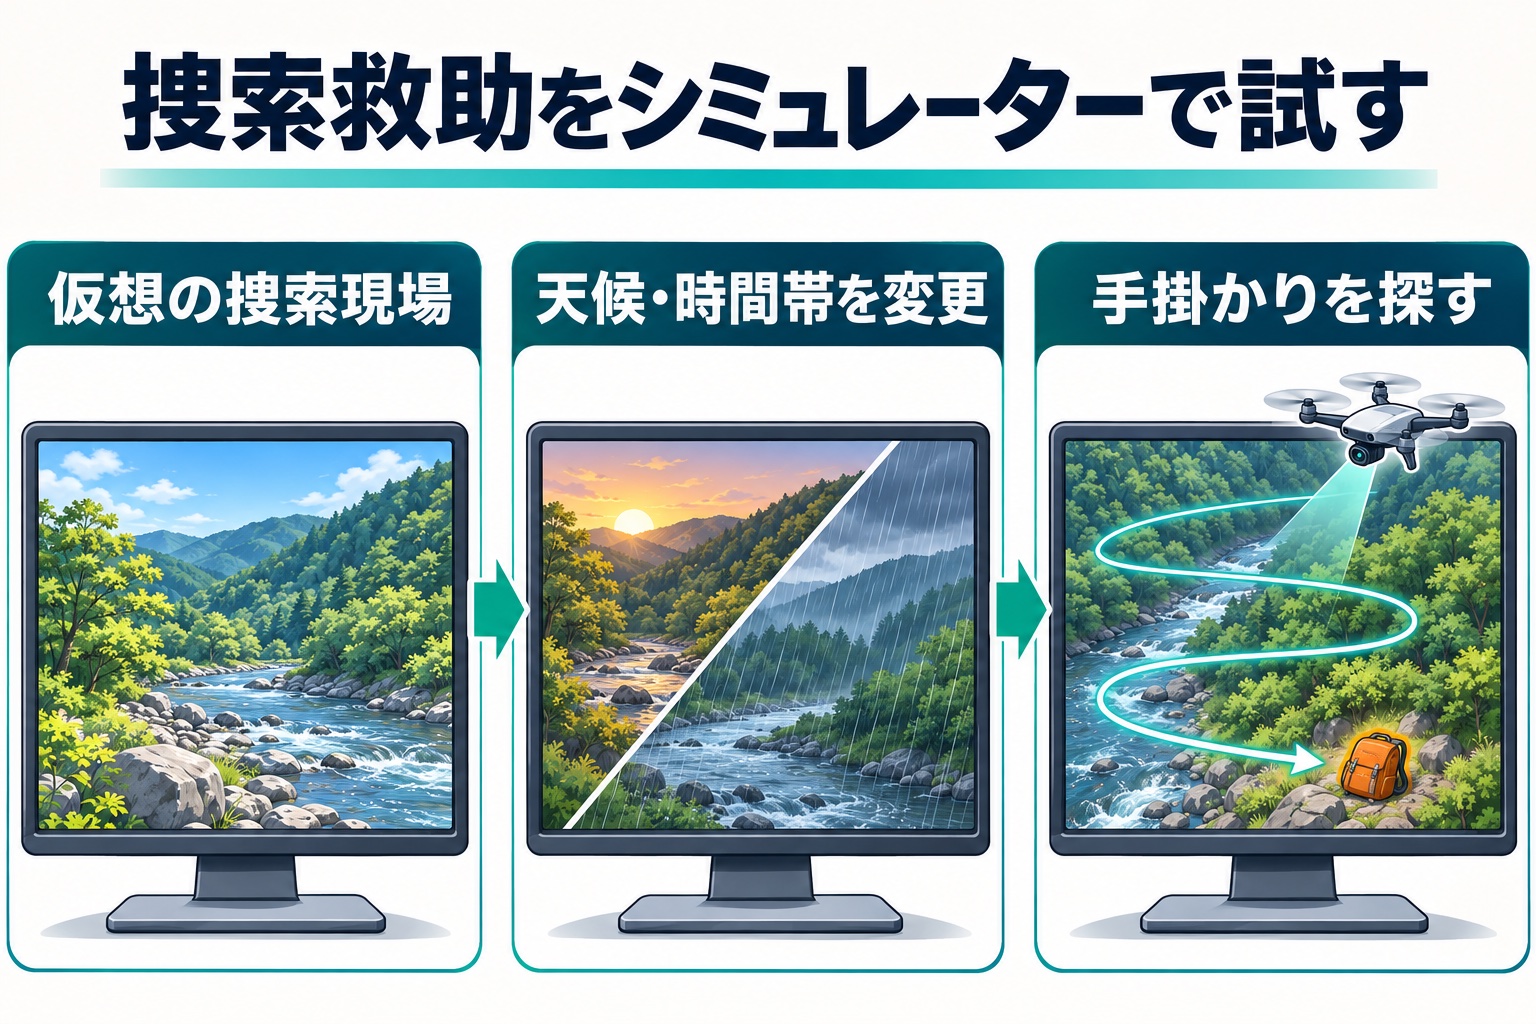
- ESARBench:模擬捜索では、見た場所を覚えながら、捜索の速さと飛行の安全を両立させることが課題でした。
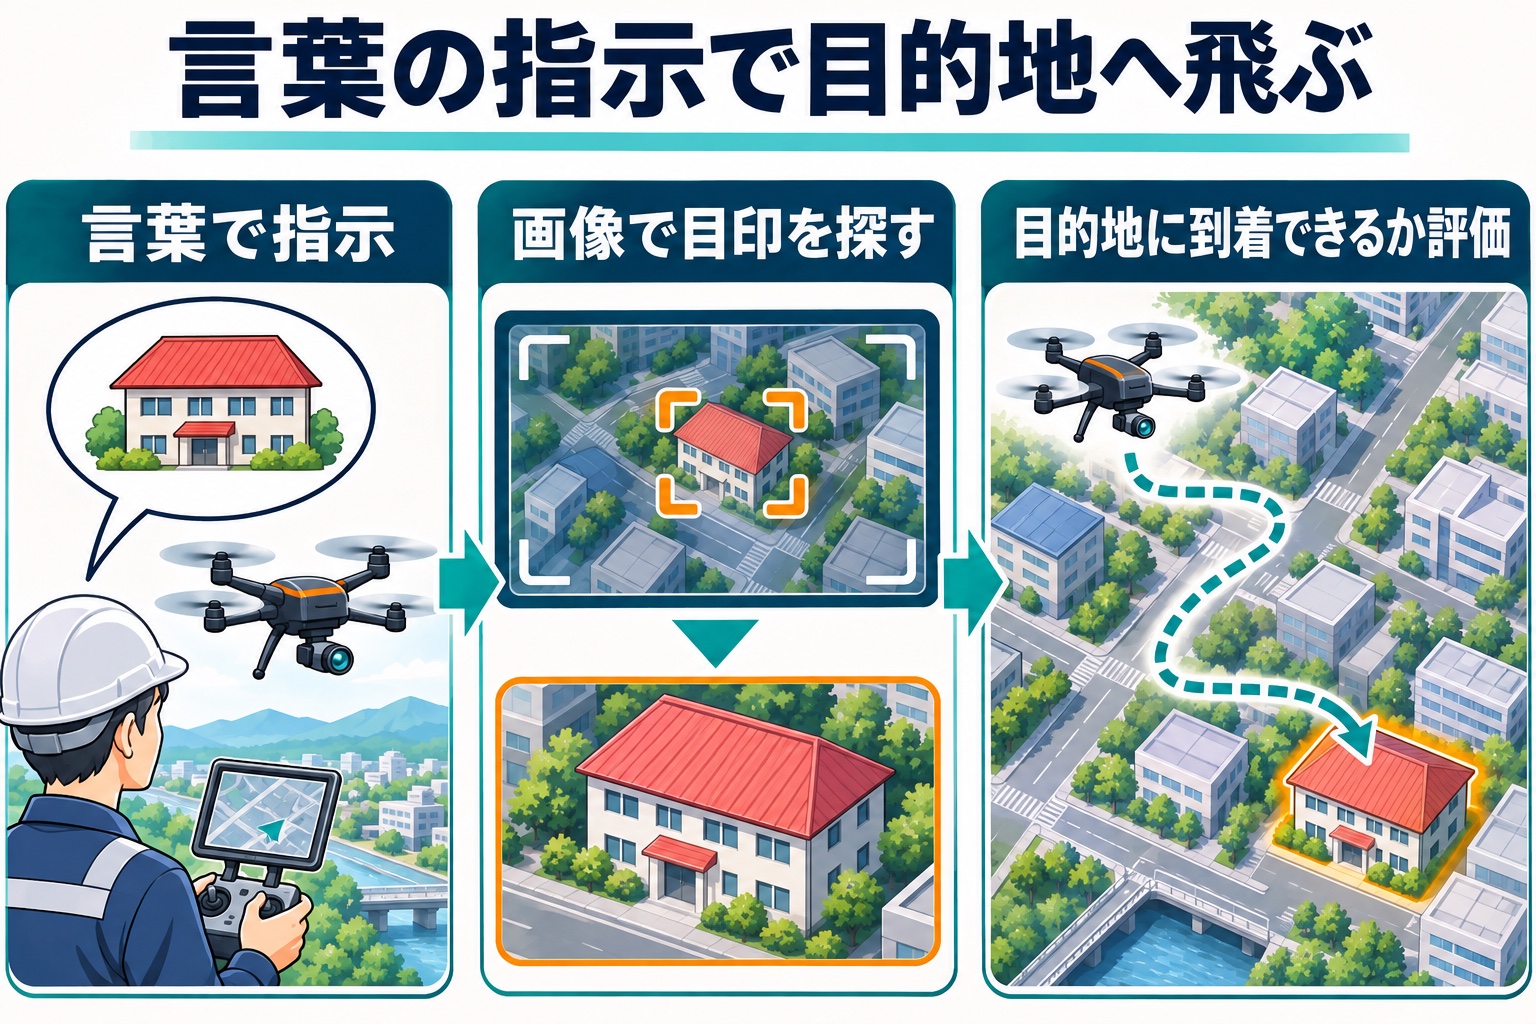
たとえば「赤い屋根の建物まで進んで」と指示すると、機体がカメラで周囲を見ながら経路を選ぶ。こうしたビジョン・言語ナビゲーション(VLN)では、言葉の指示を理解して目的地に着けるかを、同じ課題で比べる研究が進んでいます。
AirNavは、実際の都市の空撮データをもとに約13万7千件のナビゲーション課題を作った研究です。2026年5月改訂版によると、提案モデルAirVLN-R1は、学習で見ていない環境の評価課題で成功率51.82%を記録しました。実機による予備試験も報告されていますが、この成功率は実業務全般の飛行成功率ではありません。
捜索救助を扱うESARBenchは、実際の救助事例を参考にした600のタスクをシミュレーションで評価します。天候や時間帯も変えられます。著者らは、空間の記憶、上空からの状況への適応、探索効率と飛行安全性の両立を課題として挙げています。
指示の理解と、飛行の安全確認を分けて評価する
言葉で指示できれば、点検や捜索の担当者は、やりたい作業を機体へ伝えやすくなります。ただし、紹介した研究から実用化の時期や、操縦者が不要になる時期は示せません。試験では、対象物の取り違え、曖昧な指示への応答、停止や操縦者の介入を確かめます。
出典・参考資料
- Cai ほか「AirNav: A Large-Scale UAV Vision-and-Language Navigation Dataset with Natural and Diverse Instructions」arXiv, 2026(約13万7千件の指示データ、未知環境で成功率51.82%、実機での予備試験)
- Zhang ほか「ESARBench: A Benchmark for Agentic UAV Embodied Search and Rescue」arXiv, 2026(600の捜索救助タスク、天候・時間帯の変化、現状のAIの課題)
5. ドローン検知は、カメラ・音・電波を組み合わせる
研究で分かったこと
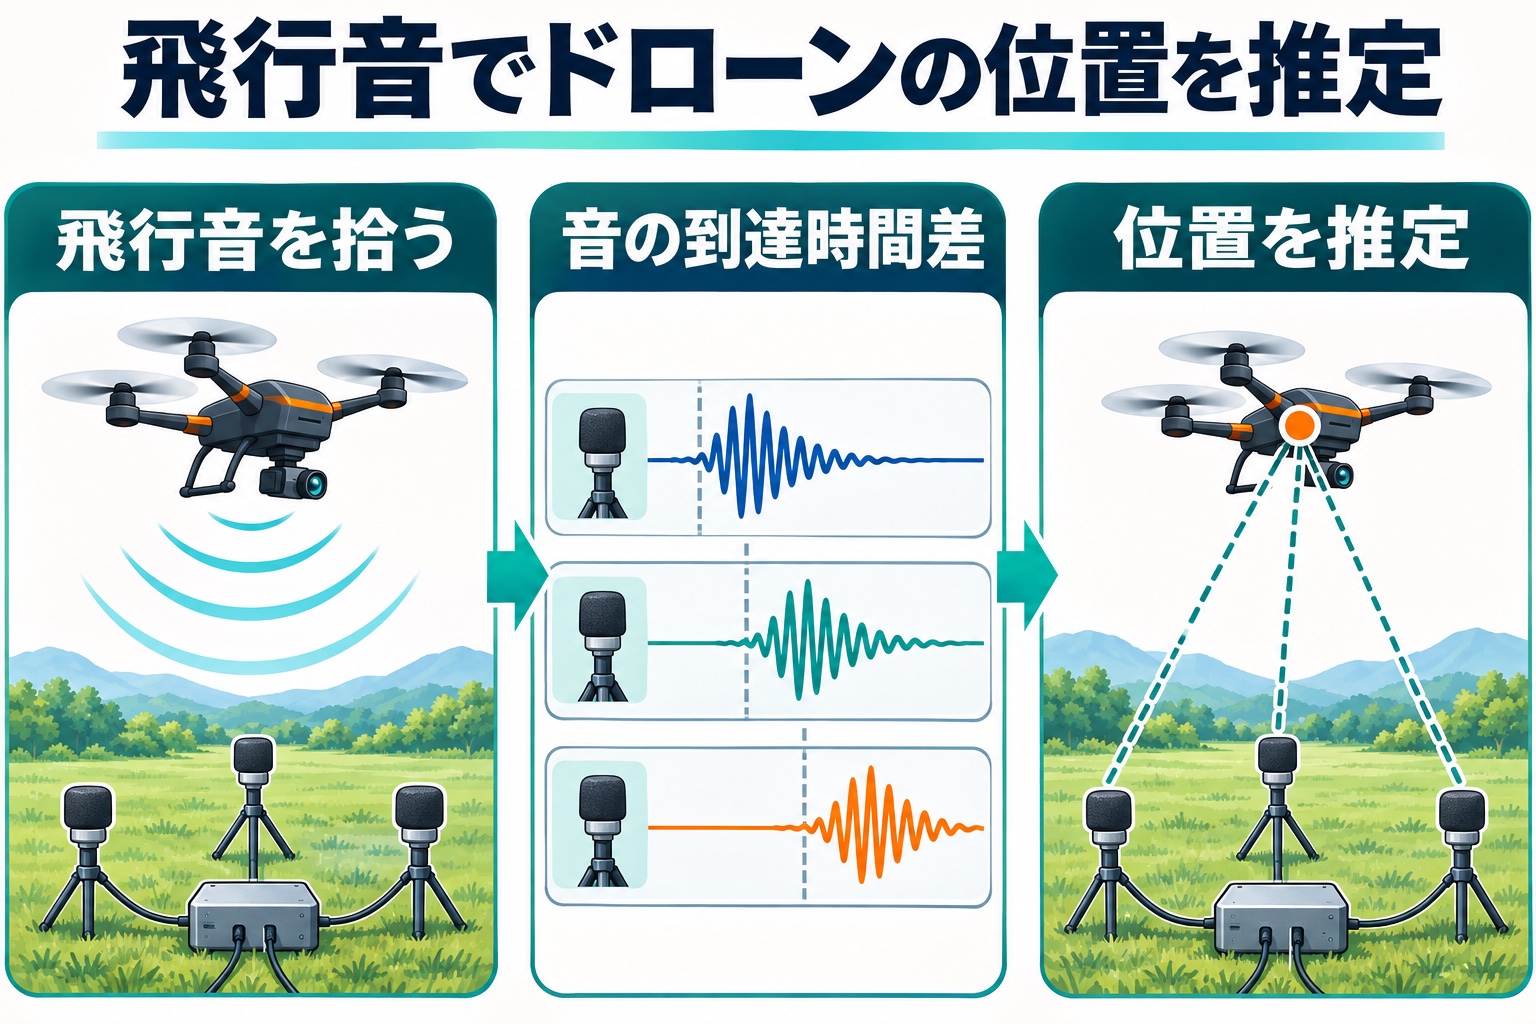
飛行音でドローンの有無を判定し、音源の位置も推定できた
- Ghouliの音響試験:屋内外を含む試験で、ドローンの有無を判定する平均正解率は91.6%、位置誤差の中央値は1.2mでした。
- Dongらの総説:カメラ・音・レーダー・電波を用いる方式を比較し、検知しにくい機体や複数機の同時飛来への対応が課題だと指摘しました。
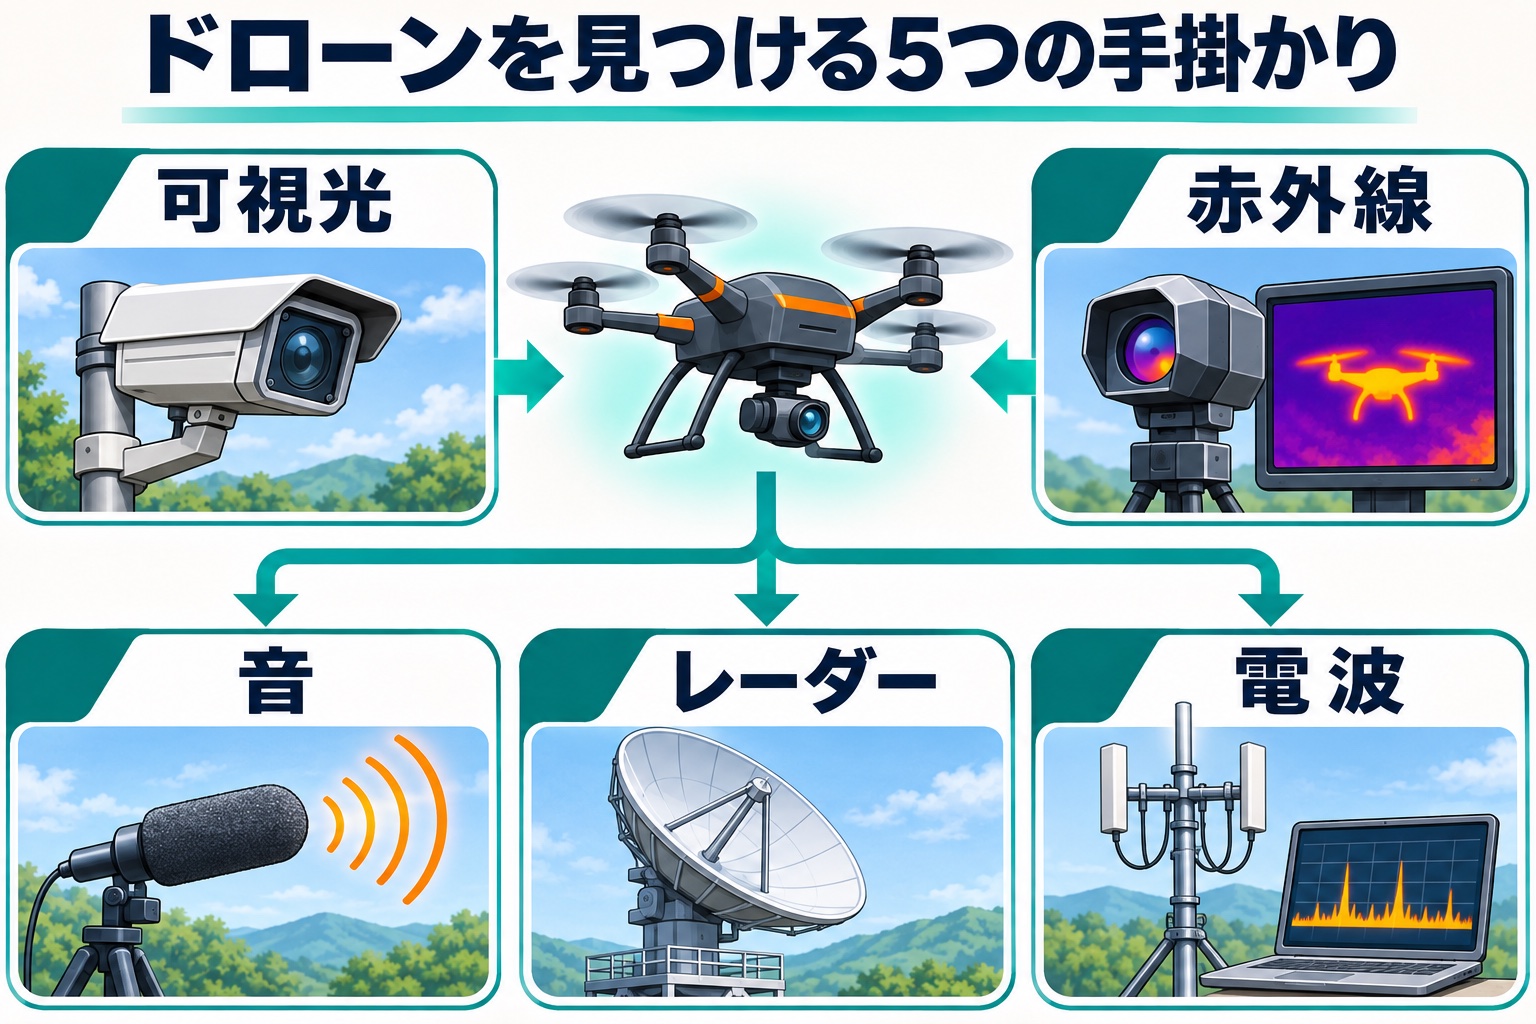
ドローンを見つける方法には、可視光・赤外線カメラ、マイク、レーダー、無線周波数(RF)の監視があります。得意な条件が違うため、複数のセンサで見落としを補う研究が進められています。
2026年3月改訂のサーベイ「Securing the Skies」は、これらの方式と組み合わせを整理し、リアルタイム処理、検知しにくい機体、複数機の同時飛来への対応に課題が残るとまとめています。
飛行音による検知は、屋外約50mの試験で評価
Acta Acusticaに2026年3月掲載の音響研究では、MEMSマイクと機械学習を使って飛行音を識別し、音の到達時間差から位置を推定しました。屋外では約50m、屋内では約30mまでを含む試験で、全試験の平均正解率91.6%、位置誤差の中央値1.2mを報告しています。
正解率(accuracy)は、ドローンの有無を含む判定全体の成績です。来た機体を見逃さない割合とは別の指標なので、施設で使うときは両方を確かめます。試験では、風や反響、車両音、機体が真上を通る条件によっても性能が変わりました。
守りたい範囲の距離・騒音・死角を先に確かめる
施設の境界で必要な検知距離を決め、騒音や建物の影を含む条件で各方式を試します。検知後に誰が映像を確認し、誰へ連絡するかも運用に含めます。C-UASの探知・追尾・識別と日本の施設警備では、各方式の役割を解説しています。
出典・参考資料
- Dong ほか「Securing the Skies: A Comprehensive Survey on Anti-UAV Methods, Benchmarking, and Future Directions」arXiv, 2025(2026年3月改訂)(RGB・赤外線・音響・レーダー・RFの比較と残る課題)
- Ghouli「Passive acoustic detection and localization of drones using MEMS microphones and machine learning」Acta Acustica, Vol.10, 2026(屋外約50m・屋内約30mまでを含む評価、全試験平均正解率91.6%、位置誤差中央値1.2m)
6. 作物や雑草を見分け、場所ごとに散布量を変える
研究で分かったこと
空撮で雑草の分布を調べられる。除草剤の最大45%削減は地上散布の試算
- 精密農業の総説:可視光やマルチスペクトルなどの画像とAIを使い、作物の生育や雑草の分布を調べる研究がまとめられています。
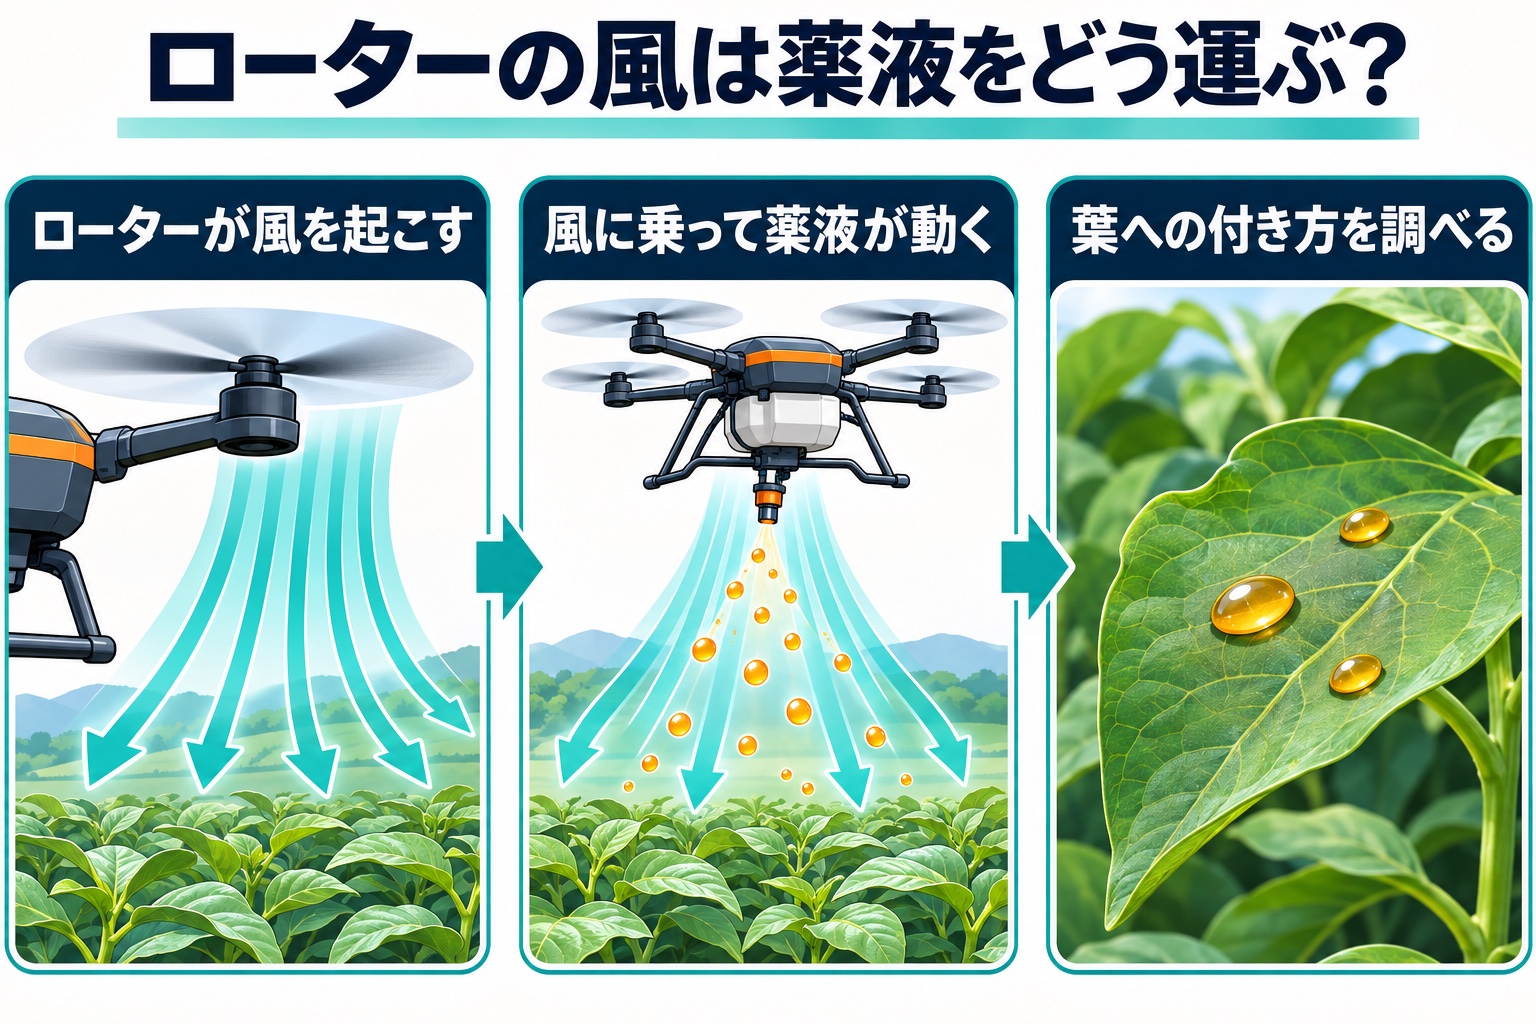
- Li・Liの論説:ローターの風やノズルの位置で、薬液の付き方が変わることを示した研究を紹介しています。
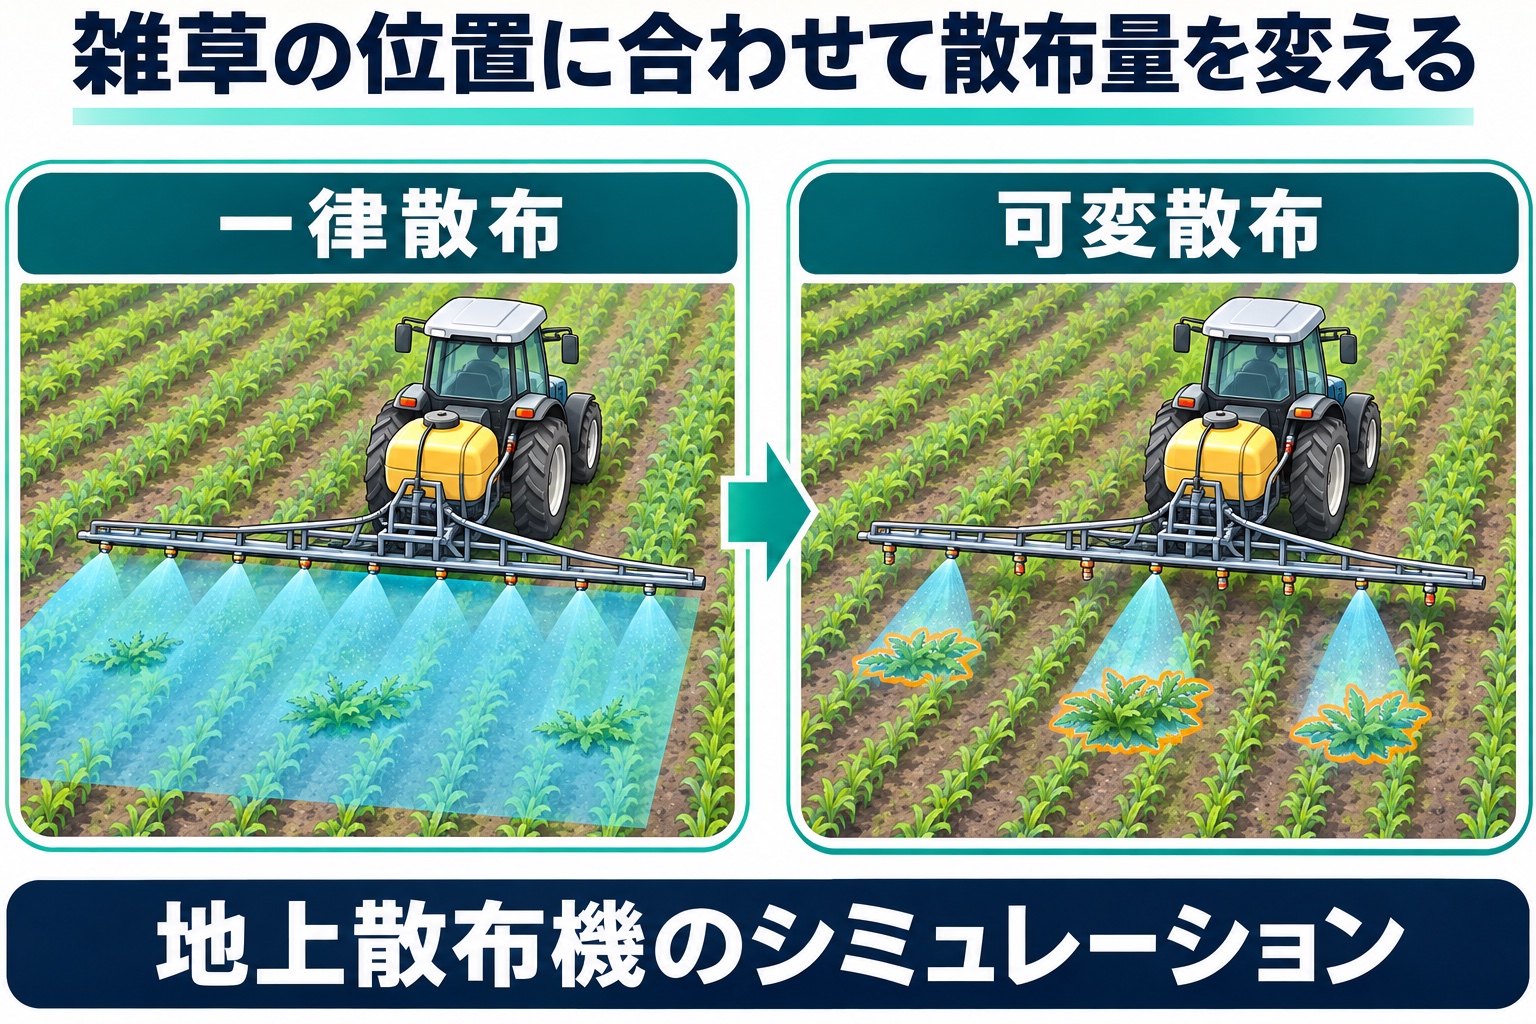
- Yaoらのシミュレーション:地上散布機で雑草の位置に応じて散布量を変えた試算では、一律散布に比べて除草剤が最大45%減りました。
農業分野では、圃場の画像から作物の生育や雑草の分布を読み、場所ごとに散布量を変えるための研究が進んでいます。
山東理工大学などによる2026年6月の総説は、2016〜2025年の研究を整理しています。RGB・マルチスペクトル・熱赤外・LiDARなどのセンサとAIを使い、生育や病害虫、雑草を調べる技術を紹介しています。
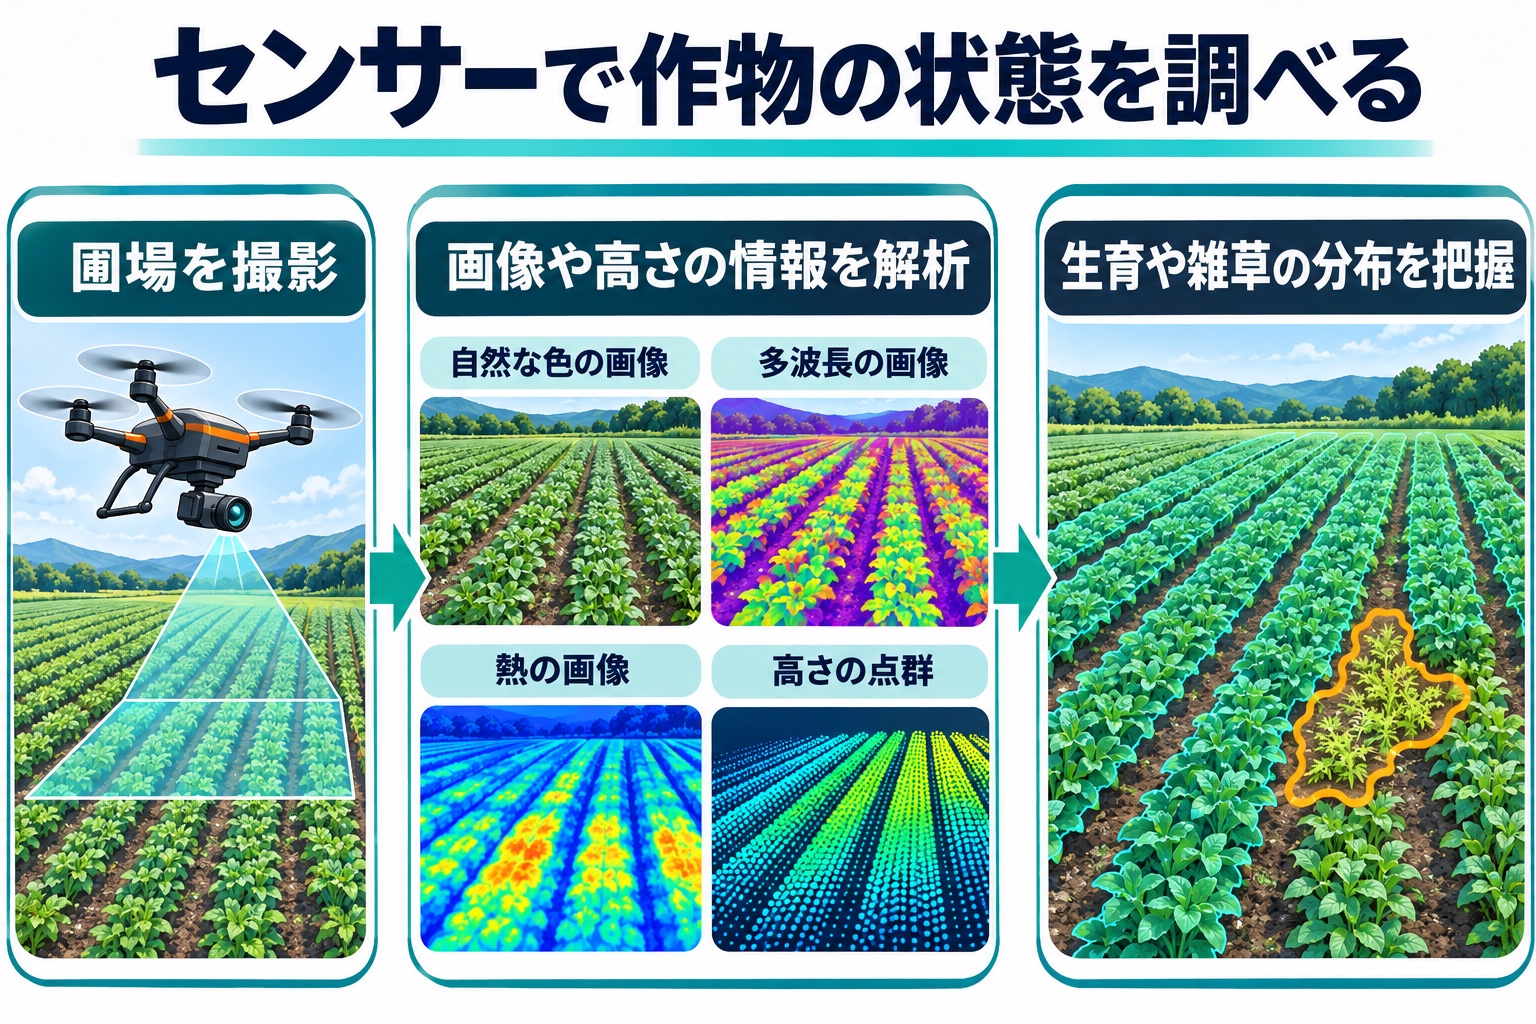
課題として挙げられているのは、天候の影響、飛行時間や積載量の制約、AIモデルを別の地域や作物へ転用したときの性能などです。センサの構成や学習データ、圃場の条件によって結果が変わります。
散布そのものでは、ローターの下向きの気流と薬液の付着を調べる研究もあります。Li・Liの2025年の論説は、リモートセンシング、飛行制御、精密散布に関する研究をまとめています。
除草剤が最大45%減ったのは、地上散布のシミュレーション
USDAなどのチームが2026年3月に発表した可変散布のシミュレーションでは、一律散布に比べ、除草剤を最大約45%減らす結果でした。地上の散布機を想定した計算で、ドローンの実散布による削減率ではありません。空中散布での効果は、風や薬液の付着も含めて別に確かめる必要があります。
自分たちの圃場で、判別結果と散布の効果を確かめる
同じ作物でも、生育段階や圃場が変わると、AIが正しく見分けられる割合は変わります。まず小区画で今の作業と比べ、判別ミス、作業時間、薬剤量、雑草の残り方を記録します。散布試験では、対象作物や使用方法に合う農薬の登録内容も確認します。
出典・参考資料
- 山東理工大学ほか「Advances and challenges in the applications of drone systems in precision agriculture: A review」International Journal of Agricultural and Biological Engineering, Vol.19 No.3, 2026(2016〜2025年の研究の整理、AIモデルの地域間での使い回しの難しさ)
- Li・Li「Advances in Developments and Trends of UAV Technology in the Context of Precision Agriculture」Agriculture, Vol.15 No.11, 2025(マルチスペクトルと深層学習、気流の制御による付着の均一化)
- Yao ほか「Performance simulation of real-time vision-based variable rate precision spraying」CIGR Journal, Vol.28 No.1, 2026(可変散布で除草剤最大約45%削減のシミュレーション)
6分野の研究結果と、導入前の確認事項
研究ごとの実験結果と、現場で試す前に確かめる項目を並べました。数値は、機体やデータ、環境が異なる条件で得られたものです。
表1 6分野の成果と、現場で試す前の確認事項
| 研究分野 | 主な結果・検証方法 | 現場で確かめること |
|---|---|---|
| 1. 機上AI | EVLM:公開映像20本をJetsonで評価。送信量94.8%減 | 必要な画像の見落とし、レポートの内容、人の確認時間 |
| 2. 3Dモデル | 変化検出:IoU最大0.82。別の橋梁研究:カバー率91.4%、ミッション時間45.8%短縮 | モデルと視点合わせの品質、変化と損傷の区別、経路の安全性 |
| 3. 画像による位置推定 | XIAN-Visloc:誤差15.07m。SCC-Loc:平均誤差9.37m | 必要な位置精度、地図の更新、GNSS喪失時の機体動作 |
| 4. 言語による飛行指示 | AirNav:未知環境の評価課題で成功率51.82%。ESARBench:600の模擬捜索課題 | 対象の取り違え、曖昧な指示への応答、停止・介入の手順 |
| 5. ドローン検知 | 音響研究:屋外約50m、屋内約30mまでを含む試験。全試験平均正解率91.6% | 必要な距離、騒音、死角、見逃しと誤警報 |
| 6. 生育診断・可変散布 | 生育監視等の総説。地上散布のシミュレーションで除草剤最大約45%減 | 作物・生育段階での判別成績、薬剤量、散布後の効果 |
論文の数字を読むときに確かめる3つのこと
実機・比較対象・現場条件を確かめる
- 実機か、シミュレーションか:実際の機体や構造物で確かめた結果か、計算上の結果か
- 何と比べた、何の数字か:送信量、位置誤差、薬剤量など、測っている対象と比較方法を読む
- 自分たちの現場と条件がそろうか:地域、天候、対象物、使う機体やセンサが近いか
3DGS・位置推定・言語指示についてよくある質問
Q. 論文で示された数値は、自分たちの現場でも同じように出ますか?
機体、センサ、対象物、天候が変わると結果も変わります。同じ条件の区画や対象物を使い、今の方法と比べてください。
Q. 3D Gaussian Splattingは、写真測量の代わりになりますか?
紹介した研究の用途は、変化検出と点検ルートの計画です。見た目の再現性だけでは、測量成果品の位置や寸法の精度を保証できません。測量に使う場合は、発注仕様と適用される作業規程に合わせて、計測方法・検証点・精度管理を別途確認します。
Q. GNSSが届かない場所でドローンを飛ばす方法は、すでにありますか?
屋内やタンク内では、LiDARやカメラで自分の位置を推定する機体が点検に使われています。このブログで紹介した衛星画像との照合は、主に屋外でGNSSが乱れたときの備えとして研究が進んでいる技術です。
Q. 言葉で指示するドローンは、いつ業務で使えるようになりますか?
紹介した論文から、業務で使える時期は示せません。AirNavは共通の評価課題と実機での予備試験、ESARBenchはシミュレーションの評価です。指示を理解する成績とあわせて、停止や操縦者の介入まで試す必要があります。
現場で試すなら、撮影から報告までの時間を比べる
送信データが減っても、AIの出力の修正や撮り直しに時間がかかれば、点検全体の手間が減るとは限りません。撮影から人の確認、報告書の作成までにかかる時間を測ると、実際に減らせる作業が分かります。
まずは点検対象や圃場を一つ選び、今の方法と同じ条件で試します。所要時間に加え、AIの見落とし、担当者による修正、撮り直しの回数も記録します。記録を見比べて、導入する作業と、人が確認する範囲を決めます。
点検・測量・防災のドローン導入を相談する
点検したい設備や測量の範囲、今の作業で時間がかかる工程、必要な成果物をお知らせください。機体・センサの選定や、撮影からデータ処理までの進め方をご相談いただけます。
SkyLink Japan
発注仕様に合う計測方法や、必要な成果物について相談したい方へ。
測量の相談をする扶和ドローン
現場の測量・3D計測、成果物の作成や見積もりを依頼したい方へ。
扶和ドローンへ問い合わせる出典・参考資料
出典・参考資料の一覧(14件)
確認日:2026年11月3日。査読前の論文(arXiv)を含みます。数値は各論文・紹介ページの記載にもとづきます。
- Farahani ほか「EVLM: Intent-Driven Edge Vision Language Model for UAV-Based Power Line Inspection」IEEE EDGE 2026
- Hattori-Nagao ほか(アジア航測)「Render-to-Real Image-Based Change Detection of Outdoor Infrastructure Using 3D Gaussian Splatting」ISPRS Archives, 2026
- Zuo ほか「Autonomous Drone Navigation for Structural Inspection Using 3D Gaussian Splatting and Optimization-based Path Planning」ISARC 2026
- Zaouali ほか「From Flight to Insight: Semantic 3D Reconstruction for Aerial Inspection via Gaussian Splatting and Language-Guided Segmentation」arXiv, 2025
- Bi ほか「UAV coarse visual localization in large-scale continuous scenes」ISPRS Journal of Photogrammetry and Remote Sensing, 2026
- Zhang ほか「SCC-Loc: A Unified Semantic Cascade Consensus Framework for UAV Thermal Geo-Localization」arXiv, 2026
- Sharifi ほか「A Survey of Security Challenges and Solutions for UAS Traffic Management (UTM) and small Unmanned Aerial Systems (sUAS)」arXiv, 2026
- Cai ほか「AirNav: A Large-Scale UAV Vision-and-Language Navigation Dataset with Natural and Diverse Instructions」arXiv, 2026
- Zhang ほか「ESARBench: A Benchmark for Agentic UAV Embodied Search and Rescue」arXiv, 2026
- Dong ほか「Securing the Skies: A Comprehensive Survey on Anti-UAV Methods, Benchmarking, and Future Directions」arXiv, 2025(2026年改訂)
- Ghouli「Passive acoustic detection and localization of drones using MEMS microphones and machine learning」Acta Acustica, 2026
- 「Advances and challenges in the applications of drone systems in precision agriculture: A review」International Journal of Agricultural and Biological Engineering, 2026
- Li・Li「Advances in Developments and Trends of UAV Technology in the Context of Precision Agriculture」Agriculture, 2025
- Yao ほか「Performance simulation of real-time vision-based variable rate precision spraying」CIGR Journal, 2026
BLOG REQUEST
次に読みたいブログを教えてください
「こんなドローン情報を知りたい」「この機種を比較してほしい」など、今後のブログへのご要望をお寄せください。