
屋根を閉じた鋼製タンク。照明の届かない内部では、同じ曲面の壁がぐるりと続き、GPSの電波も遮られます。ここでドローンがその場にとどまるには、衛星に頼らず、自分の傾きと動きをつかまなければなりません。
手がかりは、機体の傾きを測るセンサー、壁や床までの距離、カメラに映る模様の動き、レーダーやLiDARで測った周囲の形です。飛行の安定化と、点検用3Dデータの作成では、使う情報が機種によって違います。Flybotix ASIO XとFlyability ELIOS 3を比べながら、センサーの役割、タンク内で苦手になる条件、投入前の準備を解説します。
- GPSの代わりに、機体の中で何が「姿勢・自己位置・地図・3Dデータ」を担っているか
- ASIO XとELIOS 3で、飛行の安定化と3D化に使う情報がどう違うか
- 暗所・粉じん・模様の少ない壁・円筒形・反射面・通信の遮断で、何が苦手になり、飛行前に何を試すか
- ガスセンサーと防爆の違いと、タンクに機体を入れる前に決めておくこと
調査基準日:2026年10月22日。数値は特記のない限りメーカーの公表値で、機体の構成や環境によって変わります。照明・重量などの仕様の一覧は、各製品ページにまとめています。本文の[ ]内の番号は、末尾の「出典・参考資料」に対応しています。
衛星の電波が鋼板に遮られ、タンク内ではGPSが使えない
GPSは米国が運用する衛星測位システムの名前です。日本の「みちびき」や欧州のGalileoなどを含めた衛星測位の総称がGNSSで、GPSはその一つにあたります。
衛星測位は、衛星からの電波を受信機が直接受け取れることが前提です。内閣府のみちびき公式サイトも、一般的な受信機では屋内や地下街、トンネルの中では利用できないと説明しています[1]。屋根と鋼板の壁に囲まれたタンクの内部も、同じ条件です。
GNSSは主に位置や速度の情報を与えます。機体の傾きや回転を把握するには、屋外でもIMU(ジャイロと加速度センサー)などの情報を使います。センサーの基本的な役割分担は「ドローンはどうして迷子にならないの?」で親子向けに紹介しているので、ここでは屋内で何がGPSの代わりになるのかに絞ります。
姿勢・自己位置・地図・点検用3Dデータの4つを分ける
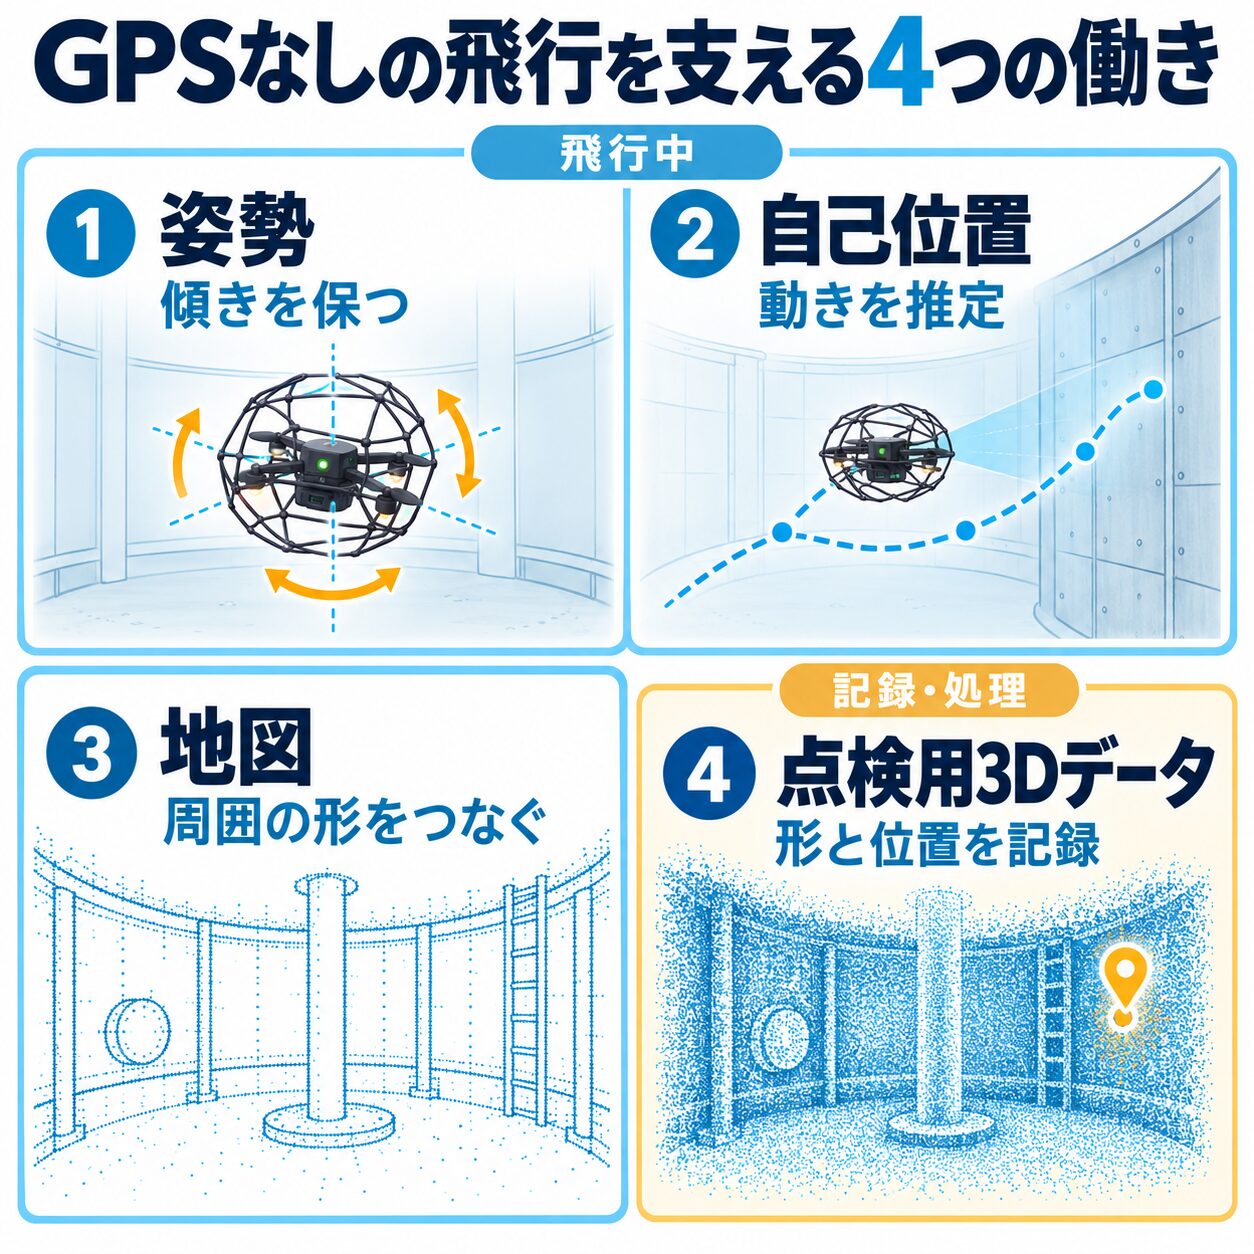
屋内点検では、姿勢を保つこと、自分の位置を推定すること、地図を作ること、点検用の3Dデータを残すことを分けて見ます。屋外でGNSSが主に補うのは、2の自己位置の情報です。
表1 GPSのない空間で機体が担う4つの働き
| 働き | 何をしているか | 主な手がかり |
|---|---|---|
| 1 姿勢を安定させる | どちらへ何度傾き、どれだけ回ったかを測り、モーターの出力を細かく直し続ける | IMU(ジャイロ・加速度センサー)。屋内でも屋外でも同じ |
| 2 自分の位置を推定する | いまどこにいて、直前からどれだけ動いたかを見積もる。屋外ならGNSSの役目 | カメラに映る模様の動き(VIO、オプティカルフロー)、壁や床までの距離、レーダー、LiDARで測った形の変化 |
| 3 周囲の地図を作る | 空間の形を、推定した位置とあわせて並べていく。地図ができると、照らし合わせて位置のずれを直せる。地図作りと位置推定を同時に行う方法がSLAM | LiDAR、カメラ |
| 4 点検成果物の3Dデータを作る | 報告や寸法の確認に使う点群・3Dモデルを作る。飛行中の地図とは別に、飛行後に処理し直すことが多い | 飛行中に記録したLiDARのデータや映像と、そのときの機体の位置 |
VIO(Visual-Inertial Odometry)は、カメラの映像と慣性センサーを組み合わせて移動量を推定する方法です。オプティカルフローは、画像上の模様の動きを捉える方法です。機体と対象の距離などと組み合わせ、移動を推定します。
2と3には共通の弱点があります。屋内での位置推定は「どれだけ動いたか」を積み上げる計算なので、少しずつ誤差がたまります。これがドリフトです。地図と照らし合わせて直せるのは、照合の手がかりになる模様や形が見えているあいだだけです。暗さ、粉じん、模様のない壁、どこを見ても同じ形の空間で位置が流れやすくなるのは、このためです。
3の「飛行中の地図」と4の「点検成果物の3Dデータ」も、役割が異なります。飛行中の地図は機体を飛ばし続けるための道具で、成果物の精度は、どのデータをどう処理したかで決まります。
ASIO XはIMU・レーダー・カメラで飛行を安定させる

Flybotixは、ASIO XがGPSの届かない閉鎖空間で自らを安定させる手段として、機体に組み込んだIMU、レーダー、VIOカメラと、機体の周囲に配置した光学センサーを挙げています。これらで閉鎖空間の中での位置と動きをつかみ、GPSの代わりに安定化に使うという説明です[3]。
SkyLink Japanの製品ページでは、メーカーの技術仕様書をもとに、IMU2基(高精度と予備)、磁気センサー、気圧計、距離センサー6基、オプティカルフロー4基、VIOカメラ2基、レーダーという内訳を載せています[4]。
視界が悪いときは、レーダーが位置の手がかりを補う
カメラを使うセンサーは、見える模様があって初めて移動量を測れます。Flybotixは、VIOカメラとレーダーを加えた理由を、視界がきわめて悪い環境でも安定させるためと説明しています。粉じんが濃く光学センサーが働きにくい場面でも、レーダーで安定を保てるとしています[3]。
ただし同じ説明の中で、操縦者がコントローラーの画面で進む先を見られることを条件にしています。機体が安定していても、映像が見えなければ点検も操縦もできません。
ASIO XのLiDARは計測・記録を担う
ASIO XのLiDARは前方を向いた可動式で、視野は水平106°・垂直86°、ジンバルで上下に90°傾けられます。空間全体を測るには、操縦者が機体を空間の中で動かしていく必要があります[3]。SkyLinkの製品ページでは、測距0.1〜7mの近距離用で、機体の安定化には使っていないと明記しています[4]。
点群を使うときに知っておきたいのが、FlybotixがFAQで示している精度の考え方です。3D上で物体を測る精度は1%、2点間の距離は2〜14%とされ、その理由として、LiDARのスキャンを地図上に並べるのに機体の位置推定を使っており、その精度が環境によって1〜7%になることを挙げています[3]。ASIO Xの点群の出来は、LiDARそのものの性能だけでなく、安定化に使っている位置推定の確かさにも左右されるということです。
3Dモデルは、4K映像からの写真測量でも作れます[3][4]。SkyLinkの製品ページでは、既知の寸法やLiDARの測距値で縮尺を合わせればcm程度の寸法確認に使える一方、測量成果としての精度の保証はないと案内しています[4]。
Rewindは直前の5mを戻って通信回復を図る
ASIO Xには、床や天井からの高さを保つHeight Lockや、管路の断面の中心を保つTube Lockなどの操縦支援があります[4]。通信が途切れたときのためのRewindは、直前の飛行経路を5mだけさかのぼって通信の回復を図る機能で、自動で出発地点まで戻るものではありません[3]。障害物から機体を離す支援についても、Flybotixは細い障害物を検知できない場合があり、衝突を防ぎきれるとは限らないとしています[3]。
照明・ガス検知・カメラ・標準構成などの仕様は「ASIO Xの製品ページ」にまとめています。
ELIOS 3はLiDARとVIOで自己位置と3Dマップを作る
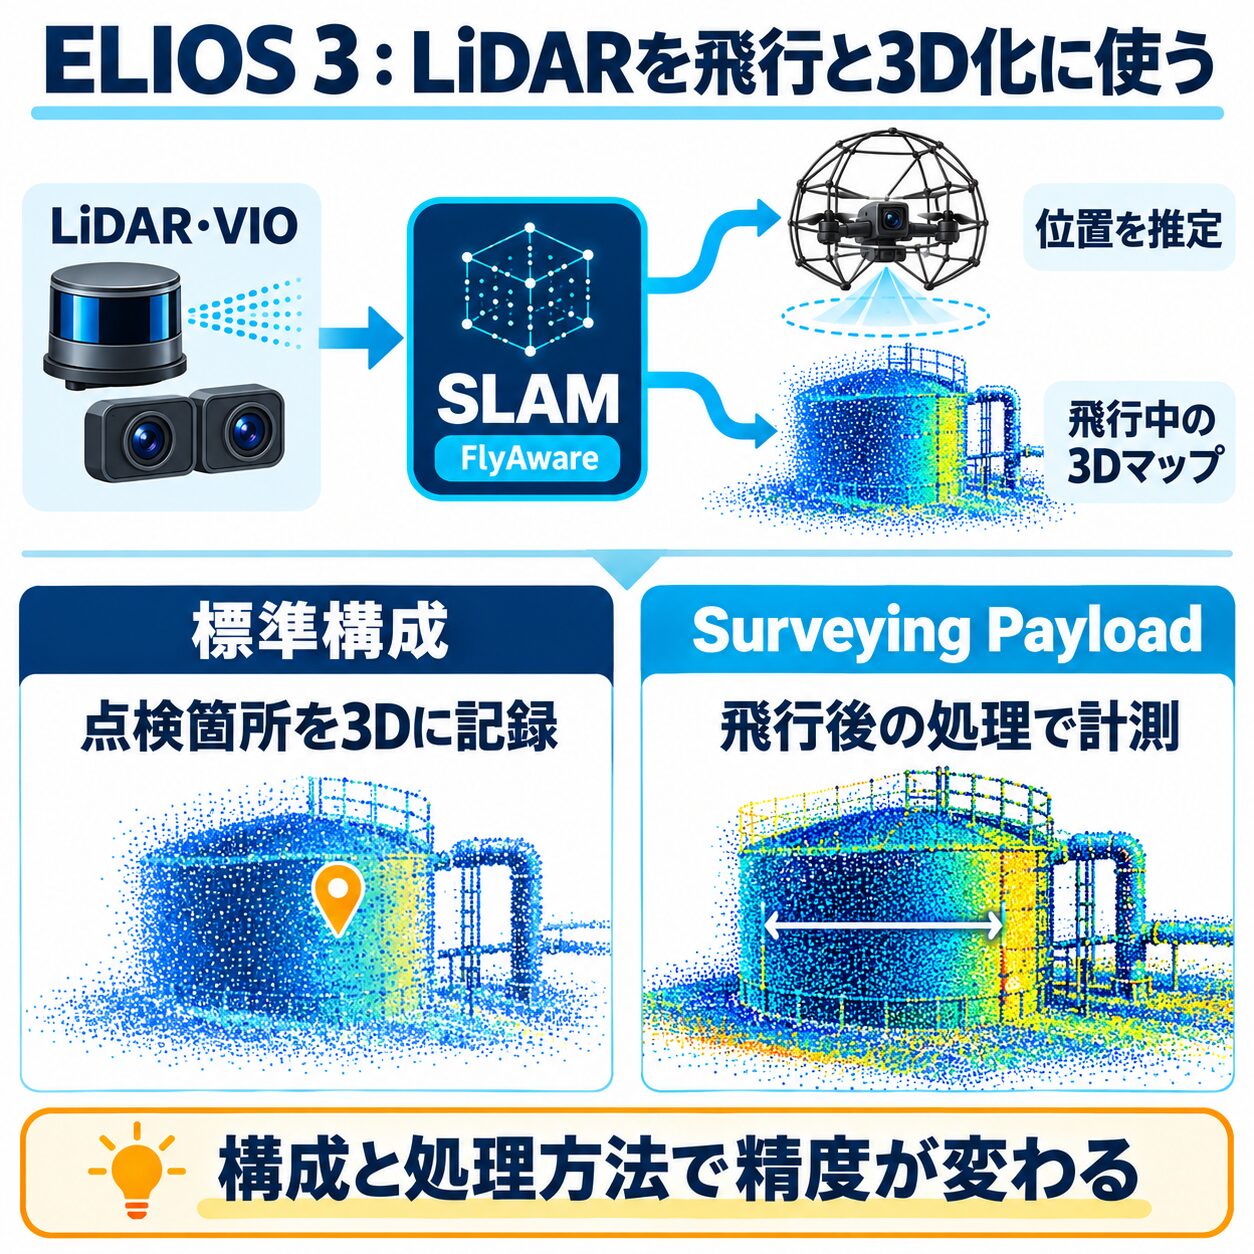
ELIOS 3の位置推定は、LiDARとVIOカメラの情報をSLAMで組み合わせる方式です。Flyabilityは、周囲の地図を作りながら同時に自分の位置を追うことで、GPSのない環境で航行と地図作りを行うと説明しています。機体の動きを検出して補正し続ける安定化も、「SLAMベースの安定化」と呼んでいます[5]。
この処理を担うのがFlyabilityのSLAMエンジン「FlyAware」で、操縦アプリと点検ソフトInspectorの両方で使われています[8]。
ASIO Xとの大きな違いは、LiDARが飛行を支える情報にも入っていることと、飛行中に地図を見られることです。操縦用のCockpitアプリには、カメラ映像と並んで高密度の点群マップがリアルタイムで表示され、機体の位置、飛んできた軌跡、記録した点検箇所(POI)を3Dの中で確かめられます[5]。
標準構成とSurveying Payloadで変わる3D処理
ELIOS 3のLiDARには2つの構成があります。Flyabilityは、標準構成を「点検データの位置を特定することが大事な場合」、Surveying Payloadを「3Dモデルそのものが大事な場合」の構成と位置づけています[6]。
表2 ELIOS 3の2つのLiDAR構成(メーカー公表値)
| 項目 | 標準構成 | Surveying Payload |
|---|---|---|
| 地図の作り方 | 機体上で動くリアルタイムのSLAM。処理が破綻しにくいこと(頑健性)を重視 | 飛行後に処理するSLAM(FAROのアルゴリズム)。精度を重視 |
| 1秒あたりの点数 | 約5万点 | 約130万点 |
| 計測距離 | 最大50m(反射率80%)/15m(同10%) | 最大100m(反射率80%)/35m(同10%) |
| 点のばらつき(2σ) | ±1.8cm | ±1.2cm |
| 構造化された環境でのドリフト | 0.5〜1% | 約0.1〜0.2% |
| 注意点 | 壁が二重に見えるなどの乱れが出ることがある | 手順に従って撮れば乱れは出ないとされる |
| 処理するソフト | Inspector | Inspector OnlineのHigh-Accuracy Mapping、またはFARO Connect |
Surveying Payloadの測量性能は、この構成と飛行後の処理を組み合わせたときの値です。標準構成のELIOS 3で同じ値が出るわけではありません。
対称で特徴の少ない空間ほど位置のずれが増える
Flyabilityの精度レポートは、空間を4つに分けて目安を示しています[8]。同じ機材でも、形の手がかりが減るほど位置のずれの割合が大きくなります。
表3 空間の形とドリフトの目安(ELIOS 3、メーカー公表値)
| 空間の種類(メーカーの区分) | 標準構成 | Surveying Payload |
|---|---|---|
| 構造化された環境(建物、ストックパイルなど。対称性が少なく、壁の間隔2m超) | 0.5〜1% | 約0.1〜0.2% |
| 規則的な特徴がある対称な環境(トンネル、煙突、立坑。径2m超) | 約2% | 約0.25〜0.5% |
| 特徴の少ない対称な環境(同上、径2m超) | 2〜5% | 0.5〜2%(成功率50〜80%)* |
| 狭く特徴の少ない対称な環境(管、煙突など。径2m未満) | 5%以上 | 2〜5%(成功率50〜80%) |
たとえば、基準にした場所から30m離れた地点で0.5%なら、約15cmずれる計算になります(編集部の計算例)。タンクがどの区分に近いかは、径や、ノズル・梯子などの付帯物の多さで変わります。Flyabilityは別の資料で、タンク、サイロ、下水道、トンネル、煙突を「特徴に乏しい資産」として挙げ、SLAMのドリフトにつながると注意しています[7]。
RTSは映像の回復まで戻る機能。軌跡の乱れに注意
ELIOS 3には、映像の受信が途切れると、来た経路を映像が戻るまで自動でさかのぼるRTS(Return To Signal)があります。戻れるのは最大300mで、衝突や強い風による流され、粉じんの多い場所、対称性の高い場所などで軌跡のデータが乱れると働きません[10]。
カメラ・照明・ペイロードの仕様は「ELIOS 3の製品ページ」にまとめています。
ASIO XとELIOS 3のセンサー・3D記録・通信復帰を比較
2機とも、GPSのない閉鎖空間で点検するための機体です。違いがはっきり出るのは、どの情報で機体を安定させ、どの情報で3Dデータを作るかです。
ASIO Xは安定化用のセンサーと計測用LiDARを分け、ELIOS 3はLiDARを自己位置推定と3D化の両方に使います。図2・図3とあわせて、下の表で飛行中に見える情報と成果物を比べてください。
表4 ASIO XとELIOS 3の比較:飛行の支え方と成果物
| 項目 | ASIO X | ELIOS 3 |
|---|---|---|
| 飛行の安定化に使う主な情報 | IMU、レーダー、VIOカメラ、周囲の光学センサー。LiDARは使わない[3][4] | LiDARとVIO(カメラと慣性センサー)をSLAMで組み合わせる[5] |
| 視界が悪いときの補い方(メーカーの説明) | レーダーで安定化を補う。操縦には画面で進む先が見えることが条件[3] | 防塵照明で映像を見やすくする[5]。大きな粉じんの雲はLiDARが障害物と見なすことがある[7] |
| 飛行中に見られるもの | カメラの映像。点群・3Dモデルは飛行後に処理する[4] | カメラの映像と、リアルタイムの点群マップ(機体の位置・軌跡・POI)[5] |
| 3Dデータの作り方 | LiDARのスキャンを機体の位置推定で並べた点群と、4K映像からの写真測量[3][4] | 標準構成はFlyAwareの点群。Surveying Payloadは飛行後にFAROのSLAMで処理[6][8] |
| メーカーが示す3Dの目安 | 物体の計測1%、2点間2〜14%(位置推定の精度が環境により1〜7%)[3] | ドリフトの割合で表示。空間の形で変わる(表3)[8] |
| 通信が切れかけたとき | Rewind:直前の5mをさかのぼる[3] | RTS:映像が戻るまで軌跡をさかのぼる(最大300m、条件あり)[10] |
| ガスの情報 | メタン・硫化水素・酸素・一酸化炭素の4種を全機に搭載[2][3] | 可燃性ガスセンサーを別売のペイロードで追加[5][9] |
| 防爆 | ATEX認証・本質安全ではない[3] | 本質安全ではない[9] |
| 検討の起点になりやすい目的 | 映像・熱画像・ガス情報で中の状態を広く確かめる | 点検箇所を3D上で管理する。寸法・形状を3Dで残す |
3Dの目安は、両社で指標の定義が違うため、数値を並べて優劣を比べることはできません。価格は両機とも構成によって変わる個別見積りです。
自社のタンクでどちらから試すべきか迷う場合は、開口部の寸法と、点検で残したいものを添えて2機の比較をご相談ください。
暗所・粉じん・単調な壁など、飛行前に試す6条件

下の表は、センサーの一般的な性質と両メーカーの注意書きをもとに、条件ごとの弱点と、試験飛行で確かめたいことをまとめたものです。どの条件も、2機のどちらかを選べば解決するという性質のものではありません。
表5 苦手になる条件と、飛行前に試すこと
| 条件 | 苦手になるセンサー・処理 | 飛行前に試すこと |
|---|---|---|
| 暗所 | カメラを使う位置推定(VIO、オプティカルフロー)と映像点検。LiDARとレーダーは自ら光や電波を出して測るので、暗さそのものの影響は受けにくい | 照明をつけた状態で壁の近くにホバリングさせ、位置が流れないかを見る。照明を最大にすると飛行時間が短くなる(ASIO XでFlybotixは約2分としている[3])ことも計画に入れる |
| 粉じん・蒸気 | カメラ(映像と位置推定の両方)。LiDARは浮いている粉じんを物体として拾うことがある。FlyabilityはELIOS 3の自動再飛行機能の注意として、大きな粉じんの雲を障害物と見なして止まったり避けたりすることがあると示している[7]。RTSも粉じんが多いと働かない[10] | 清掃の直後など、粉じんが舞いやすい工程を避ける。プロペラの風で底の堆積物が舞い上がらないかを短い区間で確かめる。映像が見えなくなったら止める基準を決めておく |
| 模様の少ない壁 | 塗装面や平滑な鋼板では、カメラが追える特徴が少なく、VIOやオプティカルフローが移動量をつかみにくい。写真測量も再構成しにくい[4] | 中心を外し、溶接線や付属物が見える壁寄りの経路を試す。Flyabilityは、特徴の乏しい空間では壁寄りを飛ぶことと外部照明を使うことを勧めている[7] |
| 円筒形で似た形が続く | LiDARで測った形を照合するSLAM。どこを見ても同じ形だと、位置の取り違えやドリフトが起きやすい[7][8]。ASIO Xの点群も、位置推定の精度(環境により1〜7%)に左右される[3] | 離陸地点や位置合わせの基準を、ノズルや梯子など形の目立つ場所にする。Flyabilityは対称性の高い場所での再位置合わせを避けるよう注意している[7]。寸法を成果にするなら、位置を測った基準点(ターゲット)を置いて点群と照らし合わせる[8] |
| 反射面・水面 | LiDARは鏡のような面や水面で点が欠けたり、誤った点が出たりする。Flyabilityは透明な面と水面を避けるよう注意し、流れる水や反射、しぶきはLiDARの計測を難しくするとしている[7][8]。ASIO Xは軽い水滴には備えがあるが、水が流れ落ちる下では使えない[3] | 残液の有無と液面の位置を確かめ、液面から何mの高さを飛ぶかを決める。底板が濡れている場合は、短い区間で点群の欠けを確かめる |
| 通信が遮られる | 操縦と映像の電波。GNSSが使えないこととは別の問題。Flybotixは、金属の容器の中では電波が導かれて約1.2kmで通信できた試験例がある一方、岩やコンクリートのトンネルでは200〜250m程度になるとし、アンテナと機体の見通しを保つことが最も大切だとしている[3] | アンテナをマンホールのどこに置くかを決め、柱や仕切りの陰に入る経路で映像が途切れないかを試す。中継器(両機ともオプションあり[3][5])の要否と、途切れたときにRewind・RTSで戻れる範囲を確かめておく |
「苦手になるセンサー・処理」の欄のうち出典番号のない記述は、センサーの一般的な性質にもとづく説明です。
ガス検知と防爆を区別し、投入前に8項目を決める
ASIO Xは4種のガスセンサーを全機に搭載していますが、FlybotixはATEX認証も本質安全もないと答えています。そのうえで、空間の換気や火気使用の許可(ホットワーク許可)が必要になる場面を前提に説明しています[3]。
ELIOS 3についても、Flyabilityは本質安全ではないと明記し、可燃性ガスがある、またはあり得る場所では使わないよう求めています。別売の可燃性ガスセンサーは安全のための補助で、ガス漏れを探したり濃度を正確に測ったりする道具ではないこと、機体の風でガスの濃度が変わるため値は目安として扱うこと、少しでも検知したら機体をその場から出して停止することも示しています[9]。
国内では、引火性の物の蒸気や可燃性ガスが爆発の危険のある濃度に達するおそれのある箇所で電気機械器具を使う場合、防爆構造の電気機械器具でなければ使ってはならないと労働安全衛生規則第280条が定めています[11]。防爆の認証がない2機を、そうした箇所に入れる前提で計画することはできません。
ドローンで先に中を見ても、人がタンクに入る作業の安全管理がなくなるわけではありません。人が入る作業では、酸素欠乏症等防止規則などにもとづく測定や換気、作業主任者による確認といった措置が、従来どおり必要です。ドローンの映像やガス値は、人が入るかどうかを判断する材料の一つとして使います。
タンクに機体を入れる前に決めておく8項目
- 残留ガス:可燃性ガスや有毒ガスの濃度を、従来の手順で測った結果を確かめる。機体のガス値は補助の情報として扱う
- 酸欠:マンホールの近くで作業する人も含めて、酸素濃度の確認と換気の手順を決める
- 進入口:開口部の内径と機体の寸法を実機で確かめる(ASIO Xはケージの最大径459mm[4]。ELIOS 3はSurveying Payload搭載時の説明として50×50cmの開口から入れるとFlyabilityが案内[6])
- 回収:機体が動けなくなった場合の回収方法と、人が入らずに回収できるかを決める
- 通信:アンテナの位置、中継器の要否、通信が切れたときの手順(Rewind・RTSで戻れる条件を含む)
- 照明:機体の照明で足りるか、外部照明を置くか。照明を強くしたときの飛行時間の減り方
- 粉じん:清掃や攪拌の工程との順番。プロペラの風で舞い上がる堆積物の有無
- 飛行後のデータ利用:映像・熱画像・ガス値・点群のうち、誰が何に使うか。寸法を成果にするなら基準点を置くか
映像点検・3D記録・寸法計測で機体を選ぶ
どちらの機体が合うかは、仕様表の数字よりも、点検で何を残すかで決まります。以下は、どちらから試すかの目安です。現場の条件によっては順番が入れ替わります。
1映像・熱画像・ガス情報で、中の状態をまず確かめたい
ASIO Xから検討します。4種のガス値と映像・熱画像を1回の飛行で取れ、飛行時間は理想条件で最大20分です[3]。
条件:可燃性ガスが滞留していない状態を確保できること。開口部を通れること。映像が見える程度の粉じんであること。
2見つけた箇所を3D上で位置づけ、次回の点検と比べたい
ELIOS 3の標準構成から検討します。飛行中の3Dマップで撮り漏れを確かめ、Inspectorで点検データを3Dに結び付けられます[5]。
条件:同じ経路を自動でたどるRepeat Flightには有償のサブスクリプションや位置合わせの条件があり、対称性の高い場所は向きません[7]。
3寸法・変形・容積など、形そのものを成果にしたい
ELIOS 3とSurveying Payloadを検討します。飛行後の処理と基準点による検証が前提で、精度は空間の形で変わります[6][8]。
ASIO Xの点群や写真測量を寸法確認に使う場合も、既知の寸法と照合します。測量成果としての精度保証はありません[4]。人が安全に入れる状態なら、地上でのSLAM計測と比べる手もあります。
4両方に当てはまる、または決めきれない
同じタンク、同じ照明条件で2機を試験飛行し、映像・点群・ガス値を見比べるのが確実です。
試験飛行では、表5の6条件のうち、そのタンクに当てはまるものを重点的に確かめます。
同じタンクでも、照明、堆積物、壁の特徴によって、映像の見え方と位置推定の安定性は変わります。映像を残すのか、点検箇所を3D上で管理するのか、寸法まで測るのか。目的を決めたうえで、実際のタンクに近い条件で飛ばし、必要なデータが取れるかを確かめてください。
よくある質問
Q. GPSがなければ、ドローンは墜落しますか?
機体の傾きを保つ働きは、屋外でもGPSではなくIMUなどが担っています。屋内用の点検ドローンは、位置の推定もカメラ・距離センサー・レーダー・LiDARで行うように作られています。ただし、粉じんや模様のない壁、どこを見ても同じ形の空間では位置の推定が流れることがあるため、現場の条件で試験飛行して確かめる必要があります。
Q. LiDARだけで自分の位置が分かりますか?
LiDARが測るのは、周囲の形までの距離です。位置を出すには、測った形を前に測った形や地図と照らし合わせる処理(SLAM)や、IMU・カメラとの組み合わせが必要で、形が単調な空間では照合が難しくなります。なお、ASIO XのLiDARは計測用で、飛行の安定化には使われていません。
Q. ガスセンサー付きなら、可燃性ガスのある防爆エリアのタンクで飛ばせますか?
飛ばせません。ASIO XもELIOS 3も、防爆(ATEX)や本質安全の認証はありません。機体のガスセンサーは安全確認を補う情報です。可燃性ガスが爆発の危険のある濃度に達するおそれのある箇所では、防爆構造の電気機械器具でなければ使えないと労働安全衛生規則で定められています。換気と測定で安全を確保した空間で使います。
Q. ドローンで先に点検すれば、タンクに人が入るときの安全管理は不要になりますか?
不要にはなりません。ドローンの映像やガス値は、人が入るかどうかを判断する材料の一つです。人が入る作業では、酸素濃度などの測定、換気、作業主任者による確認といった措置が従来どおり必要です。
Q. メーカーの精度値は、自社のタンクでもそのまま出ますか?
出るとは限りません。FlyabilityのSurveying Payloadの精度レポートでも、同じ機材で、構造の多い空間と対称で特徴の少ない空間とでは、位置のずれの割合が大きく変わっています。寸法を成果にする場合は、位置を測った基準点を置き、点群と照らし合わせて確かめてください。
タンクの寸法と点検目的から、2機の試験飛行をご相談ください
開口部、内部の状態、残したいデータをお知らせください。候補機と試験飛行で確かめる項目をご案内します。
- タンクの径・高さと、開口部の寸法
- 内部の付帯物、残液・粉じんの状況
- ガスの測定と換気の手順
- 点検で残したいもの(映像・熱画像・ガス値か、寸法を測れる3Dデータか)
出典・参考資料
いずれもに内容を確認しました。メーカーの数値は、それぞれの資料が示す構成・条件での値です。
- [1]内閣府 みちびき(準天頂衛星システム)「よくある質問」 https://qzss.go.jp/overview/faq/index.html
- [2]Flybotix「ASIO X」(2026年4月30日更新) https://www.flybotix.com/asio-x/
- [3]Flybotix「Support」FAQ(2026年3月16日更新) https://www.flybotix.com/support/
- [4]SkyLink Japan「ASIO X」製品ページ(2026年10月15日更新。メーカー技術仕様書2025年6月版などにもとづく) https://skylinkjapan.com/products/asio-x/
- [5]Flyability「Elios 3」(更新日の記載なし) https://www.flyability.com/elios-3
- [6]Flyability「Elios 3 Surveying Payload」(更新日の記載なし) https://www.flyability.com/elios-3-surveying-payload
- [7]Flyability Knowledge Base「Elios 3 – Autonomous Repeat Flight & Comparison over Time」(Limitationsの表) https://knowledge.flyability.com/aircraft/elios-3/elios-3-feature-details/elios-3-autonomous-repeat-flight-and-comparison-over-time
- [8]Flyability Knowledge Base「Surveying payload Accuracy report」 https://knowledge.flyability.com/aircraft/elios-3/elios-3-payload/surveying-payload/surveying-payload-accuracy-report
- [9]Flyability Knowledge Base「Flammable Gas sensor」 https://knowledge.flyability.com/aircraft/elios-3/elios-3-payload/flammable-gas-sensor/「Flammable Gas Sensor Quick Start Guide」 https://knowledge.flyability.com/aircraft/elios-3/elios-3-payload/flammable-gas-sensor/flammable-gas-sensor-quick-start-guide
- [10]Flyability Knowledge Base「Elios 3 Return To Signal – User Guide」 https://knowledge.flyability.com/aircraft/elios-3/elios-3-feature-details/elios-3-return-to-signal-user-guide
- [11]厚生労働省 法令等データベース「労働安全衛生規則」(昭和47年労働省令第32号)第280条 https://www.mhlw.go.jp/web/t_doc?dataId=74003000&dataType=0&pageNo=7
- [12]SkyLink Japan「ELIOS 3」製品ページ(2026年10月9日更新) https://skylinkjapan.com/elios-3/
- [13]Flyability Knowledge Base「Surveying payload Technical specifications」 https://knowledge.flyability.com/aircraft/elios-3/elios-3-payload/surveying-payload/surveying-payload-technical-specifications
※このブログは、2026年10月22日時点の公開情報にもとづく解説です。機体の性能や、特定の現場で使えることを保証するものではありません。タンク内での作業は、設備管理者の安全管理規程と関係法令にもとづいて計画してください。
BLOG REQUEST
次に読みたいブログを教えてください
「こんなドローン情報を知りたい」「この機種を比較してほしい」など、今後のブログへのご要望をお寄せください。