橋を点検するドローンに「どの座標を飛ぶか」を指定する。そこから一歩進んで、「この設備を点検し、異常が疑われる場所を撮り直してほしい」と任務を伝える。フィジカルAIの研究は、こうした飛ばし方を目指しています。
すでに市販機では、障害物回避、GPSが届かない場所での位置推定、自動反復飛行などが使われています。一方、言葉で任務を受け取り、未知の状況に対応しながら完了する技術には、まだ研究上の課題が残ります。
このブログでは、各国メーカーの開発事例と学術論文を読み比べ、実用化された機能と、研究段階の技術の違いを解説します。点検や遠隔運航で人に残る判断も見ていきます。
導入時に確かめたいこと
機体が判断する範囲、使える環境、人が介入する条件。この3つを製品ごとに確かめると、「自律飛行」という言葉だけでは見えない違いが分かります。
製品・研究の比較基準:2026年8月28日。将来の見通しは編集部の予測です。
フィジカルAIは、認識から行動の修正までをつなぐ
フィジカルAIとは、カメラ、ロボット、自動運転車などが現実世界を知覚し、状況を理解・推論し、物理的な行動を実行するためのAIを指します。NVIDIAは、フィジカルAIを自律システムが物理世界を「知覚し、理解し、推論し、複雑な行動を実行・統括する」技術と説明しています。
このブログでは、センサーで受け取り、目的に照らして判断し、現実世界で行動し、その結果を見て次の行動を修正するAIという実務的な意味で使います。
判断の誤りが衝突や落下につながる
飛行を制御するAIの判断は、機体の移動、衝突、落下、電力消費に直接影響します。誤りを検知し、安全に停止・帰還できる仕組みが欠かせません。
認識や推論の性能に加え、処理の速さ、位置推定、飛行制御、安全停止、故障に備えた冗長性まで含めて検証する必要があります。
用語解説:Embodied AI とフィジカルAI
Embodied AI(身体性AI)は、身体と環境の相互作用を通じて知能を研究する学術寄りの言葉です。フィジカルAIはそれと重なりつつ、学習・検証用のデジタルツイン、エッジコンピューター、センサー、制御ソフト、安全設計まで含む産業実装寄りの言葉として使われる傾向があります。
認識・理解・計画・行動・再確認を繰り返す
周囲の情報を受け取り、次の行動を選び、動いた結果を確かめます。その結果を次の判断へ戻すのが基本の流れです。
フィジカルAIの5つの動作
1. 認識
カメラやLiDARなどのセンサーで、周囲の情報を受け取る。
2. 理解
障害物・設備・人・異常候補を見分ける。
3. 計画
目的、安全条件、残電力から経路や撮影位置を決める。
4. 行動
飛行・停止・迂回・撮影・帰還を実行する。
5. 再確認
結果を確認し、必要に応じて計画を変える。
従来のウェイポイント飛行は、指定された座標を順番に通過することが中心でした。フィジカルAI型のドローンでは、「設備を点検して異常を報告する」という目的から、撮影位置や追加確認の要否をその場で判断する方向へ進みます。
ドローンのAI処理を機体とクラウドで分担する
ドローンには、周囲を測るセンサーと、判断に応じて位置を変える仕組みが備わっています。
- 移動する身体:自分で位置を変えられる
- 外界を見るセンサー:カメラ、LiDAR、IMUなど
- 行動を変えるアクチュエーター:モーターとプロペラ
- 即座に返ってくるフィードバック:動いた結果がすぐ映像と位置に出る
機体の大きさや耐環境性能、飛行条件に合えば、橋梁の下、煙突やタンクの内部など、人が近づきにくい場所を撮影できます。自律機能は、こうした場所で操作者の負担を減らすために使われています。
計算機の重さと消費電力が飛行時間を制約する
AI処理を増やすと、計算機の重さと消費電力も増えます。
高性能な計算機を積めば重くなり、飛行時間が短くなります。かといって大規模AIをクラウドで動かせば、通信の遅れや圏外の問題が出ます。そこで、機体上で即座に処理するエッジAIと、クラウドで行う重い解析を、どう分担するかが設計の中心になります。
機体とクラウドの処理分担
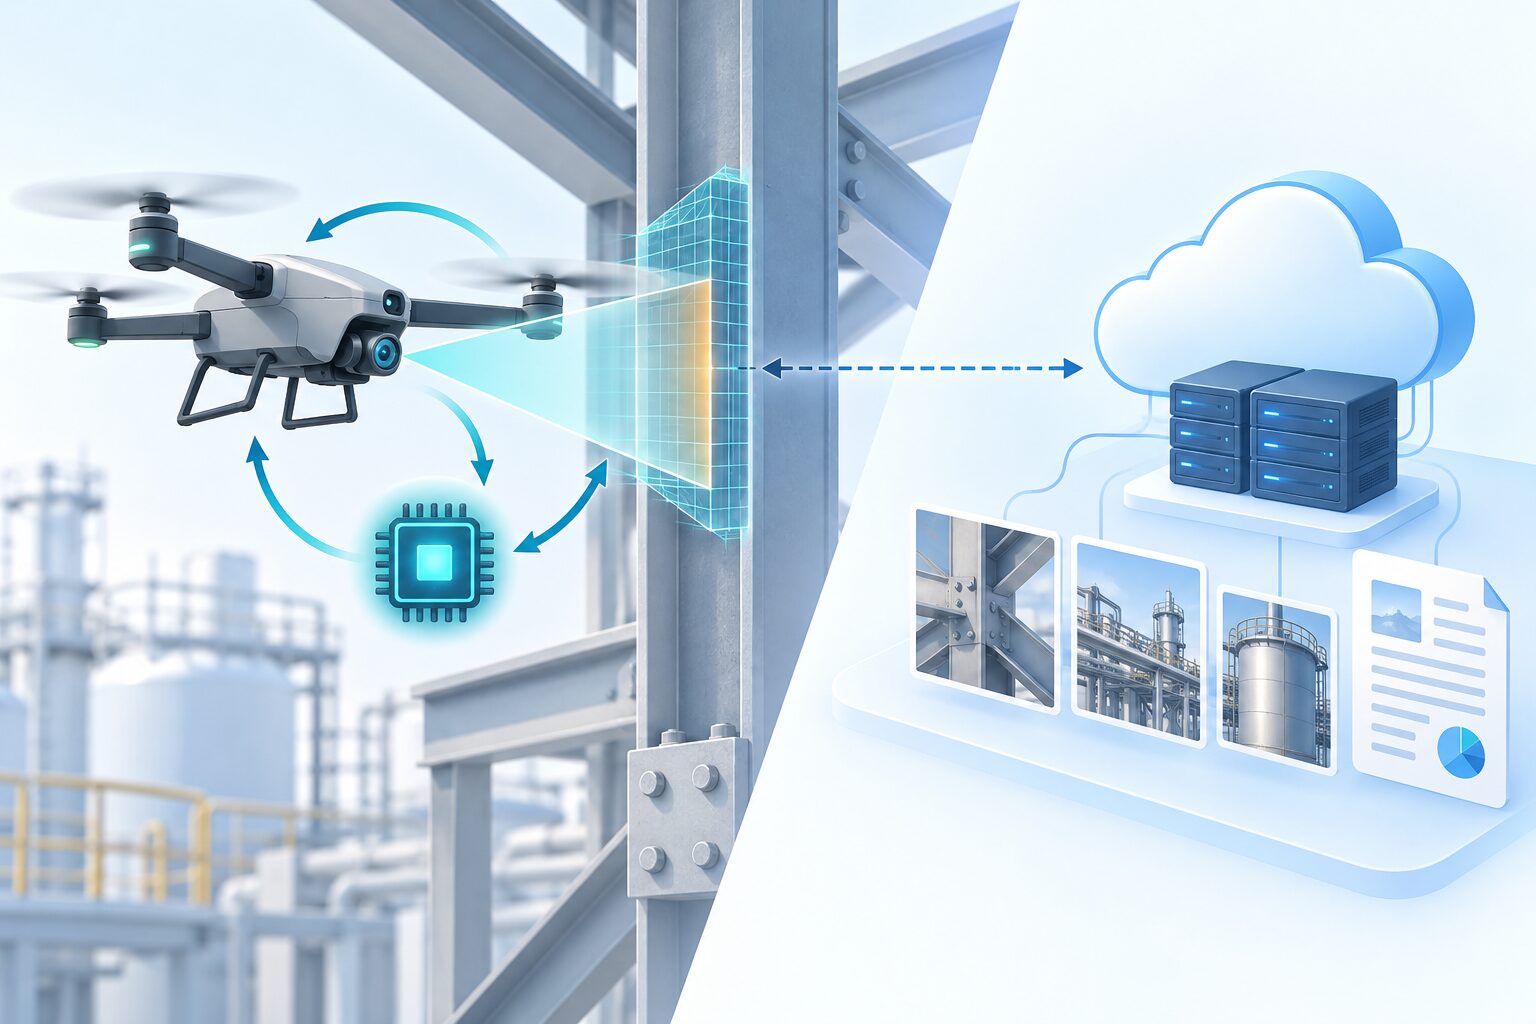
機体上の処理(エッジAI)
障害物回避、自己位置推定、追跡、異常時の安全停止や帰還。即時の応答が必要な処理を担う一方、重さと電力に制約があります。
クラウドの処理
大量の画像検索、過去データとの比較、報告書作成、複数現場の管理。大きなデータを扱えますが、通信の遅延や圏外を想定する必要があります。
この構成を支えるのが、NVIDIA JetsonやQualcomm Flight RB5のような小型・省電力の計算基盤です。Jetson Orinはエッジでの画像認識、センサー融合、生成AI推論を想定し、Qualcomm Flight RB5はVIO、SLAM、複数カメラ、AI推論、5G通信を一つのドローン向け基盤へ統合しています。
用語解説:VIO と SLAM
VIO(視覚慣性オドメトリ)は、カメラの映像と加速度センサーを突き合わせて「自分がどれだけ動いたか」を推定する技術です。SLAMは、周囲の地図を作りながら、その地図の中で自分の位置を割り出す技術です。どちらもGPSが届かない場所で機体が迷子にならないための仕組みで、屋内・地下・橋梁下の点検を成り立たせている土台です。
市販ドローンで任せられる判断と、その条件
設定した航路を実行する自動飛行と、センサー情報を使って経路を選び直す自律機能では、機体へ任せる判断が異なります。遠隔点検の運用条件はドローンの自動飛行と「現地無人運用」は何が違う?で12条件に分けて解説しています。
設定の実行と、その場での判断
自動飛行:人が決めた航路や撮影条件を実行します。
自律機能:センサー情報から障害物や自分の位置を認識し、決められた範囲で経路などを調整します。
表1:機体に任せる判断の違い(編集部による7つの分類/2026年8月時点)
表は横にスクロールできます
| 段階 | 人間が与えるもの | 機体が行うこと | 2026年時点 |
|---|---|---|---|
| 遠隔操縦 | 連続した操縦入力 | 姿勢を安定させて入力どおりに飛ぶ | 広く普及 |
| 自動飛行 | 座標、航路、撮影条件 | 設定済みの手順を実行する | 広く実用化 |
| AI支援飛行 | 方向や追跡対象 | 障害物回避、被写体追跡、帰還を支援する | 市販製品で実用化 |
| 限定領域の 自律飛行 |
探索範囲や点検対象 | 地図作成、経路生成、再計画を行う | 鉱山・屋内・定期点検で実用化 |
| 目的指向の フィジカルAI |
自然言語による目的 | 意味を理解し、行動を組み立て直す | 初期実装・研究段階 |
| 分散型の 複数機自律 |
チーム全体の目的 | 役割分担、衝突回避、任務引き継ぎを行う | 実証・限定運用が中心 |
| 汎用的な 完全自律 |
抽象的な目的だけ | 未知環境で安全に任務を完遂する | 未実現 |
カタログを読むときの注意
市販製品で「自律」と書かれていても、対象環境、障害物の種類、照明、速度、通信、操作者の監督といった条件が必ず付きます。また、「飛行が自律化していること」と「業務全体を理解して完了できること」は別です。前者ができていても、点検の判断や報告までを任せられるとは限りません。
メーカーごとに異なる自律化の対象
障害物回避、非GNSS環境での飛行、解析・報告、配送の運航管理、生成AIによる計画作成。各社が自律化する対象は異なります。用途別のメーカー一覧は産業用ドローンメーカー35社で整理しています。
1. Skydio・Parrot:機体上で認識し、障害物を避ける
米国SkydioのX10は、6つのナビゲーションカメラとNVIDIA Jetson Orinを搭載し、VIO、360度の障害物回避、被写体追跡、GPSが使いにくい環境での飛行、リアルタイム3Dマッピングなどを機体上で処理します。「見る・位置を推定する・避ける」という高速なループを、通信に頼らず機体の中に置いた実用例です。
同社のマニュアルは、移動する車両などの動く障害物は回避しない場合があると警告しています。障害物回避機能があっても、動く車両への対応まで保証されるわけではありません。
出典・参考資料
フランスParrotのANAFI Aiは、4G接続、全方向の障害物回避、障害物を避けながら任務を継続する軌道生成、ワンクリックの写真測量飛行を製品化しました。目的を自由に解釈する段階ではありませんが、機体の認識と業務用の飛行計画を統合した早い事例です。
出典・参考資料
2. Exyn・Flyability:GPSが届かない場所で飛ぶ
米国Exyn TechnologiesのExynAIは、LiDARベースのSLAMを使い、鉱山や地下空間などGNSSも通信も使えない場所で、指定された探索範囲を自動的に飛行して3Dモデルを作ります。必要な知能を機体側に置き、通信圏外ではデータを保持し、再接続後に送る設計です。
同社は多数の導入実績と飛行実績を公表していますが、これはメーカー開示の数値であり、第三者監査済みの統計とは区別して読む必要があります。
出典・参考資料
スイスFlyabilityのElios 3は、LiDAR、SLAM、ビジョン・慣性航法を使い、タンク、坑道、煙突などで位置を保ちながら飛行します。最短で安全な帰還経路を計算するSmart Return-to-Homeや、同じ軌跡を再現する自動反復飛行も提供しています。
メーカーは、操作者の監督と手動介入を前提とし、完全自律ではないと説明しています。自動帰還や反復飛行などの高度な機能には、Premium Software Subscriptionの契約条件も確認が必要です。
- UAVレーザー測量は何を選ぶべき?用途別に最適なセンサーの選び方を徹底比較【2026年版】|SLAMや3D化の前段にあたる、LiDARセンサーの選定基準
- ガウシアン・スプラッティングとは?活用方法や対応ソフトウェアを解説|取得した3Dデータを、どう見せるか・どう使うか
- ドローンによる写真測量とレーザー測量の違いとは|計測方式の選び分け
3. DJI・Percepto:飛行と解析・報告をつなぐ
中国DJIのFlightHub 2は、ドローンポートや機体をクラウドで管理し、マルチモーダル大規模言語モデルによる物体検索、画像・動画の検索、異常検出、レポート生成を組み合わせています。Copilotでは、利用者が目的を文章で伝えるとAIエージェントがドローンへの指示へ変換します。
ただし、AIの操作には人間の明示的な確認が必要です。これは完全自律ではなく、自然言語を入口としたHuman-in-the-loop型の業務自動化と理解するのが正確です。
用語解説:Human-in-the-loop
AIが提案し、人間が承認してから実行される仕組みのことです。任務の実行や変更など、安全に関わる判断に人を残します。
イスラエルのPerceptoは、AirMaxなどのドローンポート型機体とAIMソフトウェアを組み合わせ、エネルギー施設や鉱山の遠隔点検、データ管理、AI解析を自動化しています。定期的なデータ取得、過去との比較、異常候補の担当者への通知までをつなぐ仕組みです。
4. Zipline:配送を支える安全機能と運航管理
米国Ziplineは、自律配送システムを商用運用し、機体上のDetect-and-Avoid、飛行前・飛行中の自動安全確認、異常時の帰還判断、遠隔運航センターでの監視を組み合わせています。同社は2026年3月時点で200万件を超える商用配送を公表しており、米FAAも2023年、同社の目視外配送を認可したと発表しました。
商用配送を続けるには、認証、運航管理、冗長系、保守も必要です。AIの認識性能とあわせて、故障時の安全確保や継続運航の仕組みを見る事例です。
出典・参考資料
5. ACSL・防衛分野:生成AIと複数機協調の開発
日本のACSLは、従来からVisual SLAM、AI、LiDARを組み合わせた非GNSS環境での自律飛行を開発してきました。2026年2月には、Preferred Networksと連携し、生成AIによる飛行プランの自動生成と環境変化に応じた再構築、高度な物体認識と回避、機体異常の兆候検知を開発すると発表しています。
ただし搭載予定は2028年リリース予定の次々世代機であり、2026年時点では市販機能ではなく研究開発計画です。導入を計画する際は、発売済みの機能と分けて扱う必要があります。
出典・参考資料
ACSLは日本郵便とのPF4による2機同時運航実証も進めています。多数機同時運航と分散型スウォームは、機体が判断する範囲が異なります。
多数機同時運航と分散型スウォーム
多数機同時運航:一人の操作者が複数機を監視する運用。運航管理の効率化の話です。
分散型スウォーム:機体同士が相互に役割を決める仕組み。機体側の協調知能の話です。
同時に飛ぶ機数だけでなく、誰が各機の任務を決め、どう監督するのかを確認します。
出典・参考資料
防衛分野では、任務単位の自律化が先行しています。通信やGNSSが制限された環境での認識、動的計画、複数無人機の協調、オンボードAIを掲げる代表例が3社あります。
- Shield AI(米)/Hivemind:通信・GNSSが制限された環境でのオンボード自律
- Anduril(米)/Lattice:操作者の意図を複数機のタスクへ分解する機能を説明
- Quantum Systems(独)/Vector AI:2基のJetson Orinを搭載すると公表
これらはフィジカルAIの方向性を強く示しますが、公開情報の多くはメーカーまたは発注機関によるもので、性能の詳細や失敗率を第三者が再現できる範囲は限られます。
飛行学習からVLAへ:論文が示す成果と限界
研究では、仮想空間での飛行学習、小型機でのAI処理、複数機の協調、自然言語による指示へと対象が広がっています。実機試験の有無と、評価した環境を合わせて見ると、成果を読み違えにくくなります。
飛行学習から言葉による指示へ
2020年|Flightmare
仮想空間で飛行を繰り返し試す研究基盤。
2021年|高速飛行
仮想空間で学んだ方策を実機へ移し、森林などで飛行。
2022年|小型機と群れ
27g機でのAI処理や、外部設備に依存しない群れ飛行を検証。
2023年|レース・言語指示
レースで高い飛行性能を実証。自然言語による飛行課題も登場。
2026年|VLA・世界モデル
言葉と映像から行動を選ぶ研究。実機評価とシミュレーション評価を区別して読む。
Sim-to-Real:仮想空間で学んだ飛行を実機へ移す
用語解説:Sim-to-Real
シミュレーター(仮想空間)で学習させたAIを、実機へ移すことです。現実で失敗しながら学ぶと、機体が壊れ、費用も時間もかかるため、仮想空間で多数の試行を重ねてから実機へ移します。
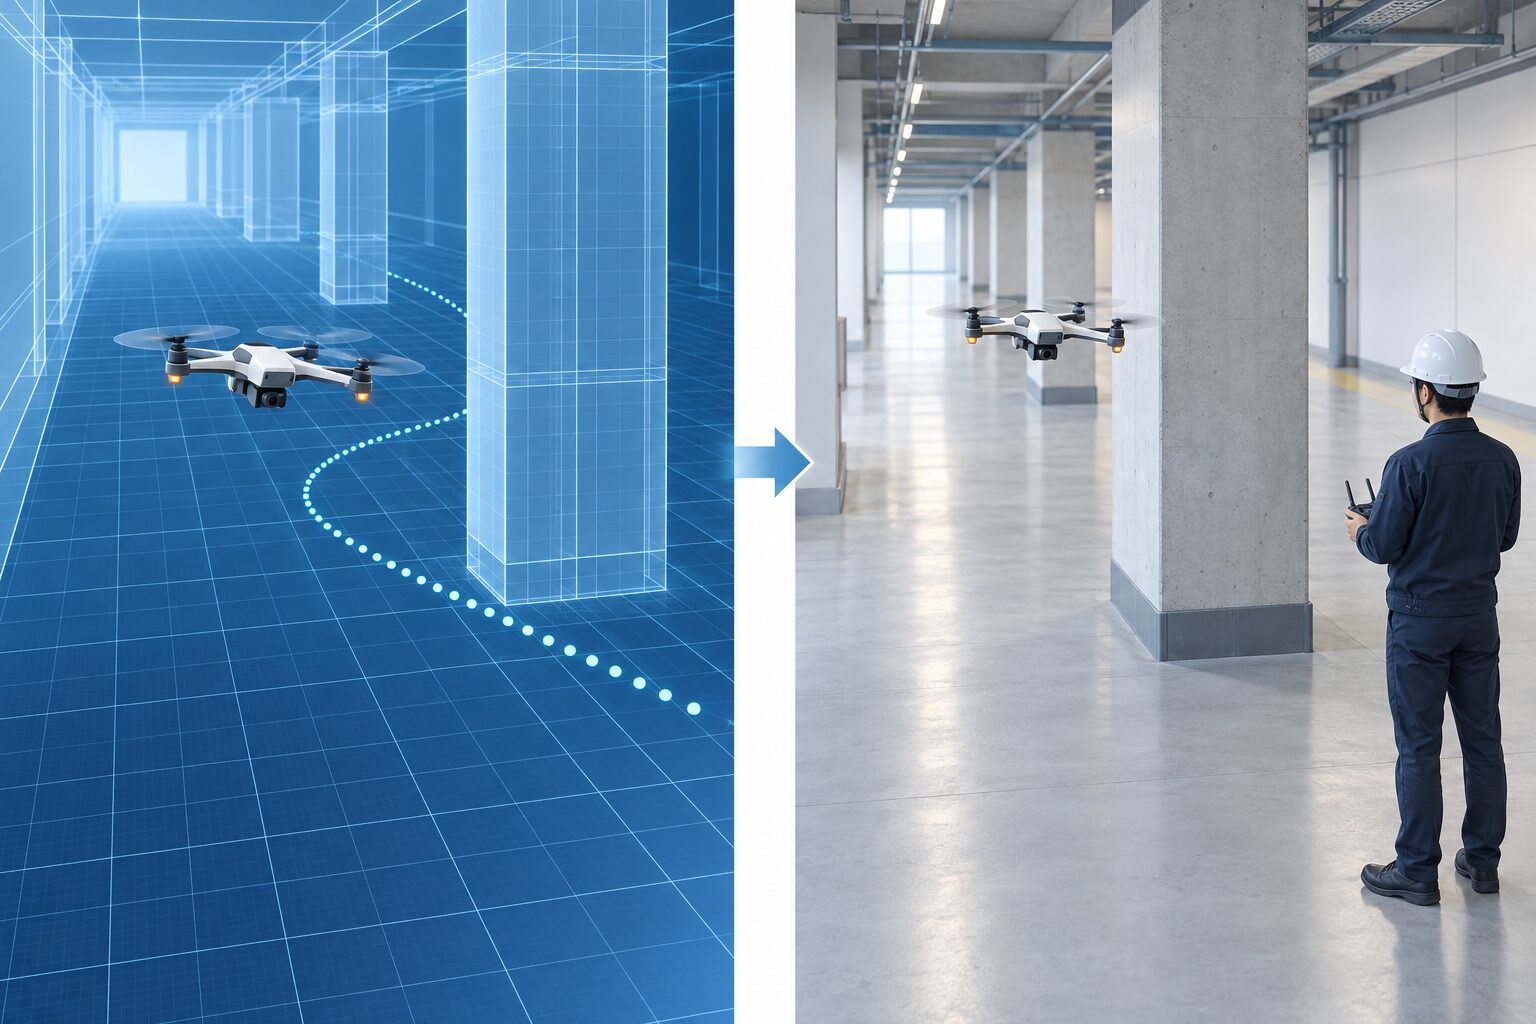
Flightmareは、画像生成と物理計算を分離し、複数のドローンを並列にシミュレーションできる研究基盤を提示しました。レンダリングは最大230Hz、物理計算はノートPC上で最大20万Hzと報告され、強化学習や経路計画の大量試行を可能にしています。ただしこれはシミュレーター自体の性能であり、現実飛行の成功を保証するものではありません。
出典・参考資料
2021年の「Learning high-speed flight in the wild」は、シミュレーション内の専門家を模倣して学習した方策を、追加学習なしで実機へ移し、森林、雪面、脱線車両、倒壊建物などで機体上の認識だけによる高速飛行を示しました。
2023年の「Champion-level drone racing using deep reinforcement learning」では、Swiftが機体上の視覚・慣性情報を使い、実コースで人間の世界王者を含む操縦者と競走しました。どちらも強力な成果ですが、目的と環境が明確に決まったタスクであり、未知の業務を自ら定義する汎用AIではありません。
出典・参考資料
27gの小型機で示された機体上のAI処理
2022年のIEEE Internet of Things Journal掲載研究では、27gのCrazyflie 2.1に超低消費電力の推論基盤を搭載し、人物との相対姿勢を推定して追従する閉ループ飛行を実機で示しました。
最大135フレーム毎秒、最良条件で0.43mJ/フレームという結果は、フィジカルAIが大型GPUだけの技術ではないことを示しています。一方で、対象は「一人を追う」という限定タスクです。
Agiliciousは、オンボードカメラ、GPU、リアルタイム制御を備えるオープンな実機研究基盤を公開し、機体上の視覚だけを使ったアクロバット飛行や障害物回避を示しました。ただし制御実験の一部では外部モーションキャプチャーも使われているため、すべての成果を「完全オンボード飛行」として一括評価してはいけません。
複数機が障害物と他機を避けながら飛ぶ
2022年の「Swarm of micro flying robots in the wild」は、手のひらサイズの機体へ認識、自己位置推定、制御、軌道計画を搭載し、外部設備に依存せず、未知で混雑した環境を群れとして飛ぶ実機実験を報告しました。
各機は障害物と他機の両方を避けながら、飛ぶ位置とタイミングを調整します。あらかじめ決めた編隊を保つ飛行よりも、機体側に多くの判断を持たせた研究です。
出典・参考資料
VLAと世界モデル:言葉と映像から行動を選ぶ
用語解説:VLA と 世界モデル
VLA(Vision-Language-Action)は、映像(Vision)と言葉(Language)を受け取って、行動(Action)を直接出力するAIです。「その建物の裏側へ回って」と言われて、カメラ映像を見ながら操作量を出します。
世界モデルは、「この行動を取ったら、次に何が見えるか」を頭の中で先に想像する仕組みです。人間が道を渡る前に車の動きを予測するのと同じで、想像した先が危険なら実行前に計画を変えられます。
2023年のAerialVLNは、自然言語の指示と一人称視点の画像を使って飛ぶ研究課題を整備しました。25の都市環境と約2万5,000件の指示を用意しましたが、実験はシミュレーションであり、基準モデルと人間の間には大きな差が残りました。言葉を理解できることと、それを安全な6自由度の飛行へ変換することは別の難題だということです。
出典・参考資料
ICLR 2026のAutoFlyは、RGB画像と簡潔な自然言語から飛行行動を出すVLAを提案しました。12のAirSim環境、1万3,000超のエピソード、250万組の画像・言語・行動データを構築し、実機試験も行っています。基準となるOpenVLAより成功率が3.9ポイント高い一方、実環境での成功率は屋内60%、屋外55%と報告されています。
屋内60%・屋外55%は、論文で設定された実験条件での成功率です。商用点検や配送の安全性を示す値としては扱えません。また、実装はLAN経由の外部推論サーバーを使っており、機体上だけで動くVLAではありません。
出典・参考資料
2026年のプレプリントImagineUAVは、言葉から直接操作量を出すのではなく、世界モデルで「この行動を取ったら次に何が見えるか」を映像として想像し、そこから軌道を抽出して衝突しない経路へ修正します。シミュレーションで70.9%の成功率と実機飛行を報告しています。
WorldFlyも、未来映像と行動を同時に生成する世界モデル型VLAを提案しています。
ただし、ImagineUAVはプレプリント、WorldFlyはシミュレーション評価が中心である点に注意が必要です。
出典・参考資料
飛行制御と安全監視を組み合わせる
飛行の自律化では、VIO、SLAM、学習型認識、VLA、経路計画、従来型制御、安全監視を組み合わせる方向へ進んでいます。とくに飛行では、生成モデルの出力をそのままモーターへ渡さず、決定論的な安全制約や軌道計画を間に挟むハイブリッド構成が現実的です。
点検・災害対応・物流で変わる指示と人の役割
追加撮影や探索範囲の変更まで機体が判断できれば、操作者の指示も変わります。以下は、研究開発が進んだ場合に想定される使い方です。
橋梁点検で、機体に任せる作業と人の判断
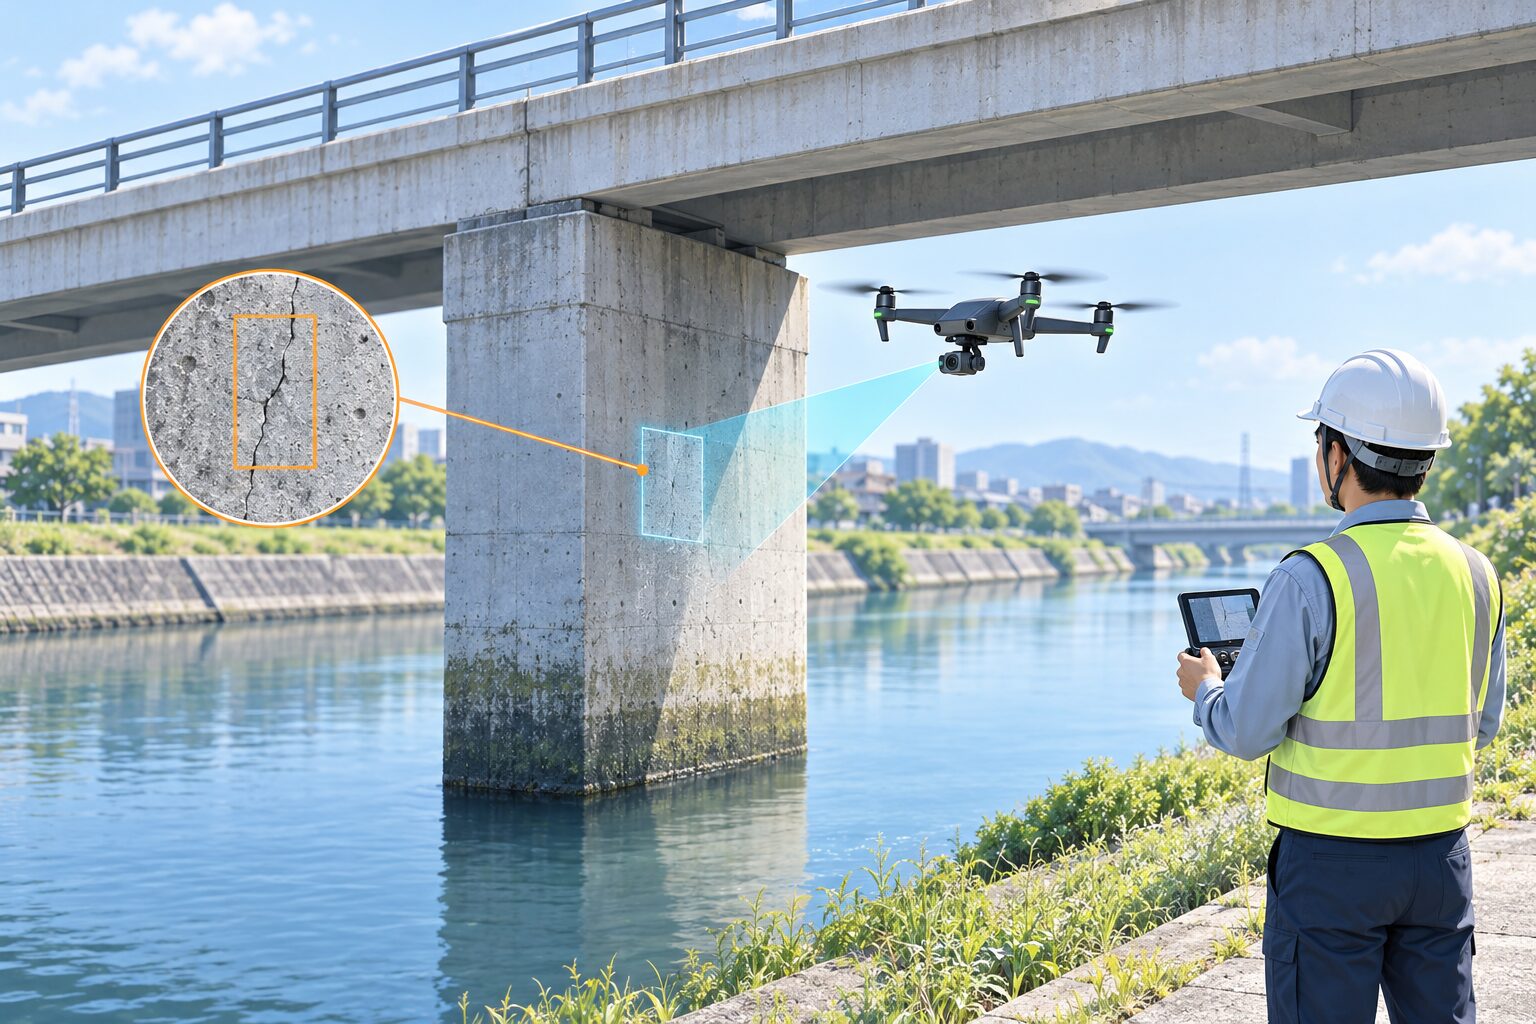
現在の例:航路を指定
人が座標、撮影間隔、撮影方向を決め、機体が設定された手順を実行する。
将来の想定:点検の目的を指定
人が点検対象と安全条件を伝え、機体が撮影位置や追加撮影を判断する。研究開発が必要な段階を含む。
表2:用途別に想定される指示の変化(将来像を含む)
表は横にスクロールできます
| 用途 | 現在の指示 | 将来の指示 |
|---|---|---|
| 設備点検 | 指定ルートを飛び、一定間隔で撮影する | 設備を点検し、異常候補を見つけたら追加撮影して報告する |
| 災害対応 | 操作者が映像を見ながら捜索する | 通行可能経路と要救助者候補を探索し、重要度順に位置を共有する |
| 農業 | 設定した区画へ一律に散布する | 生育状態や病害候補を認識し、必要箇所だけを処理する |
| 物流 | 登録済みの離着陸地点間を飛ぶ | 天候、空域、騒音、残電力に応じて安全な配送方法を選ぶ |
| 広域巡視 | 複数機へ個別の航路を割り当てる | 機体同士が範囲を分担し、異常発見時に役割を組み替える |
ここで人間の役割がなくなるとは限りません。操縦入力は減っても、任務の承認、飛行可否の判断、AIが示した異常の確認、事故時の責任、住民への説明は残ります。むしろ、機体が判断する範囲が広がるほど、「どこまで任せてよいか」を決める人間の仕事は重くなります。
- ドローンによる橋梁点検はコスト削減になるのか?市場規模と「ペイする条件」を検証|設備点検が費用面で成立する条件
- 下水道点検の未来|ドローン・ロボット・AIによる次世代インフラ点検とは|人が入れない空間での点検自動化
- 大雨・台風・洪水でドローンは何ができる?水害対応の活用方法を時系列で解説|災害対応での使いどころ
- 消防ドローンの選び方が変わる:情報セキュリティ・補助制度・次世代機を読み解く【2026年】|公共安全分野の選定基準
実運用で確認する重量・認識・通信・安全性
実運用では、飛行時間、認識の失敗、通信断、更新後の安全性、法令上の手続きを確認します。
1. 重量・電力・熱:計算能力と飛行時間の両立
大規模モデル、高性能GPU、多数のセンサーは重量と消費電力を増やします。計算能力を高めるほど飛行時間とペイロードが減るため、モデルの小型化、量子化、タスク別モデルの使い分けが必要です。
2. 認識の失敗:逆光・霧・電線・移動体への対応
逆光、霧、雨、雪、無地の壁、揺れる枝、細い電線、移動体などは、認識と自己位置推定を難しくします。学習データにない状況で、AIが自信を持って誤ることは、安全上もっとも厄介な課題です。
3. 仮想と現実の差:風・汚れ・振動を実機で検証
デジタルツインは大量学習に有効ですが、風、センサーの汚れ、プロペラ振動、通信断などを完全には再現できません。実環境データで差を測り、シミュレーションと実機試験を反復する必要があります。
4. 通信とセキュリティ:通信断でも安全を保つ
クラウドの大規模モデルはモデルを大きくできますが、遅延や通信断が飛行判断へ影響します。機体乗っ取り、位置情報の偽装、学習モデルや撮影データの改ざんも想定し、飛行に必要な安全機能は通信に依存させない設計が重要です。
官公庁や重要インフラの案件では、この論点が調達要件として先に出てきます。要件の中身は官公庁・重要インフラ向けドローンの情報セキュリティ要件【2026年版】で整理しています。
5. 安全性の検証:AIの不確実性と更新後の評価
ニューラルネットワークが出した判断を、従来の制御ソフトウェアと同じ方法で網羅的に検証することは困難です。AIの不確実性を検知して安全側へ停止・帰還できること、更新後も安全性が変わらないことを確認する仕組みが必要です。
6. 法制度:機体認証・技能証明・許可承認と運航責任
日本のレベル4飛行は、有人地帯での補助者なし目視外飛行を可能にしましたが、第一種機体認証、一等無人航空機操縦者技能証明、飛行ごとの許可・承認などが必要です。AIが高度化しても、航空法上の手続きや操縦者・運航者の責任が自動的になくなるわけではありません。
- レベル3.5飛行とは?補助者なし目視外飛行の条件と業務への使い方|レベル4の手前で使える現実的な選択肢
- 【2026年最新】ドローン免許は必要?国家資格・民間資格の違いを実務目線で解説|技能証明の位置づけ
- DIPS2.0の包括申請を迷わず進める|入力手順と差戻し防止チェック【2026年版】|許可・承認の申請実務
今後1〜10年の見通し:計画の提案から再計画へ
以下は2026年8月を起点とする編集部の予測です。実現時期を保証するものではなく、技術開発、安全性の検証、制度や運航体制の整備によって前後します。
1〜2年:AIが飛行計画を提案し、人が承認する
編集部の見立て:比較的進みやすい領域。人間が文章で目的を入力し、AIが飛行計画、検出条件、撮影内容を提案して、人間が承認する仕組みが広がると考えられます。DJI FlightHub 2のCopilotやACSLの開発計画は、すでにこの方向を示しています。
機体上では軽量な物体検出と安全制御、クラウドではVLMによる検索や報告作成という分業が中心になります。
入口となるミッションプランナー側の現在地は、ドローン飛行計画ソフト徹底比較でソフトごとに整理しています。
3〜5年:異常発見後の撮り直しと多数機の監督
編集部の見立て:条件を限定した実装が先行。「異常を見つけたら角度を変えて撮り直す」「通信が悪化したら別経路へ変更する」など、業務ルールと現場認識を組み合わせた再計画が実用化しやすくなります。ドローンポート、運航管理システム、AI解析が統合され、一人が複数機を監督する運用も増えるでしょう。
ただし、無制限のスウォームではなく、用途と空域を限定した運用が先行するとみられます。
5〜10年:工場・鉱山などで任務単位の自動化
編集部の見立て:実現時期には不確実性が残る。工場、鉱山、農地、物流ルートなど、地図と安全条件を管理できる領域では、設備点検や巡視の目的を与えるだけで、複数ロボットが計画、データ取得、追加確認まで行う可能性があります。世界モデルとVLAはその中核候補ですが、学習範囲外の状況、安全認証、責任分界が進展速度を左右します。
一方、場所や任務を問わず、人間の監督なしに飛び、例外へ安全に対応する汎用ドローンが10年以内に広く普及するという予測の確度は低いと考えます。AI性能だけでなく、飛行時間、耐候性、認証、社会受容性を同時に解決する必要があるためです。
日本企業が担う現場データ、安全評価、業務連携
日本企業が関わる領域には、現場ごとの学習データ、安全性の評価、点検台帳や保全システムとの連携があります。機体の性能を実際の業務へつなぐための仕事です。
現場導入に必要な7つの仕事
- 現場別データ:橋梁、送電線、プラント、農地、災害現場の高品質な学習・評価データ
- シミュレーション:日本の地形、気象、設備、運航ルールを再現するデジタルツイン
- 安全評価:認識失敗、通信断、センサー故障、残電力不足を含む試験設計
- エッジAI:省電力モデル、センサー融合、オンボード推論の最適化
- 業務統合:点検台帳、地理情報、保全システム、報告書作成との連携
- 運航管理:多数機の監視、権限管理、ログ保存、インシデント対応
- 導入支援:機体、センサー、AI、法令、保守を一体で設計するインテグレーション
とくに、インフラ老朽化、災害対応、山間部物流、担い手不足という日本の課題は、限定領域で高い信頼性を求めるフィジカルAIと相性があります。日本の設備、気象、運用手順に合わせて評価し、必要なときに人間へ制御を戻せる仕組みを作ることが競争力になります。
点検工程を一つずつ自動化し、効果を確かめる
自律化の対象を比べると、導入後に任せたい工程が見えてきます。
- Skydio、Exyn:機体上での認識と、GPSが届かない場所での自律飛行
- DJI、Percepto:飛行から解析・報告までの自動化
- Zipline:認証と運航管理を含む、大規模な自律配送
- ACSL:生成AIによる計画再構築と分散制御の研究開発
一方、現在の市販ドローンの多くは、特定条件で高い能力を発揮する「専門家型」です。自然言語、VLA、世界モデルによって目的指向の飛行へ近づいてはいますが、研究上の成功率、外部計算への依存、環境変化への弱さを考えると、汎用的な完全自律はまだ先です。
任せたい認識・判断・行動と、使える環境、人が介入する条件を具体的に決めます。
導入時は、定型撮影 → 異常候補の検出 → 追加撮影 → 報告作成の工程ごとに、人の作業時間と確認の手間を測ります。自動化後も必要な監督や保守を含めて比べ、効果を確認できた工程から広げていく進め方が現実的です。
あわせて読みたい
点検・測量・遠隔運航の導入相談
SkyLink Japanでは、点検、測量、災害対応、遠隔運航などの目的と現場条件を伺い、機体、センサー、運航方法、データ活用まで含めた構成を検討します。導入機種が決まっていない段階でも、必要な成果から整理できます。
※製品・研究の比較基準日は2026年8月28日です。2026年10月21日に文章と表示を改訂しました。製品仕様、開発計画、研究成果の評価、航空法および関連制度は変更される可能性があります。実運用にあたっては、各メーカー、国土交通省航空局等へ個別にご確認ください。
出典・参考資料
- NVIDIA「What is Physical AI?」、2026年8月28日閲覧
- NVIDIA Jetson Orin、2026年8月28日閲覧
- Qualcomm Flight RB5 5G Platform、2026年8月28日閲覧
- Skydio X10、2026年8月28日閲覧
- Skydio X10マニュアル
- Parrot ANAFI Ai、2026年8月28日閲覧
- ExynAI、2026年8月28日閲覧
- Flyability Elios 3 Autonomy、2026年8月28日閲覧
- DJI FlightHub 2、2026年8月28日閲覧
- DJI FlightHub 2 FAQ
- Percepto、2026年8月28日閲覧
- Percepto Remote Operations
- Zipline Safety、2026年8月28日閲覧
- FAA発表
- ACSL、AI搭載小型ドローンの開発、2026年2月
- ACSLと日本郵便の多数機同時運航実証
- Shield AI Hivemind
- Anduril Lattice
- Quantum Systems Vector AI
- Flightmare, CoRL 2020
- Science Robotics 2021
- Nature 2023
- Fully Onboard AI-powered Human-Drone Pose Estimation, IEEE IoT-J 2022
- Agilicious, Science Robotics 2022
- Science Robotics 2022
- AerialVLN, ICCV 2023
- AutoFly公式プロジェクト
- AutoFly論文(ICLR 2026/arXiv公開版)
- ImagineUAV
- WorldFly
- 国土交通省「無人航空機レベル4飛行ポータルサイト」、2026年8月28日閲覧
BLOG REQUEST
次に読みたいブログを教えてください
「こんなドローン情報を知りたい」「この機種を比較してほしい」など、今後のブログへのご要望をお寄せください。