ANAFI AiのRTH(Return To Home:自動帰還)機能はオフにできません。ただし、RTHの作動後にスティック操作をすると操縦者に操作権が移り、RTHを中止できます。
⚠️ 飛行前の確認
RTH機能にはGPSの受信が必要です。離陸前に、機体のGPSアイコンが緑になっていることを確認してください。非GPS環境ではホバリングします。
RTHの種類と動作
| 種類 | 作動条件 | 動作 | 解除方法 |
|---|
| 低バッテリー スマートRTH | バッテリー残量の低下 | アプリから警告を表示します | 警告のポップアップからスマートRTHを解除できます |
| リンクロス スマートRTH | コントローラーと機体の接続が完全に切れた状態が6秒以上続いた場合 | スマートRTHモードに移行します | スティック操作で操作権を取り戻します |
| パイロット スマートRTH | RTHオプションで【Pilot position】を選択している場合 | 使用しているデバイスのGPS位置へ帰還します | スティック操作で操作権を取り戻します(RTH中はパイロットが移動しないことを推奨します) |
設定値
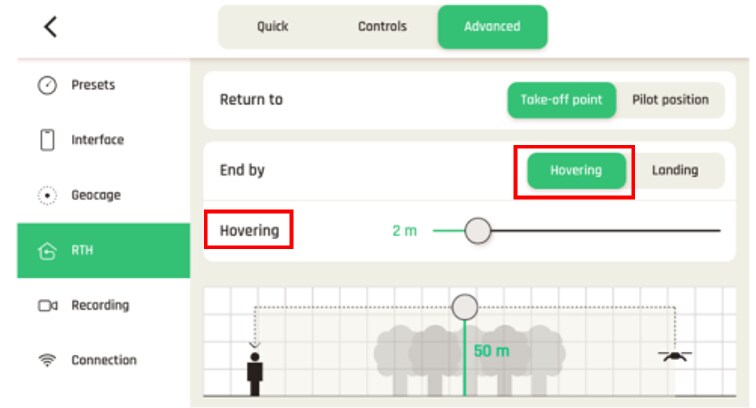
高度の設定変更は、FreeFlight 7の【Advanced設定 – RTH】で変更できます。
| 設定項目 | 初期値 | 設定範囲 |
|---|
| RTH高度 | 離陸地点の上空50m | 20〜100m |
| [End by]で[Hovering]を選択した場合のホバリング高度 | 2m | 1〜10m |
[End by]の設定(RTH起動後の挙動)
| 設定 | RTH起動後の動作 |
|---|
| [landing] | ホームポイント上空から着陸します |
| [Hovering] | 設定高度まで降下し、ホバリングに移行します |
想定どおりに動作しない場合
| 症状 | 考えられる原因と対処 |
|---|
| RTHが作動しない | GPSを受信していない可能性があります。離陸前にGPSアイコンが緑であることを確認してください。非GPS環境ではホバリングします。 |
| RTHをオフにしたい | ANAFI AiではRTH機能をオフにできません。作動後にスティック操作をすると操作権が操縦者に移り、RTHを中止できます。 |
| 離陸地点ではなく別の場所へ帰還する | RTHオプションが【Pilot position】になっていないか確認してください。この設定では操作デバイスのGPS位置へ帰還します。 |
| 帰還高度が想定と違う | 【Advanced設定 – RTH】のRTH高度(初期値:離陸地点の上空50m)を確認してください。 |
| 着陸せずホバリングしたまま止まる | [End by]が[Hovering]に設定されています。着陸させる場合は[landing]に変更してください。 |
関連記事
最終更新:2026年9月
