
点検したい場所へ機体が近づいたのに、手元の映像が乱れて対象を見分けられない。現場で知りたいのは、カタログの最大距離よりも、電波が乱れる場面で映像を見ながら操作を続けられるかどうかです。
DJIは、無線、映像処理、画面付き送信機、操作アプリを組み合わせて製品を作っています。このブログでは、SDR・O4・LTEがそれぞれどんな役割の技術なのかを図で説明し、双葉電子の操縦無線の強みも紹介します。通信特許と公開資料をもとに、映像と操縦を一組で提供するDJIと、操縦無線を軸にしてきた双葉電子で、製品の形がなぜ違うのかを考えます。
SDR・O4・LTEの図解へ ↓DJIと双葉電子の比較図へ ↓
このブログの見どころ
- SDRは無線処理、O4は直接伝送、LTEは追加経路。それぞれの役割と最新製品での進化
- DJIの通信特許を、時分割・周波数選択・回線切り替えの3つに分けて図解
- 双葉電子の操縦無線と産業用製品の強み、映像統合への取り組み
数値はメーカー公称値で、独立した比較試験ではありません。特許と実際の製品の対応は公表されていないため、分けて説明します。差の理由について編集部が推測している箇所は、その旨を書いています。SkyLink Japanは掲載メーカーの一部製品を取り扱っています。[ ]は末尾の出典番号です。
操縦・機体の状態・映像で、通信の役割が違う
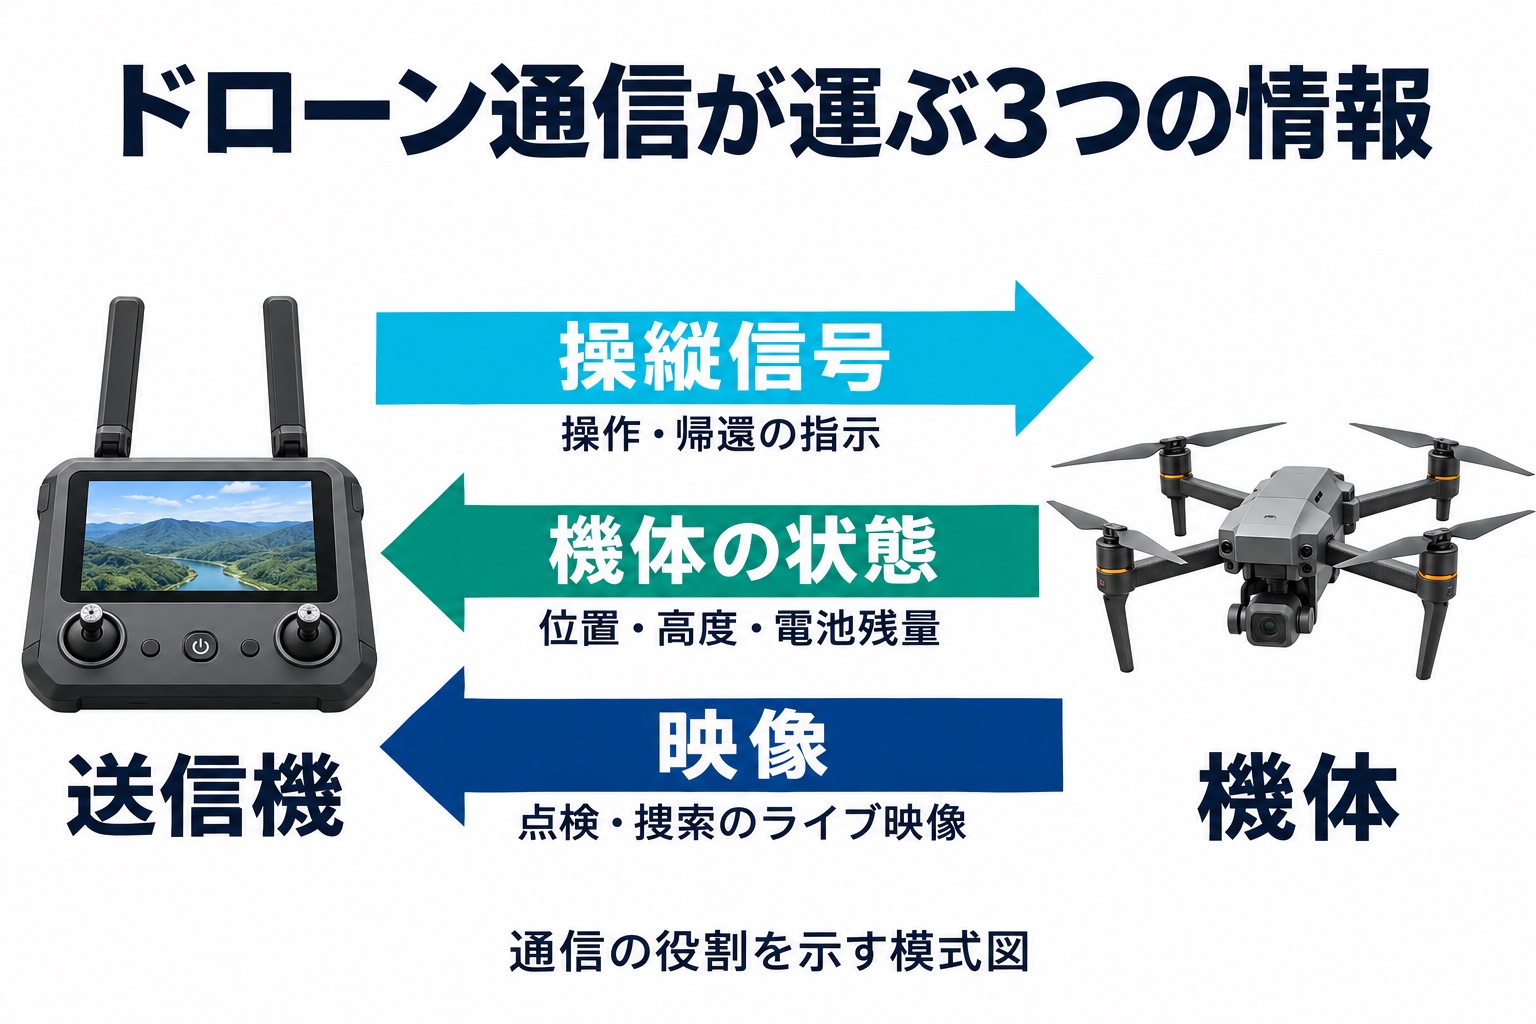
ドローンの無線がやり取りする情報は、大きく3つに分かれます。
- 操縦信号:スティック操作や帰還などの指示です。データ量は小さい一方、遅れや途絶は安全な運航に影響します。
- テレメトリー:位置、高度、電池残量、警告など、機体の状態を伝えます。
- 映像:撮影対象を手元で確認するための情報です。解像度、フレームレート、圧縮方式によって、必要な帯域と遅延が大きく変わります。
自動航行でも、操縦者や運航管理者は映像とテレメトリーで状況を見守り、必要なら介入します。通信が切れたときの機体の動きは、機種や設定で異なります。ホバリング、帰還、着陸のどれになるかは、現場の障害物とあわせて飛行前に確認が必要です。
DJIの最大伝送距離は、障害物と干渉のない条件で片道だけ飛んだ場合の値であり[1]、安全に往復できる距離ではありません。現場で効いてくるのは、必要な画質を保てる時間、途絶の回数と長さ、回復までの時間、そして途絶したときの機体の動きです。
周波数・アンテナ・映像の量を電波の状態に合わせる
つながりを保つために、無線機は次のような調整を組み合わせています。
- 周波数の選択とホッピング:混んでいるチャネルを避け、使う周波数を切り替える
- 伝送条件の自動調整と誤り訂正:電波が弱いときは速度を落としてでもつながりを保つ
- 複数のアンテナ:機体の向きが変わっても、受けやすいアンテナで受ける
- 映像の符号化(圧縮):帯域に合わせてビットレート(1秒あたりのデータ量)を変え、遅延を抑える
- 予備の回線:携帯網など別の経路を併用する
都市部では2.4GHz帯を無線LANなどと分け合い、鉄塔や橋の裏に回り込めば見通しが切れ、旋回すれば機体のアンテナの向きも変わります。上の調整は、飛行中ずっと続ける必要があります。
このセクションの出典(1件)
- [1]DJI「Matrice 4 Series Specs」裏付ける内容:O4 Enterprise、MIC/FCC/CE条件の最大伝送距離とEIRP、遅延の定義、アンテナ構成、DJI RC Plus 2 EnterpriseのOS・画面https://enterprise.dji.com/matrice-4-series/specs
Matrice 4とEVO Max:距離と遅延を比べるときの条件
DJI Matrice 4とAutel EVO Max(V2)を例に、通信仕様の読み方を整理します。日本(MIC)と米国(FCC)の距離を、そのまま横に並べて優劣を決めることはできません。遅延も、測定条件と撮影から表示までの範囲をそろえて見る必要があります。
Matrice 4はO4 Enterpriseと画面付き送信機を組み合わせ、EVO MaxはSkyLink 3.0に加え、機体と端末を中継でつなぐA-Meshを備えます[1][3]。両社とも、業務アプリ・搭載機器・クラウドとの連携用にSDKやAPIを公開しています。SDKは、外部の開発者が製品と連携するアプリなどを作るための開発キットです[2][4]。
表1 DJI Matrice 4とAutel EVO Maxの通信まわりの仕様(メーカー公表値)
| 項目 | DJI Matrice 4+DJI RC Plus 2 Enterprise | Autel EVO Max(V2)+Smart Controller V3 |
|---|---|---|
| 伝送方式 | O4 Enterprise | Autel SkyLink 3.0 |
| 公称の最大距離(障害物・干渉なし) | MIC 12km、CE 12km、FCC 25km(片道) | FCC 15km、CE 8km(MICの記載なし) |
| 2.4GHz帯の送信電力(EIRP) | MIC・CE 20dBm以下、FCC 33dBm以下 | CE 20dBm以下、FCC 30dBm以下(MICの記載なし) |
| ライブ映像 | 1080p・30fps(送信機) | 1080p・30fps |
| 遅延と条件 | 130ms(近距離・干渉なし・1倍レンズ) | 150ms未満(条件の記載なし) |
| アンテナ | 機体に8本(2T4R) | 映像伝送用4本(2T4R) |
| 地上端末 | 7.02インチ・1400nits、Android 11 | 7.9インチ・2000nits、Android 11(SDK資料) |
| 開発環境 | Mobile SDK、Payload SDK、Cloud API | Mobile SDK、Payload SDK、Cloud API |
Matrice 4の公称距離は日本と欧州で12km、米国で25kmです。都市中心部で約1.5〜5kmという参考値もFCC条件なので、日本の現場へそのまま当てはめる値ではありません[1]。Matrice 5Tで加わった機能は、次の節で図解します。
このセクションの出典(4件)
- [1]DJI「Matrice 4 Series Specs」裏付ける内容:O4 Enterprise、MIC/FCC/CE条件の最大伝送距離とEIRP、遅延の定義、アンテナ構成、DJI RC Plus 2 EnterpriseのOS・画面https://enterprise.dji.com/matrice-4-series/specs
- [2]DJI Developer「Mobile SDK/Payload SDK/Cloud API Release Notes」裏付ける内容:Matrice 4E/4TのMSDK・PSDK・Cloud API対応https://developer.dji.com/doc/mobile-sdk-tutorial/en
https://developer.dji.com/doc/payload-sdk-tutorial/en
https://developer.dji.com/doc/cloud-api-tutorial/en - [3]Autel Robotics「EVO Max Series(V2の仕様)」裏付ける内容:SkyLink 3.0、遅延、ライブ映像、アンテナ、FCC/CE条件の距離(MICの記載なし)、A-Mesh、Smart Controller V3、SDKの種類https://www.autelrobotics.com/productdetail/evo-max-series/
- [4]Autel Robotics Developer「Mobile SDK V2.5 対応製品」裏付ける内容:EVO Max(A-Mesh)とSmart Controller V3(Android 11)のMSDK対応https://developer.autelrobotics.com/version/v2.5
SDR・O4・LTEで変わる、電波の処理と通信経路
SDRは無線信号をソフトで処理する方法、O4は機体と送信機を直接つなぐDJIの伝送システム、LTEは携帯網を通る追加の経路です。3つは役割の違う技術で、組み合わせて使われます。
DJIの通信を、3つの役割で見る
対応ハードの範囲で、信号の処理を変更・更新できる
機体と送信機を直接つなぎ、映像と操縦信号を送る。対応機種では2GHz未満の帯域も追加
直接無線が遮られる場面を携帯網で補う。電波・網の状態で経路を選ぶ
O4 Enterprise
4Gモジュールは別売→Matrice 5T
O4 Enterprise Enhanced
デュアル4G内蔵・機体中継
SDRは、無線の処理をソフトで書き換えられるようにする
SDR(Software-Defined Radio)は、データを電波に載せる「変調」や、受けた電波からデータを取り出す「復調」などをソフトウェアで行う方法です。ただし、アンテナや高周波回路、増幅器などのハードウェアは必要です[31]。Matrice 5Tの仕様表にはSDRアンテナ6本、sub2G(2GHz未満の帯域)用アンテナ2本、4Gアンテナ4本が記載されています[34]。どの製品のどこまでの処理をSDRで行っているかを、DJIは公表していません。
Matrice 400の対応送信機にはsub2G SDR Moduleが用意される一方、Matrice 4/4Dはsub2Gに対応しないと公式FAQに明記されています[32]。SDRでも、使える周波数はアンテナや高周波回路などが対応する範囲に限られます。
O4 EnterpriseからEnhancedへ、帯域・アンテナ・中継を拡張
O4はDJI独自の映像伝送システムの名称です。2026年11月5日発表のMatrice 5Tでは、O4 Enterprise Enhanced、多帯域の自動切り替え、デュアル4G、中継機能が公表されました[33]。中継機能では、別の機体を中継役にして、運航機 ⇄ 中継機 ⇄ 送信機という経路で通信します。地形で見通しが遮られる場所に、別の経路から電波を届ける仕組みです[35]。
日本条件での公称の直接伝送距離は、Matrice 4が12km、Matrice 5Tが20kmです[1][34]。どちらも障害物・干渉なしの片道の値で、実用距離や安全に往復できる距離を保証するものではありません。中継機能を使うには、5GHz帯が使える地域であることなどの条件があります[35]。
LTEは直接無線を補う経路。圏外や混雑の影響は残る
Matrice 4は別売のCellular Dongle 2とO4 Enterpriseを併用し、Matrice 5Tは2つの4Gモジュールを内蔵します[35][36]。機体と送信機を直接結ぶ無線に加え、基地局を経由した経路でも通信できます。
使うには、対応機器とSIM、サービスの契約が必要です。LTEにも圏外や混雑があり、切り替えの瞬間に途絶が起きることもあります。遅延や使える範囲は、現場の電波状況しだいです。日本で使える周波数や携帯網の上空利用条件、必要な飛行手続きは、製品仕様とは別に確認してください。
通信進化の図解・最新仕様の出典
DJIの通信特許を3つの仕組みで読む
DJI(SZ DJI Technology)の特許文献には、操縦と映像の送り分け、周波数選択、回線切り替えを具体的に記したものがあります。ここでは3つの仕組みを図解します。アンテナや機体識別なども含めた6系統の一覧は、下の折りたたみ欄で見られます。
DJIの通信特許6系統を一覧で見る
表2 DJIの通信関連の特許(代表例)
| 系統 | 代表的な特許(優先日) | 書かれている内容(要約) | 状態(Google Patentsの表示) |
|---|---|---|---|
| 1 操縦と映像の送り分け | US8908573B1(2013年9月) | 上りの操縦データと下りの映像を時間で分け、映像側に効率の高い符号化と別の帯域幅を使う。チャネルの雑音や干渉を測って使う周波数を選ぶ | 有効。継続特許あり |
| 2 周波数ホッピング | US10862532B2(2017年5月) | 各チャネルの電力から誤りの起きやすさを見積もり、ホッピングに使うチャネルの組を選ぶ | 有効 |
| 3 回線の切り替え・併用 | US9220086B2(2014年2月)、US10845799B2(2017年1月) | 方式の違う複数の回線を同時に張って条件で選ぶ。直接無線と携帯網を、安定性・遅延・帯域で切り替える | 有効 |
| 4 アンテナ | WO2018094625A1(2016年11月)、US11205841B2(2017年4月)、US11057087B2(2014年12月) | 機体内の指向性アンテナの切り替え、地上側アンテナの向きの制御、送信機の位置を使った2×2 MIMO通信の制御 | 国際出願だけでは各国の権利状態は判断できない。米国の2件は失効の表示 |
| 5 映像の使い分け | WO2022217555A1(2021年の国際出願) | 前処理を加えた映像と、遅延を抑えた映像を、送信機やヘッドマウントディスプレイなどの端末に応じて使い分ける | 国ごとの権利状態は分からない |
| 6 機体識別情報の発信 | US11610496B2(2017年3月) | 機体と操縦者の位置を含むデータを検知装置が読めるように送り、操縦データは暗号化する。周波数ホッピングで送る形態も記載 | 有効(2023年登録) |
図3〜5は特許の説明で、O4の内部仕様ではありません
O4の通信プロトコルの全体像や、どの特許の仕組みを使っているかは公表されていません。以下の図は、特許に書かれた仕組みの説明です。他社との通信品質の差を知るには、実機を同じ条件で比べる必要があります。
操縦と映像に、別の時間枠・帯域幅・符号化を割り当てる
US8908573B1に書かれているのは、送信機から機体へ送る操縦データと、機体から戻すデータを、同じ通信リンクの中で時間を区切って送り分ける方式です。上りと下りで、帯域幅と符号化方式も変えます。下りに映像を含め、効率の高い誤り訂正符号であるLDPCを使う形態も記載されています。
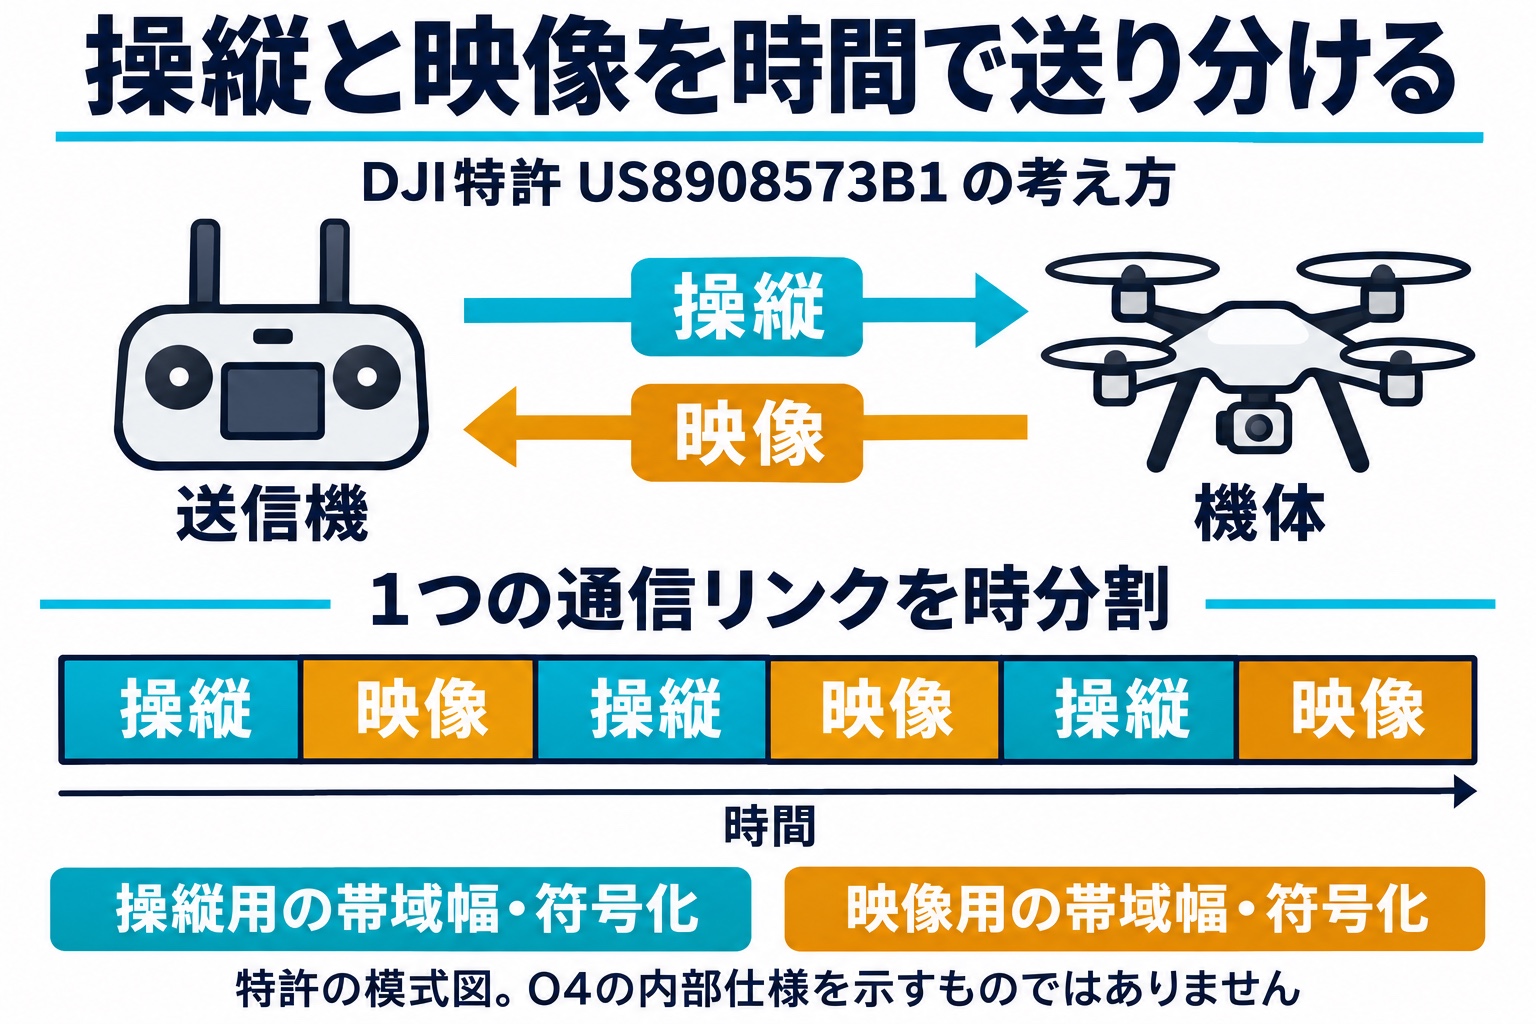
操縦データが届かないときに上りだけを送る形態や、電波の状態に応じて符号化を変える形態もあります。同じ無線を使いながら、大量の映像と操縦の指示を送り分ける方式です。ここでの符号化は通信の誤り訂正に関する処理で、H.264などの動画圧縮とは別物です。
この図の出典・読み取れる範囲
DJIの米国特許US8908573B1:請求項1(時分割・上下で異なる帯域幅と符号化・周波数選択・同期)、2〜4(映像・符号化効率・LDPC)、6〜7(上りのみの伝送・符号化の変更)。確認日:2026年11月9日。図で説明するのは請求項の一部です。権利範囲を調べる際は、請求項全体を読む必要があります。
US8908573B1:文献と請求項周波数を切り替える前に、使うチャネルの組を選ぶ
US10862532B2では、周波数帯の電力データをもとに、チャネルごとの通信エラーの起きやすさを予測します。その結果から、周波数ホッピングに使うチャネルの組(ホップセット)を選びます。送受信側は、選んだ組の中で周波数を切り替えます。
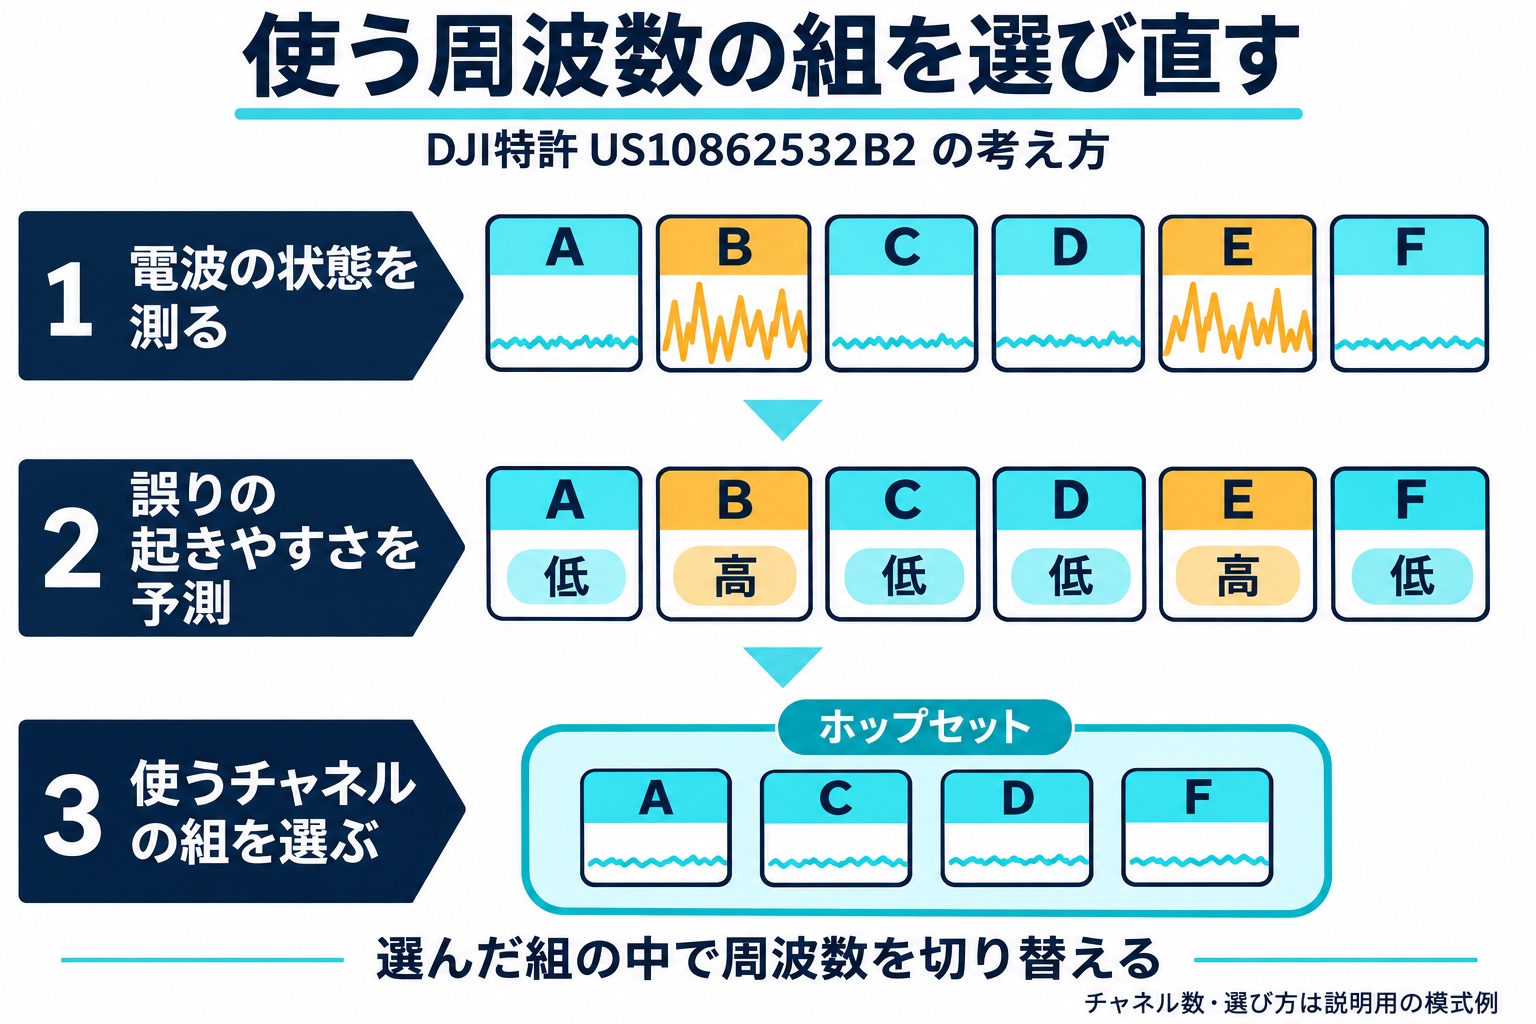
双葉電子にも周波数ホッピングや、起動時に周囲の電波を調べて送信パターンを決める技術があります。比べるなら、通信中の電波の変化をどう検出し、どの条件でチャネルの組を選び直すかを見る必要があります。双葉電子がこうした処理をどこまで使っているかは、公開資料には書かれていません。
この図の出典・双葉電子の公開技術
DJIの米国特許US10862532B2:請求項1(電力データ取得・誤り率予測・ホップセット選択)、11〜13(上りでの利用・送信機への組の通知・時刻にもとづくチャネル選択)。比較の参照先は双葉電子のFASSTest解説です。FASSTestとFMT-04のT-FHSSGは異なる方式です。それぞれの仕様を分けて読んでいます。確認日:2026年11月9日。
直接無線と携帯網の切り替えを、映像の量まで含めて制御する
US10845799B2は、安定性・遅延・利用できる帯域などの条件から回線を切り替え、条件が戻れば元の回線へ戻す仕組みです。直接無線と携帯網を使い、操縦だけ、映像だけ、または両方を切り替える実施形態があります。映像のビットレートを調整する形態も記載されています。
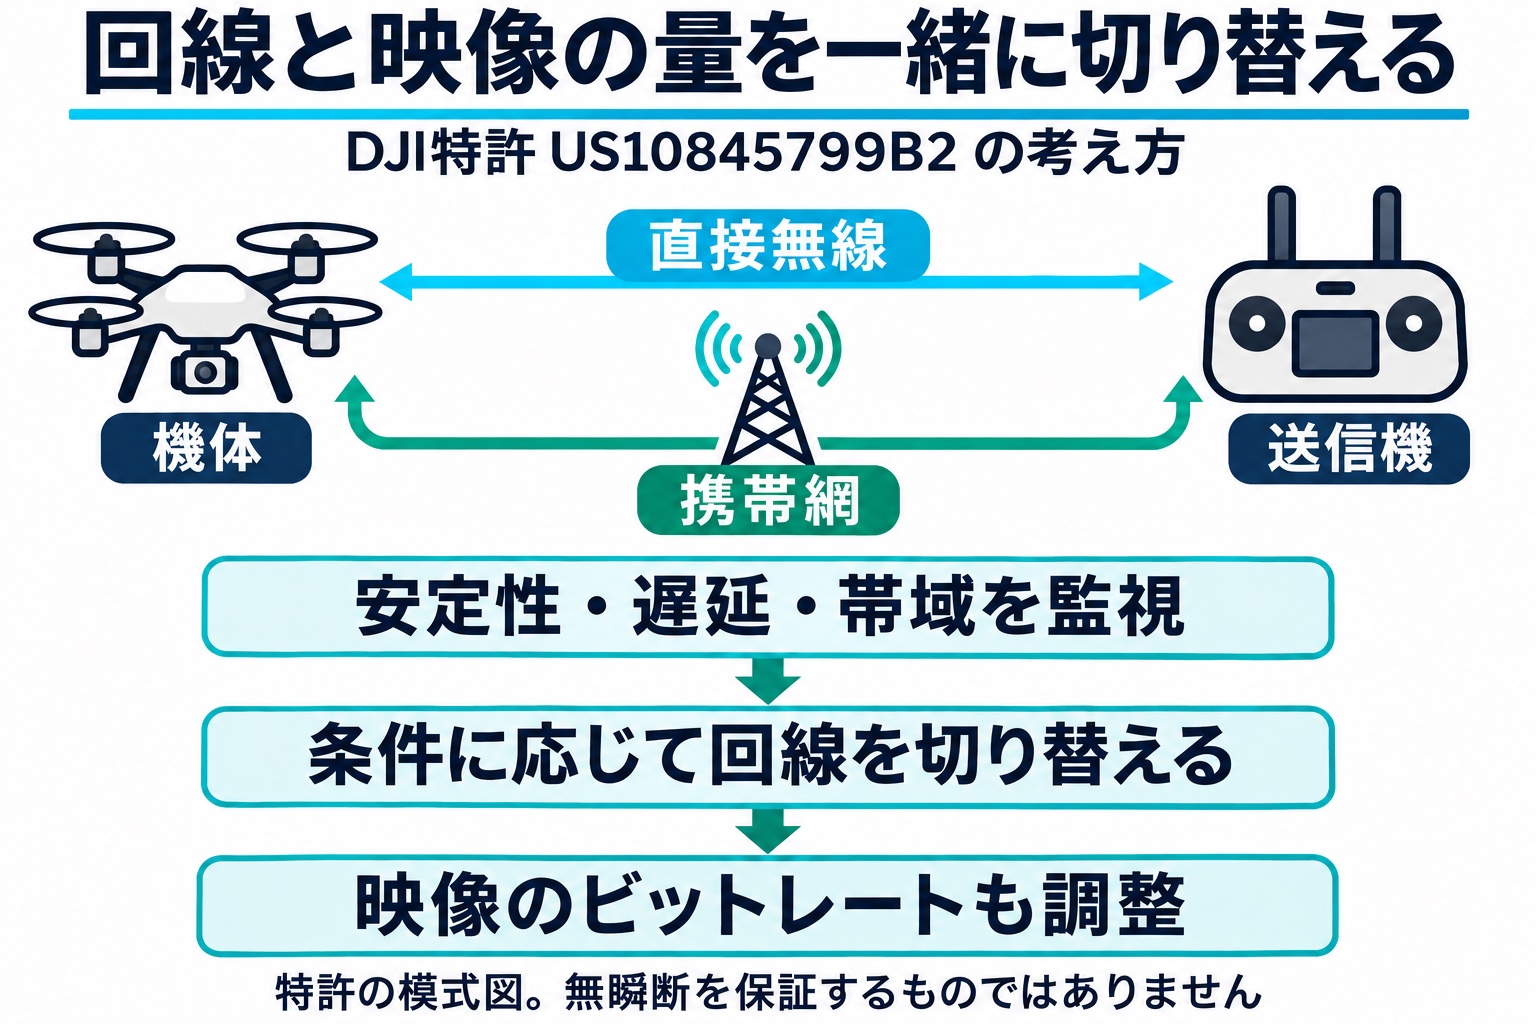
LTEモデムを追加すると通信経路は増えますが、何を切り替え、映像の量をどう変え、回復時にどう戻すかは機体と送信機の両側で決める必要があります。
この図の出典・読み取れる範囲
DJIの米国特許US10845799B2:請求項1(状態に応じた切り替え・復帰)、5(画像ビットレートの調整)、明細書の図3・7〜10の説明(直接無線と携帯網・切り替える信号の選択)。利用者が選択する形態と自動切り替えの形態が含まれます。確認日:2026年11月9日。
US10845799B2:文献と請求項優先日をたどると、2013年の操縦・映像の送り分けから、回線、アンテナ、ホッピング、映像処理へと出願が広がっています。SkydioやAutelにも関連特許があり[14][15]、似た発想は1社だけのものではありません。どこまでが各社の権利かは、請求項ごとに見る必要があります。
表2の米国などの法的状態はGoogle Patentsの推定表示です。日本の対応文献のうち、今回J-PlatPatで確認した2件は後の節で扱います。
このセクションの出典(11件)
- [5]Google Patents(米国特許)「US8908573B1 Data communication systems and methods(SZ DJI Technology)」裏付ける内容:上り(操縦)と下り(映像)を時分割し、下りに効率の高い符号化と別の帯域幅を使う。チャネルの雑音・干渉を測って使用周波数を選ぶ。継続特許US9,596,026、US10,263,695、US10,880,002。状態は有効(2034年満了予定、Googleの推定)https://patents.google.com/patent/US8908573B1/en
- [6]Google Patents(米国特許)「US10862532B2 Methods and system for hopset selection(SZ DJI Technology)」裏付ける内容:各チャネルの電力から誤りの起きやすさを見積もり、ホッピングに使うチャネルの組を選ぶ。状態は有効(2037年満了予定、Googleの推定)https://patents.google.com/patent/US10862532B2/en
- [7]Google Patents(米国特許)「US9220086B2 Adaptive communication mode switching(SZ DJI Technology)」裏付ける内容:方式の異なる複数の通信モジュールで同時に回線を張り、切替基準(信号強度、ビット誤り率など)で選ぶ。直接(WiFi、WiMAX、COFDM)と間接(3G/4G)の例。状態は有効(Googleの推定)https://patents.google.com/patent/US9220086B2/en
- [8]Google Patents(米国特許)「US10845799B2 Unmanned aerial vehicle, remote controller, and control method thereof(SZ DJI Technology)」裏付ける内容:2.4/5.8GHz帯の直接無線と携帯網を、信号の安定性・遅延・帯域で切り替え、回復時に戻す。操縦だけ・映像だけの切り替え、映像ビットレートの調整。継続特許US11188072B2https://patents.google.com/patent/US10845799B2/en
- [9]Google Patents(国際出願)「WO2018094625A1 無人飛行器的机架、无人飞行器及天线切换方法(SZ DJI Technology)」裏付ける内容:機体内部に外向きの指向性アンテナを複数配置し、各アンテナの状態に応じて切り替える。国際出願の表示のみでは各国の権利状態を判断できない(中国の対応文献あり)https://patents.google.com/patent/WO2018094625A1/en
- [10]Google Patents(米国特許)「US11205841B2 Antenna assembly for communicating with UAV and UAV system(SZ DJI Technology)」裏付ける内容:ジンバルでアンテナの向きを制御し機体に向ける地上側の装置(2.4/5.8GHz)。状態は維持費未納による失効(Googleの推定)https://patents.google.com/patent/US11205841B2/en
- [11]Google Patents(米国特許)「US11057087B2 Mobile object and antenna automatic alignment method and system thereof(SZ DJI Technology)」裏付ける内容:送信機と機体の2×2 MIMO通信で、送信機の位置から相対位置を求め通信を制御。状態は維持費未納による失効(Googleの推定)https://patents.google.com/patent/US11057087B2/en
- [12]Google Patents(国際出願)「WO2022217555A1 无人机的图像传输方法、无人机及计算机可读存储介质(SZ DJI Technology)」裏付ける内容:画質のための前処理を加えた映像と、行単位の処理で遅延を抑えた映像を、端末の種類に応じて使い分けるhttps://patents.google.com/patent/WO2022217555A1/zh
- [13]Google Patents(米国特許)「US20200302806A1/US11610496B2 Monitoring method and system(SZ DJI Technology)」裏付ける内容:機体・操縦者の位置を含むデータを検知装置が読めるように送り、操縦データは暗号化。周波数ホッピングで送る形態も記載https://patents.google.com/patent/US20200302806A1/en
- [14]Google Patents(米国特許)「US12028134B2 Selecting antenna patterns on unmanned aerial vehicles(Skydio)」裏付ける内容:機体の位置・姿勢、受信側の位置、見通しなどから送信アンテナを選ぶ(他社の類似特許の例)https://patents.google.com/patent/US12028134
- [15]Google Patents(欧州特許)「EP3806349B1 Data transmission method, ground image transmission module, system for unmanned aerial vehicle system(Autel Robotics:深圳市道通智能航空技术)」裏付ける内容:地上の映像伝送モジュールに関するデータ伝送方法(他社の特許の例)https://patents.google.com/patent/EP3806349A4
Lightbridgeは機体・地上側・アプリをまとめて更新していた
電波が弱くなったときに送る映像の量を減らし、受信側で映像に戻し、画面に通信の状態を出すには、機体と無線、端末が連携して動く必要があります。
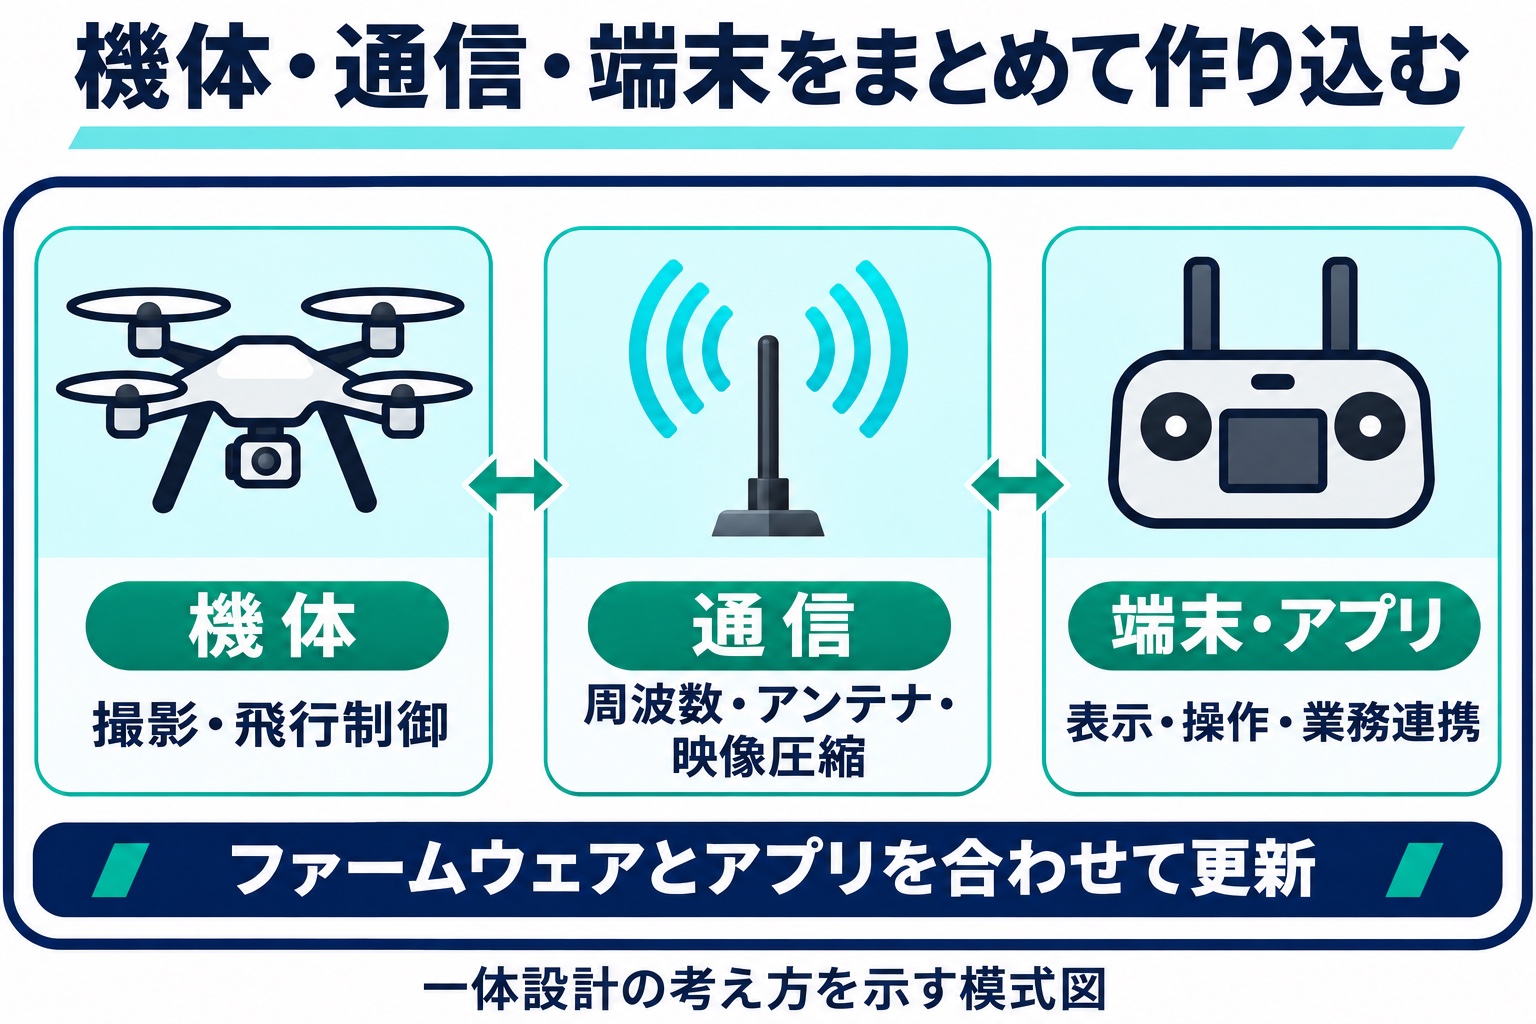
DJIは2014年4月、フルHD映像伝送と2.4GHz操縦リンクを備えたLightbridgeを発表しました[27]。同年10月の更新では、チャネル状態に応じた自動画質調整を追加し、地上側の制御部・復号部、機体側の制御部・符号化部、Androidアプリの5つを更新対象に指定しています[28]。
少なくとも2014年の時点で、DJIは無線機と映像処理、アプリをまとめて改良し、利用者に配布していたことになります。Lightbridgeと現在のO4の内部方式が同じかどうかは公表されていません。
Lightbridgeの製品化と更新の出典
DJIの発表:2014年4月30日「DJI Lightbridge」、2014年10月13日「Lightbridge firmware 1013」。後者に自動画質調整と5つの更新対象を記載。確認日:2026年11月9日。
調達時には、外部連携と更新の管理も確かめる
SDKを使えば業務アプリと連携できますが、使える通信機器の組み合わせや更新手順はメーカーの仕様で決まります。調達の際は、使いたいアプリや搭載機器に対応しているか、データがどこを通るか、更新をどう管理するかを確認しておきましょう。確認項目は関連ブログ「国は何をもって『国産ドローン』とするのか?」でも扱っています。
双葉電子が磨いてきた、操縦無線と産業用途への対応
双葉電子の通信には、混信に備える周波数の使い方や、機体の向きが変わったときの受信を支える工夫があります。産業用送信機は操縦と機体の状態監視を担い、機体側の機器と接続する仕様も公開されています[16]。
周波数を切り替え、制御データを受ける前にアンテナを選ぶ
同社のラジコン飛行機・ヘリ用(空用プロポ)の通信方式FASSTestは、信号を広い帯域へ拡散する方法と、使用周波数を高速で切り替える周波数ホッピングを併用します。起動時には周囲の電波を調べ、送信パターンを決める仕組みも備えています[19]。
受信側のPre-Visionは、制御データの直前に届く信号「プリアンブル」で受信状態を判定し、アンテナを選びます。操縦データを受ける前の短い時間にも、受信を保つための処理を入れているのです[19]。
なお、産業用のFMT-04はFASSTestではなく、T-FHSSGという方式を使っています。
悪天候への備えと、機体側機器につなぐための仕様
産業用送信機では、2.4GHz帯・18chのFMT-03がIP64仕様で、悪天候での使用も想定されています。920MHz帯・18chのFMT-04も用意され、用途に応じて異なる帯域の操縦無線を選べます[29]。
FMT-04は、受信機の電源電圧やGPS・高度などを手元で確認するテレメトリーに対応します(一部は追加センサーが必要)。付属の受信機FMR-04は、機体側の機器へつなぐS.BUS/S.BUS2・PWM出力を備えています[16]。操縦と状態監視に加え、機体への組み込みまで考えた製品です。
編集部の評価:操縦と状態監視を細部まで作り込む強み
混信への備えや受信アンテナの選び方、機体側の機器とのつなぎ方まで作り込んでいる点は、双葉電子の強みだと私たちは考えています。機体や搭載機器に合わせて操縦と状態監視を組み込めることは、用途別のドローンを開発する側にとって利点です。
双葉電子の操縦通信・産業用送信機の出典
メーカー公表資料:FASSTestの拡散方式・周波数ホッピング・起動時サーチ・Pre-Vision[19]、FMT-03のIP64仕様とFMT-04の帯域・チャンネル数[29]、FMT-04/FMR-04のテレメトリー・出力仕様[16]。確認日:2026年11月10日。上の評価は編集部の見方で、DJIとの比較試験による優劣の判定ではありません。
双葉電子:空用プロポ通信システム
Sky Buddy by Futaba:産業用送信機
FMT-04 Technical Specification(PDF)
DJIと双葉電子:映像統合の製品化を比較する
DJI Matrice 4は、機体から手元の映像表示・操作までを一組で提供します。双葉電子のFMT-04/FMR-04は、920MHz帯T-FHSSGで操縦とテレメトリーを担う送受信機です。ライブ映像の伝送・表示には、別の機器を組み合わせます[16][17]。一方、同社は映像を統合するシステムも開発しています[18]。
映像と操縦を、どこまで製品にまとめているか
提供中の製品構成
Matrice 4
+操作アプリ
操縦・機体の状態・映像を一組で提供
SDK・APIで業務連携
FMT-04/FMR-04
操縦・状態監視を担う送受信機
S.BUS/S.BUS2・PWM出力を装備。標準仕様にライブ映像の伝送・表示は含まない
映像統合の開発・更新
Lightbridge(2014年)
機体側・地上側の映像処理と制御、アプリを一組で更新
映像統合システムを開発中
自社出願に、映像用無線+操縦用無線+端末表示を記載
量産型番や発売時期は未公表
編集部の推測映像・無線・アプリをまとめて開発し、発売後も更新し続ける体制の差が、製品の形に表れていると考えます
比較図の出典・対象範囲
双葉電子は、映像と操縦を別々の無線で送り、手元でまとめる方式を出願
双葉電子が2023年10月27日に出願した特開2025-073778「通信システム、操縦装置」(2025年5月13日公開)は、非圧縮の画像を高い周波数帯で送り、操縦とテレメトリーを低い周波数帯で並行して扱う構成です。複数アンテナで受けた画像からブロックごとに状態のよい信号を選び、装着したタブレットへ表示する実施例が記載されています[22]。
狙いは、受信状態が悪くなっても受信できた画像部分を表示し続けることです。特許庁の表示は「審査請求前(公開公報の発行)」で、出願の公開段階です。製品の発売状況やDJIとの性能差は、この文献からは読み取れません。
双葉電子の出願:2つの無線を、操縦装置でまとめる
ブロックごとに状態のよい信号を選び、1枚の画像に組み立てる
映像と機体の状態を表示し、機体・カメラを操作
実施例では、映像に5.7GHz帯、操縦などに920MHz帯を使っています。日本で使うには、それぞれの帯域の運用条件を満たし、機器の認証を受ける必要があります。
双葉電子の出願と図8の出典
出願人:双葉電子工業株式会社。特願2023-184833/特開2025-073778「通信システム、操縦装置」。請求項1・2、明細書【0006】〜【0010】(課題と画像の組み立て)、【0016】〜【0019】(周波数の例・タブレット)、【0045】〜【0046】(画像とテレメトリーの表示)を確認。記載した周波数は実施例です。日本での運用条件と機器の認証は、別に確かめる必要があります。確認日:2026年11月9日。
J-PlatPat:通信システム、操縦装置同社のコーポレートレポート2023にも「画像伝送機能付き送信機」が載っています[23]。現在の公式紹介は「開発中」となっており、送信機一覧にも量産型番や発売日、映像仕様は載っていません[18][29]。
旧FAQにあるAMIMON CONNEXシリーズには、2025年10月1日付の販売終了案内があります[30]。これは旧製品の案内で、現在の供給状況を示すものではありません。
図3の米国特許に対応する日本の特許は、消滅または拒絶されている
図3は、DJIの米国特許US8908573B1をもとにした説明です。特許の効力は国ごとに分かれるため、日本で製造・販売する製品への影響を考えるには、日本の特許権を調べる必要があります[37]。
DJIは同じ発明を日本にも「データ通信システムおよび方法」の名称で出願しています。操縦データと映像などを、時間を区切って送り分ける方式です。J-PlatPatで確認した状態は次のとおりです。
- 特許第6751023号(特願2016-544695):2020年に特許になりましたが、維持費の不払いで、特許権はすでに消滅しています[20]。
- 特開2020-058043(特願2019-213594):上の出願から一部を切り出して別に出した分割出願です。J-PlatPatの表示は「拒絶・却下」で、特許にはなっていません[21]。
少なくともこの2件は、日本で映像通信を製品にするうえでの制約になりません。ほかの関連特許については、今回は調べていません。
製品化では、実際に採用する仕組みと特許で保護される範囲を、日本や製造・販売先の国ごとに照らし合わせる必要があります。
日本の特許番号・表示状態・出典を確認する
表3 US8908573B1に対応する日本の文献と状態
| 日本の文献 | J-PlatPatの状態 | この調査からいえること |
|---|---|---|
| 特許6751023 特願2016-544695 | 「特許 消滅」「年金不納による特許権の消滅」(維持費の不払い)[20] | この登録特許を、現在有効な日本の権利として挙げることはできない |
| 分割出願 特願2019-213594 特開2020-058043 | 「(出願の)却下・拒絶」「出願の拒絶・却下」[21] | この分割出願は拒絶・却下の状態で、現在有効な登録特許としては扱えない |
J-PlatPatの出願番号と表示状態を2026年11月10日に再確認しました。米国特許との対応関係はGoogle Patentsのファミリー情報を参照し、日本での状態はJ-PlatPatの表示を優先しています。特願2019-213594は、公開番号が同じ数字の別出願と混同せず、出願番号で照合しています。
特願2016-544695/特許6751023
分割出願・特願2019-213594
この確認は図3に関連する2件が対象です。他の関連特許や出願のすべて、実際の製品の仕組みと各特許の保護範囲までは調べ切れていません。
研究開発費は13.21億円、映像通信への配分は非公表
2026年3月期の研究開発費は、双葉電子グループ全体で13.21億円、うち電子機器事業が10.61億円です[24]。前年の全体12.67億円から約4.3%増えています[25]。映像通信や端末ソフト、量産評価に充てた金額や人数は公表されていません。
機体のカスタム販売と現場支援に力を入れる双葉電子
双葉電子は2026年3月期の有価証券報告書で、点検・防災向け機体のカスタム販売に加え、導入時の実証実験・訓練、保守点検や運用トレーニングを展開したと説明しています[24]。2026年の計画には、小型機、防衛用途、純国産・カスタム対応も並び、ソフト・サービスに必要な能力の獲得を課題としています[26]。
顧客ごとに機体を仕上げ、導入後の運用まで支える体制は、映像通信や端末を製品にするうえでも生かせます。
編集部の推測:発売後の更新・保守まで、人員と予算を確保できるか
顧客ごとに機体を仕上げる開発に加え、複数機種で使える映像通信・端末を作り、出荷後も更新・保守する必要があります。映像処理、無線、アプリの担当者が連携し、機器を組み合わせて検証する作業も続きます。この開発と保守に人と予算を割き続けられるかどうかが、製品の差になると私たちは見ています。
投資を続けられるかどうかは、販売台数や、同じ技術を複数機種で使えるかにも左右されます。
映像統合製品を選ぶときに確かめたい4点
- 製品と供給:統合システムの型番・発売時期・対応機体、個別納入の実績はあるか。
- 実測性能:撮影から画面表示までの遅延、干渉下の画質・途絶、操縦信号の欠落をどう測っているか。
- 開発と保守:映像処理・端末ソフト・評価の体制と、更新・供給を続ける計画はどうなっているか。
- 特許の制約:制約がある場合は、対象国・有効な権利・該当する請求項と、別方式やライセンスでの対応策を確かめる。
製品化・投資・事業計画の出典と数値の範囲
- 双葉電子「コーポレートレポート2023」冊子9〜10頁(見開きPDF6ページ):「画像伝送機能付き送信機」。
- 「2026年3月期 有価証券報告書」第2・6「研究開発活動」:グループ全体1,321百万円、電子機器1,061百万円。ドローンの顧客別販売・サービス方針。ドローン単独の研究開発費ではありません。
- 「2026年3月期 決算短信」冊子24頁(PDF26ページ):研究開発費1,267百万円→1,321百万円。増加率は編集部が計算。
- 「コーポレートレポート2026」冊子11・13頁(PDF12・14ページ):ドローン・サーボの重点施策、ソフト・サービスに必要な能力の獲得。
- 現在の製品紹介、送信機一覧、販売終了案内は2026年11月9日に確認。各資料のリンクは末尾の出典一覧[18][23]〜[26][29][30]に掲載しています。
国産の映像通信には、端末と更新・保守への投資も必要
前編では、DJIが無線、映像処理、送信機、アプリを一組で作り、少なくとも2014年のLightbridgeの頃からまとめて更新してきたことを確かめました。双葉電子は操縦無線と産業用途への対応に強みを持ち、映像を統合するシステムを開発しています。
国産の映像通信を製品にするには、無線機、映像処理、端末ソフト、携帯網や中継との接続を開発し、機器を組み合わせて動作を確認する必要があります。発売後も更新と保守を続けるための人員と予算が要ります。
ただ、メーカーの開発だけでは解決しない課題もあります。日本で使える周波数と手続き、携帯網や衛星を上空で使うときの条件と通信費は、どんな機器を作れるか、現場でどこまで使えるかを左右します。
後編で取り上げること
- 2.4GHz・5.2GHz・5.7GHz・5.8GHzで、使うための手続きがどう違うか
- 双葉電子とSIYIの地上端末に見る、操縦無線と映像一体型端末の違い
- LTE・衛星で補える範囲と、上空でLTEを使うときの料金と条件
- 開局や運用調整の負担を減らす制度の見直しと、端末・SDK・アプリの更新を続けるための投資
- 米国の800MHz帯の開放と、日本で試したい規制緩和
後編では、こうした制度と通信の条件を一次資料で確かめたうえで、国産の映像通信を育てるために必要な規制緩和と開発投資を提案します。
出典・参考資料
出典・参考資料の一覧(37件・確認日:2026年11月9日/一部11月10日)
- [1]DJI「Matrice 4 Series Specs」裏付ける内容:O4 Enterprise、MIC/FCC/CE条件の最大伝送距離とEIRP、遅延の定義、アンテナ構成、DJI RC Plus 2 EnterpriseのOS・画面https://enterprise.dji.com/matrice-4-series/specs
- [2]DJI Developer「Mobile SDK/Payload SDK/Cloud API Release Notes」裏付ける内容:Matrice 4E/4TのMSDK・PSDK・Cloud API対応https://developer.dji.com/doc/mobile-sdk-tutorial/en
https://developer.dji.com/doc/payload-sdk-tutorial/en
https://developer.dji.com/doc/cloud-api-tutorial/en - [3]Autel Robotics「EVO Max Series(V2の仕様)」裏付ける内容:SkyLink 3.0、遅延、ライブ映像、アンテナ、FCC/CE条件の距離(MICの記載なし)、A-Mesh、Smart Controller V3、SDKの種類https://www.autelrobotics.com/productdetail/evo-max-series/
- [4]Autel Robotics Developer「Mobile SDK V2.5 対応製品」裏付ける内容:EVO Max(A-Mesh)とSmart Controller V3(Android 11)のMSDK対応https://developer.autelrobotics.com/version/v2.5
- [5]Google Patents(米国特許)「US8908573B1 Data communication systems and methods(SZ DJI Technology)」裏付ける内容:上り(操縦)と下り(映像)を時分割し、下りに効率の高い符号化と別の帯域幅を使う。チャネルの雑音・干渉を測って使用周波数を選ぶ。継続特許US9,596,026、US10,263,695、US10,880,002。状態は有効(2034年満了予定、Googleの推定)https://patents.google.com/patent/US8908573B1/en
- [6]Google Patents(米国特許)「US10862532B2 Methods and system for hopset selection(SZ DJI Technology)」裏付ける内容:各チャネルの電力から誤りの起きやすさを見積もり、ホッピングに使うチャネルの組を選ぶ。状態は有効(2037年満了予定、Googleの推定)https://patents.google.com/patent/US10862532B2/en
- [7]Google Patents(米国特許)「US9220086B2 Adaptive communication mode switching(SZ DJI Technology)」裏付ける内容:方式の異なる複数の通信モジュールで同時に回線を張り、切替基準(信号強度、ビット誤り率など)で選ぶ。直接(WiFi、WiMAX、COFDM)と間接(3G/4G)の例。状態は有効(Googleの推定)https://patents.google.com/patent/US9220086B2/en
- [8]Google Patents(米国特許)「US10845799B2 Unmanned aerial vehicle, remote controller, and control method thereof(SZ DJI Technology)」裏付ける内容:2.4/5.8GHz帯の直接無線と携帯網を、信号の安定性・遅延・帯域で切り替え、回復時に戻す。操縦だけ・映像だけの切り替え、映像ビットレートの調整。継続特許US11188072B2https://patents.google.com/patent/US10845799B2/en
- [9]Google Patents(国際出願)「WO2018094625A1 無人飛行器的机架、无人飞行器及天线切换方法(SZ DJI Technology)」裏付ける内容:機体内部に外向きの指向性アンテナを複数配置し、各アンテナの状態に応じて切り替える。国際出願の表示のみでは各国の権利状態を判断できない(中国の対応文献あり)https://patents.google.com/patent/WO2018094625A1/en
- [10]Google Patents(米国特許)「US11205841B2 Antenna assembly for communicating with UAV and UAV system(SZ DJI Technology)」裏付ける内容:ジンバルでアンテナの向きを制御し機体に向ける地上側の装置(2.4/5.8GHz)。状態は維持費未納による失効(Googleの推定)https://patents.google.com/patent/US11205841B2/en
- [11]Google Patents(米国特許)「US11057087B2 Mobile object and antenna automatic alignment method and system thereof(SZ DJI Technology)」裏付ける内容:送信機と機体の2×2 MIMO通信で、送信機の位置から相対位置を求め通信を制御。状態は維持費未納による失効(Googleの推定)https://patents.google.com/patent/US11057087B2/en
- [12]Google Patents(国際出願)「WO2022217555A1 无人机的图像传输方法、无人机及计算机可读存储介质(SZ DJI Technology)」裏付ける内容:画質のための前処理を加えた映像と、行単位の処理で遅延を抑えた映像を、端末の種類に応じて使い分けるhttps://patents.google.com/patent/WO2022217555A1/zh
- [13]Google Patents(米国特許)「US20200302806A1/US11610496B2 Monitoring method and system(SZ DJI Technology)」裏付ける内容:機体・操縦者の位置を含むデータを検知装置が読めるように送り、操縦データは暗号化。周波数ホッピングで送る形態も記載https://patents.google.com/patent/US20200302806A1/en
- [14]Google Patents(米国特許)「US12028134B2 Selecting antenna patterns on unmanned aerial vehicles(Skydio)」裏付ける内容:機体の位置・姿勢、受信側の位置、見通しなどから送信アンテナを選ぶ(他社の類似特許の例)https://patents.google.com/patent/US12028134
- [15]Google Patents(欧州特許)「EP3806349B1 Data transmission method, ground image transmission module, system for unmanned aerial vehicle system(Autel Robotics:深圳市道通智能航空技术)」裏付ける内容:地上の映像伝送モジュールに関するデータ伝送方法(他社の特許の例)https://patents.google.com/patent/EP3806349A4
- [16]双葉電子「FMT-04 Technical Specification」裏付ける内容:T-FHSSG、テレメトリー、FMR-04のS.BUS/S.BUS2・PWM出力。映像伝送・表示の仕様記載なし。https://skybuddy.futaba.co.jp/wp-content/themes/skybuddy-theme/documents/FMT-04.pdf
- [17]Sky Buddy by Futaba「よくある質問」裏付ける内容:操縦とデータ通信で別帯域の機器を組み合わせる例。https://skybuddy.futaba.co.jp/faq/
- [18]双葉電子「製品・サービス」裏付ける内容:画像・テレメトリ・制御用通信の同時伝送システムを開発中と記載。発売状況・量産仕様は、この資料だけでは分からない。https://www.futaba.co.jp/product
- [19]双葉電子「空用プロポ通信システム」裏付ける内容:FASSTestの直接拡散・周波数ホッピング・起動時サーチ・Pre-Vision。FMT-04のT-FHSSGとは異なる方式。https://www.rc.futaba.co.jp/support/tips/detail/31
- [20]J-PlatPat(特許庁・INPIT)「特願2016-544695/特許6751023」裏付ける内容:年金不納による特許権の消滅。US8908573B1の日本対応文献。https://www.j-platpat.inpit.go.jp/c1801/PU/JP-2016-544695/10/ja
- [21]J-PlatPat(特許庁・INPIT)「特願2019-213594/特開2020-058043」裏付ける内容:日本対応文献の分割出願。「(出願の)却下・拒絶」「出願の拒絶・却下」の表示。https://www.j-platpat.inpit.go.jp/c1801/PU/JP-2019-213594/10/ja
- [22]J-PlatPat「特開2025-073778 通信システム、操縦装置」双葉電子工業裏付ける内容:請求項1・2、明細書【0006】〜【0019】【0045】〜【0046】。非圧縮画像、別周波数帯での操縦・テレメトリー、ブロックごとの信号選択、タブレット表示。状態は審査請求前(公開公報の発行)。https://www.j-platpat.inpit.go.jp/c1801/PU/JP-2025-073778/11/ja
- [23]双葉電子「コーポレートレポート2023」裏付ける内容:冊子9〜10頁(見開きPDF6ページ):「画像伝送機能付き送信機」をロボティクス事業に掲載。https://d21xsz2za2b5mz.cloudfront.net/5417/0052/8623/Futaba_CorporateReport_2023_A3.pdf
- [24]双葉電子「2026年3月期 有価証券報告書」裏付ける内容:第2・6「研究開発活動」:グループ全体1,321百万円、電子機器1,061百万円。点検・防災向け、用途別カスタム販売、ソフト・サービスに必要な能力の獲得。https://ssl4.eir-parts.net/doc/6986/yuho_pdf/S100YK0D/00.pdf
- [25]双葉電子「2026年3月期 決算短信」裏付ける内容:冊子24頁(PDF26ページ):研究開発費1,267百万円→1,321百万円。増加率約4.3%は編集部が計算。https://www2.jpx.co.jp/disc/69860/140120260511523151.pdf
- [26]双葉電子「コーポレートレポート2026」裏付ける内容:冊子11・13頁(PDF12・14ページ):小型機、防衛用途、純国産・カスタム対応、サービス、ソフト・サービスに必要な能力の獲得。https://d21xsz2za2b5mz.cloudfront.net/4817/9066/9606/Futaba_CorporateReport_2026_A4.pdf
- [27]DJI「DJI has released its 2.4G Full HD digital video downlink, the DJI Lightbridge」裏付ける内容:フルHD映像伝送、内蔵2.4GHz操縦リンク、モバイル端末接続を備えた製品の発表。https://www.dji.com/hk-en/newsroom/news/dji-has-released-dji-lightbridge
- [28]DJI「DJI has released the latest Lightbridge firmware 1013」裏付ける内容:チャネル状態に応じた画質の自動調整。地上側制御・デコーダー、機体側制御・エンコーダー、Androidアプリの5つの更新対象を列挙。https://www.dji.com/media-center/announcements/dji-has-released-the-latest-lightbridge-firmware-1013
- [29]Sky Buddy by Futaba「送信機」裏付ける内容:FMT-03(2.4GHz帯・18ch)のIP64仕様、FMT-04(920MHz帯・18ch)。標準製品と開発中の統合方式を区別。https://skybuddy.futaba.co.jp/products/transmitter/
- [30]双葉電子「販売終了のご案内」裏付ける内容:AMIMON CONNEXシリーズの販売終了。旧FAQの記載を現在の製品供給と混同しないため参照。https://www.futaba.co.jp/product/industry/discontinued_model/end-of-sales-information
- [31]NI「Software Defined Radios」裏付ける内容:SDRの一般原理。変調・復調などをソフトで実装し、RFフロントエンドのハードウェアも必要。DJI固有の内部実装を示す資料ではない。https://www.ni.com/en/shop/hardware-portfolio/rf-wireless/software-defined-radios.html
- [32]DJI「Matrice 400 FAQ」裏付ける内容:対応送信機とsub2G SDR Module、Matrice 4/4Dのsub2G非対応、4Gモジュール2個への対応。https://enterprise.dji.com/matrice-400/faq
- [33]DJI「Matrice 5T release」裏付ける内容:O4 Enterprise Enhanced、多帯域切り替え、デュアル4G、中継機能の発表。https://enterprise.dji.com/news/detail/matrice-5t-release
- [34]DJI「Matrice 5T Specs」裏付ける内容:SDR・sub2G・4Gのアンテナ構成、内蔵デュアル4G、O4 Enterprise Enhanced。公称距離はMIC 20km、IC 40km(障害物・干渉なし、片道)。https://enterprise.dji.com/matrice-5t/specs
- [35]DJI「Matrice 5T FAQ」裏付ける内容:内蔵デュアル4G、機体中継、同時に中継できる他機は2機、中継に5GHz対応地域などの条件。https://enterprise.dji.com/matrice-5t/faq
- [36]DJI「Matrice 4 Series」裏付ける内容:O4 Enterpriseと別売Cellular Dongle 2による4G併用。一部国・地域では利用不可。https://enterprise.dji.com/matrice-4-series
- [37]INPIT「外国に特許出願する方法を教えてください。」裏付ける内容:特許権の効力は権利を取得した国に限られ、別の国ではその国で特許権を取得する必要があるという原則INPITの説明を読む
※このブログは、2026年11月9日時点の公開情報にもとづく解説と、SkyLink Japan編集部の見方です。双葉電子の操縦通信・送信機仕様は2026年11月10日に再確認・追記しました。製品の性能や通信品質を保証するものではありません。特許の内容は公開文献の要約で、権利範囲の判断や、製品が特許を実施しているかの判断を示すものではありません。
BLOG REQUEST
次に読みたいブログを教えてください
「こんなドローン情報を知りたい」「この機種を比較してほしい」など、今後のブログへのご要望をお寄せください。