
造成地を上空から測るドローンと、トンネルを歩いて測るSLAM。どちらも3Dデータをつくれますが、現場での使い方はずいぶん違います。高さをそろえる仕事には、いまもレベルやTSの出番があります。
機器の名前や精度の数字だけを追うと、この違いが見えにくくなります。ここでは9つの測り方を、得意な仕事から見比べます。気になる方法が見つかったら、SkyLinkの取扱製品まで続けてご覧ください。
情報確認日:2026年10月14日。性能値はメーカー公表値です。ヒーローと比較イラストはAI生成の説明用イメージ。写真・点群の取得元は、各キャプションと出典欄に記載しています。
カタログを開く前に、決めておきたい3つのこと
同じ「1cm」でも、地形を把握するための点群と、杭の位置を出すための座標では意味が違います。最初に、次の3つをそろえておくと機器を絞りやすくなります。
- 必要な成果物:点の座標(基準点・境界・杭)、高さ、縦横断図、平面図、点群、オルソ画像、土量など
- 要求精度と座標系:どこまでの誤差が許されるか。公共座標(平面直角座標系など)に載せる必要があるか、現場の任意座標でよいか
- 現場条件:広さ、上空が開けているか、植生、屋内・地下か、飛行の制約、立ち入りの安全性、携帯回線の有無
同じドローンでも、積むセンサーで仕事が変わる
機体、センサー、測り方、処理ソフト。それぞれの役割を分けておくと、カタログのどこを比べればよいかが見えてきます。
| 層 | 役割 | 例 |
|---|---|---|
| 機器(プラットフォーム) | センサーを据える・運ぶ | 三脚、測量ポール、ドローン、バックパック、スマートフォン |
| センサー | 測る | 角度センサーと光波距離計(TS)、GNSS受信機、カメラ、LiDAR、IMU |
| 計測方法 | 位置や形を求める考え方 | 水準測量、TSによる角度・距離の観測、RTK-GNSS、写真測量、レーザー計測、SLAM |
| データ処理ソフト | 成果物にする | 写真からの点群生成、点群処理(ノイズ除去・地表面抽出)、座標変換、CAD・土量計算 |
※スマートフォンでは表を横にスクロールできます。
カメラで写真を集めるのが写真測量、LiDARでレーザーの反射から距離を取るのがレーザー測量です。同じ機体でも、得意な対象も処理の流れも変わります。
「精度」の数字は、何の精度かまで読む
| 精度の種類 | 意味 | 確認のしかたの例 |
|---|---|---|
| 相対精度 | 点どうしの位置関係(形や寸法)の正しさ | 点群上の構造物の幅や、2点間の距離を実測と比べる |
| 絶対精度 | 公共座標など、決めた座標系の中での位置の正しさ | 点群の座標と、TSやGNSSで測った検証点の座標の差(較差)を見る |
| GNSSの測位精度 | 受信機がアンテナの位置を求める精度。メーカーは「水平8mm+1ppm」のように条件付きで公表 | 既知点での点検。アンテナ高やポールの扱いによる操作誤差は別に管理する |
| 最終成果物の精度 | 計測・処理・図化を経た成果が、規程や仕様の要求を満たすか | 処理に使っていない検証点の較差、精度管理表 |
※ppmは100万分の1。「+1ppm」は、基準局から1km離れるごとに誤差が1mm増える目安です。
カタログの「±1cm」「5mm」は、このうちどの数字でしょうか。受信機の測位精度と、納める点群・図面の精度は分けて考えます。標定点はデータに座標を与える点、検証点は処理に使わず成果を確かめる点です。
- 計画
成果物・要求精度・座標系・範囲を決める - 基準・検証点
TS・GNSSで標定点と検証点を観測する - 計測
ドローン・TLS・SLAM・スマホで面を取る - 処理
点群生成・地表面抽出・座標変換を行う - 検証
処理に使わない検証点との較差を確認する - 成果物
点群・オルソ・断面図・図面・土量などを納める
まずは、9つの測り方を見渡す
用途を探すなら表1、現場でつまずきやすい条件を知りたいなら表2を見てください。
表1 取得できるデータと得意な現場
| 方法 | 取得できるデータ | 向いている対象・現場 | 得意なこと |
|---|---|---|---|
| レベル | 高低差(高さ) | 水準点、構造物の高さ管理、勾配 | 高さを1点ずつ確実に測る |
| セオドライト(トランシット) | 水平角・鉛直角 | 墨出し、通り芯や鉛直の確認 | 角度の観測(距離は測らない) |
| トータルステーション(TS) | 角度と距離から求める座標 | 基準点、境界、杭打ち、出来形の点観測 | 見通せる範囲の点を高い精度で測る |
| GNSS測量 | アンテナ位置の座標 | 開けた場所の基準点、地形、杭打ち、標定点・検証点 | 器械と目標の見通しがなくても点を取れる。1人で観測できる |
| ドローン写真測量 | 写真、点群、オルソ画像、DSM(地表面の高さモデル) | 植生の少ない造成地、採石場、災害現場 | 広い範囲を短時間で、色付きで面的に取る |
| ドローンレーザー測量 | 点群(樹木下の地表面を含む)、DTM(地盤の高さモデル) | 樹木に覆われた斜面、砂防、河川 | 植生の隙間から地表面を取る |
| 地上レーザースキャナー(TLS) | 高密度の点群 | 構造物、プラント、法面、建物 | 据え置きで細部まで密に測る |
| ハンディ/バックパック型SLAM | 点群(移動しながら連続取得) | トンネル、屋内、橋梁下、林内 | GNSSが届かない場所を歩いて面的に取る |
| スマートフォン/タブレット計測 | 点群、3Dモデル(近距離) | 小規模な床掘、埋設管、仮設物、狭い範囲の記録 | 端末1台で手軽に、その場で記録する |
※スマートフォンでは表を横にスクロールできます。
表2 苦手な条件・必要な条件・検証の注意点
| 方法 | 苦手な条件 | 基準点・GNSS・通信などの必要条件 | 成果物を検証するときの注意点 |
|---|---|---|---|
| レベル | 平面位置は測れない。長い距離は据え替えが増える | 既知の水準点。観測者と標尺手の2人以上が一般的 | 往復観測の較差や閉合差を確認する |
| セオドライト(トランシット) | 距離が必要な作業 | 既知点・既知の方向 | 整準と視準の誤差。角度だけで済む用途は限られる |
| トータルステーション(TS) | 見通しがない場所、広い範囲の面的な取得 | 座標が分かっている基準点。プリズム方式は2人、自動追尾型は1人でも可 | 後視点(向きを合わせる既知点)や既知点での点検 |
| GNSS測量 | 上空が遮られる場所(ビル間、樹木下、屋内、トンネル)、建物で反射した電波(マルチパス) | RTKには補正情報が必要(ネットワーク型RTKは携帯回線、自前の基準局は無線)。スタティック観測は後処理 | FIX解か。座標系・ジオイド・アンテナ高の設定。既知点での点検 |
| ドローン写真測量 | 樹木下の地表面、水面、模様の少ない面、濃い影 | 航空法上の飛行ルールの確認(場所・方法によって許可・承認)。標定点・検証点(機体のRTK・PPKで標定点を減らせる場合あり) | 処理に使っていない検証点の較差、写真の重なり、地上画素寸法 |
| ドローンレーザー測量 | 水面や黒い面(反射が弱い)、細い線状の物、密集した植生(地面に届く点が減る) | 機体の位置・姿勢を求めるGNSSとIMU、調整用の基準点・検証点 | 検証点の較差、飛行コース間のずれ、地表面抽出の妥当性 |
| 地上レーザースキャナー(TLS) | 広い範囲(据え替えが増える)、器械から見えない上面・裏側 | 複数の据え付けをつなぐ合成(レジストレーション)。座標を与える基準点・ターゲット | 合成の誤差と、既知点との較差 |
| ハンディ/バックパック型SLAM | 特徴の少ない長い直線区間、ガラスや水面、急な動き | 単体では任意座標。公共座標に載せるには基準点やGNSS信号を受信できる区間との結合が必要 | 相対精度と絶対精度を分けて確認。距離に応じた誤差の累積も見る |
| スマートフォン/タブレット計測 | 離れた対象、広い範囲 | 絶対座標が必要ならRTK受信機か、座標を測った標定点(QRコードなど)。製品によって通信が必要 | 端末の性能値ではなく、検証点で成果を確認する |
人数や必要条件は一般的な構成の例です。機器・作業規程・発注者の仕様によって変わります。
9つの機器を、現場の仕事から見てみる
レベル:高さを測る基本の機器
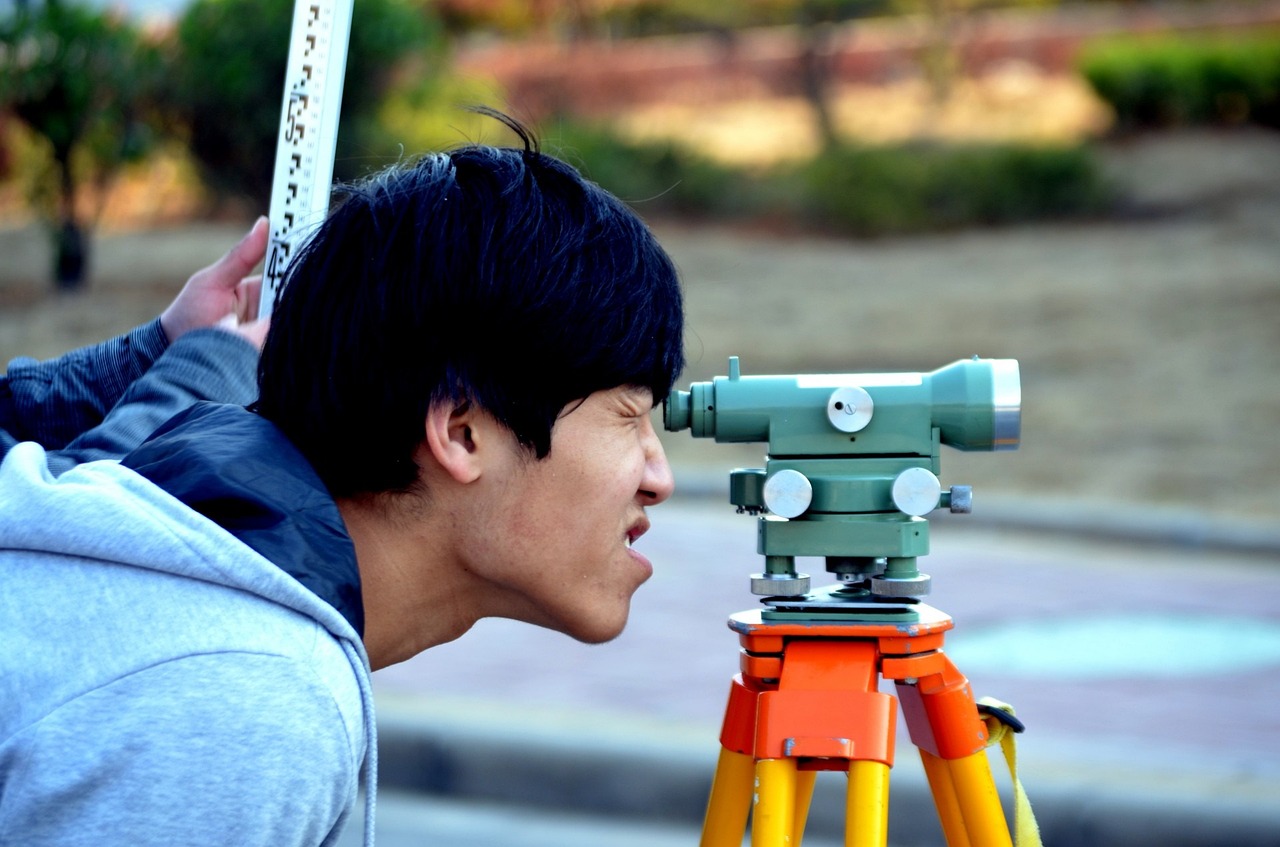
高さをそろえる仕事では、いまもレベルが基本です。水平な視準線で標尺(スタッフ)の目盛を読み、2点の高低差を求めます。水準点から高さを送るほか、構造物の天端や勾配の管理にも使います。観測者と標尺手の2人以上が一般的で、目盛を自動で読むデジタルレベルもあります。
なお、2025年3月の作業規程の準則の改正で、従来の「GNSS測量機による水準測量」に代わり、電子基準点を既知点として標高を求める「GNSS標高測量」(3級水準測量)が規定されました。
セオドライト(トランシット):角度だけを測る
水平角と鉛直角を測る機器です。距離まで測れるTSが測量の主役になりましたが、墨出し、通り芯や柱の鉛直の確認には、角度だけを測るセオドライトが使われています。レーザーで基準線を示す機種もあります。
トータルステーション(TS):見通せる点を、確実に押さえる
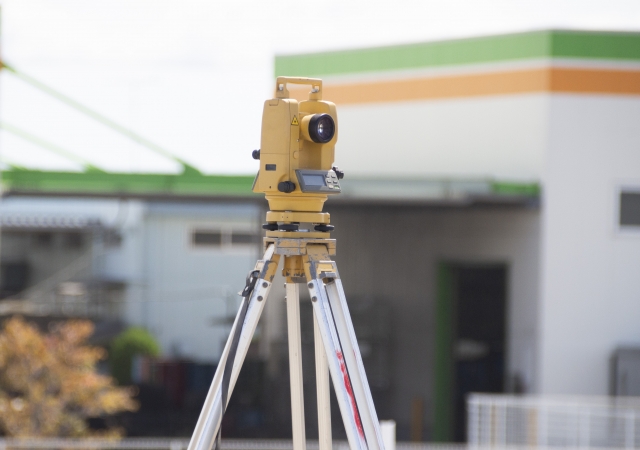
TSは、角度と距離を一緒に測って3次元座標を求めます。座標が分かっている点に据え、目標のプリズムを観測するのが基本です。プリズムを自動追尾する型や、プリズムなしで測る機能もあります。通常のプリズム方式は2人、自動追尾型なら1人でも観測できます。
境界や杭打ち(設計位置を現地に示す測設)、構造物の出来形など、決まった点を押さえる仕事が得意です。広い範囲を面で取るには時間がかかり、目標が見えない場所や陽炎・雨の影響には気を配ります。
GNSS測量:上空が開けていれば、見通しがなくても測れる

GPSやみちびきなどの衛星信号から、アンテナの位置を求めるのがGNSS(全球測位衛星システム)測量です。観測方法には次のような違いがあります。
- スタティック観測:複数の受信機で同時に一定時間観測し、後処理で位置を求める。基準点測量など
- RTK(リアルタイムキネマティック):基準局の観測データ(補正情報)を受けながら、移動局の位置をその場でセンチメートル級で求める。基準局を自前で立てる方法と、携帯回線で補正情報を受け取るネットワーク型RTKがある
- CLAS:みちびきの衛星から届く補強信号を使う方法。携帯回線がなくても使えるが、対応する受信機が必要
GNSSで見たいのは、目標までの見通しより空の開け具合です。ビルや樹木、橋の下では信号が遮られたり反射したりして、FIX解(センチメートル級の解)が得られないことがあります。開けた場所を1人で観測しやすいのが利点です。
RTKの精度は、たとえばCHCNAV i93で水平8mm+1ppm、垂直15mm+1ppm(メーカー公表値)です。アンテナ位置について、開けた上空、反射電波の影響がないこと、良好な衛星配置や大気条件などを前提とする仕様値(RMS)で、アンテナ高の入力ミスや操作誤差を含む成果全体の精度ではありません。
建物際や空が遮られる場所ではTS、開けた広い現場ではGNSS。この使い分けが、点を測る仕事の土台になります。公共測量では、準則が求める機器の級も選定条件に入ります。
SkyLink Japanでは、国土地理院に1級GNSS測量機として登録されたCHCNAV i93(登録番号248)、i89(同258)、Emlid Reach RS3(同259)などを取り扱っています。

地上で観測した標定点は、点群や写真に座標を与える基準になります。検証点は処理に使わず、最後に成果の位置を確かめるために残します。
TSは「目標が見えるか」、GNSSは「空が見えるか」
TS:見通せるプリズムを測る
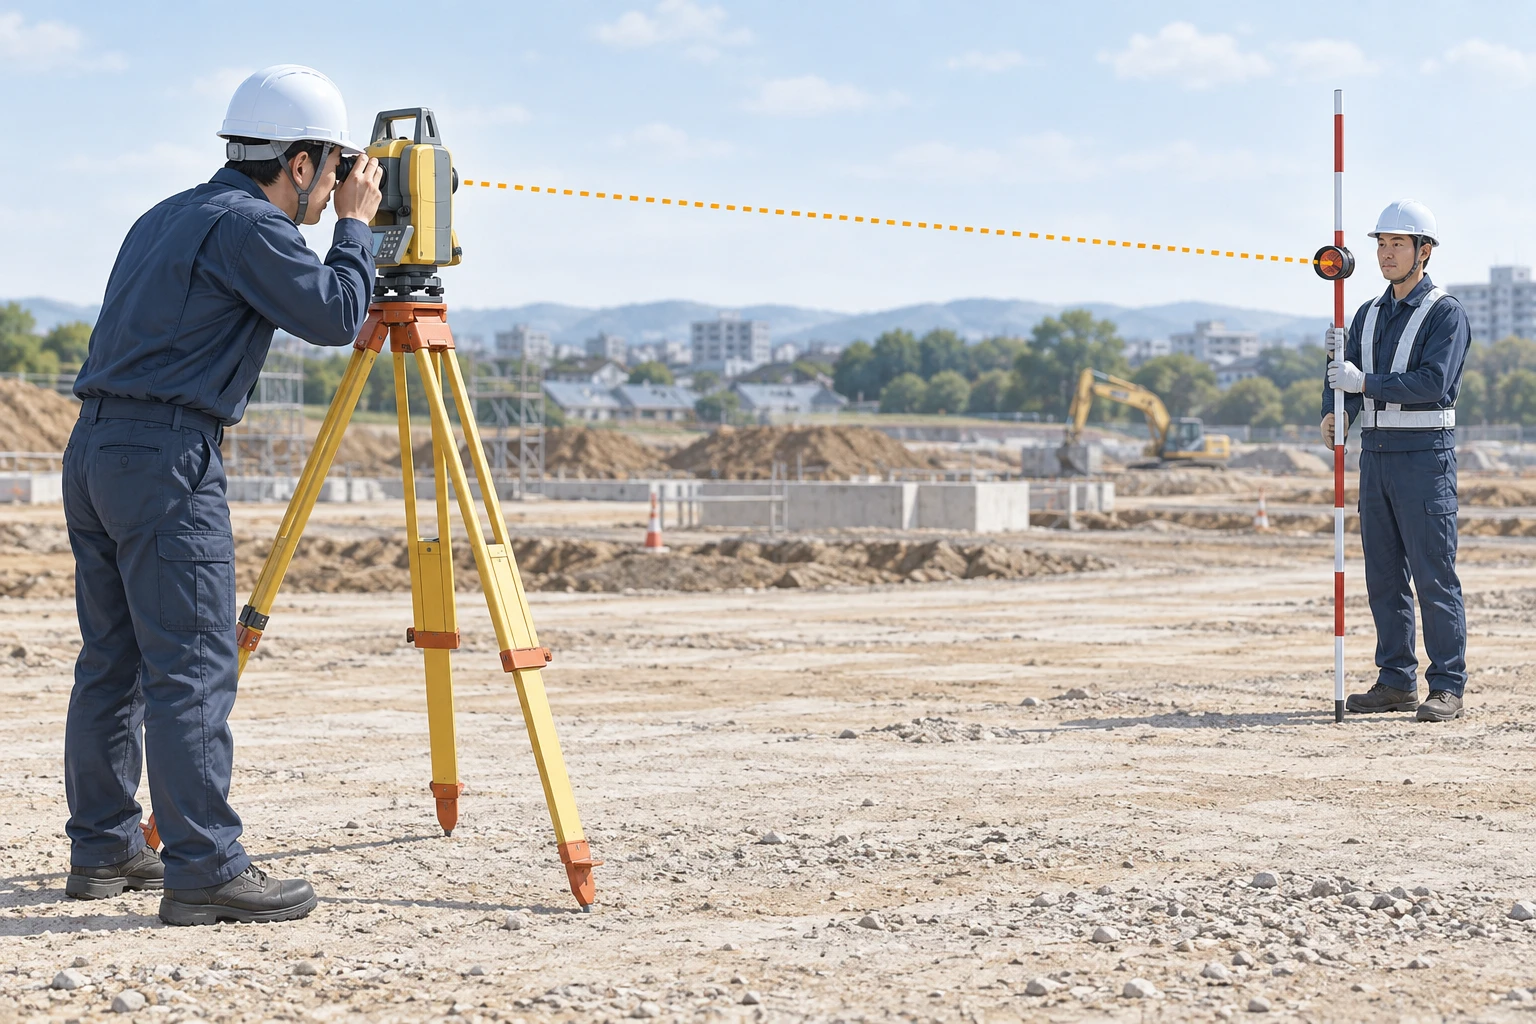
黄色の点線は、TSとプリズムを結ぶ視準線。2点の間が見通せる位置に器械を据えます。
GNSS:空が開けた場所で衛星信号を受ける
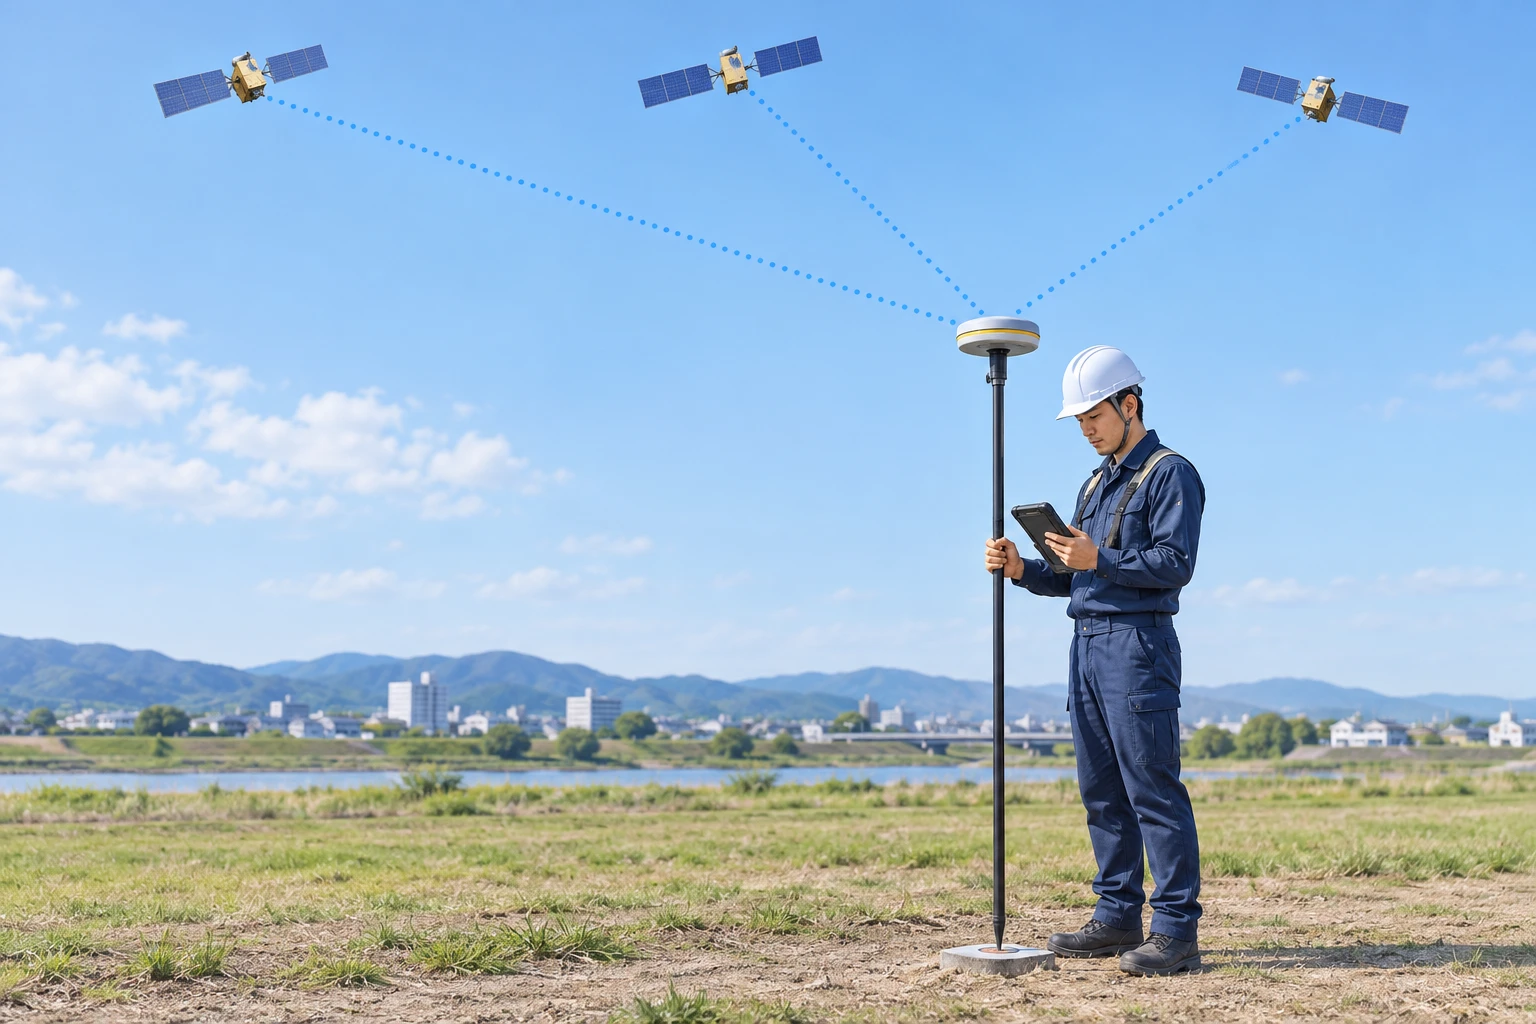
青い点線は衛星信号です。RTKには、図に描いていない補正情報も必要です。
ドローン写真測量:広い範囲を、色付きの点群とオルソで
造成地や採石場を、色付きの点群やオルソ画像(地図用に補正した写真)で見渡せるのがドローン写真測量です。大きく重ねて撮った写真から、SfMという処理でカメラの位置と対象の形を復元します。植生が少なく、開けた広い現場に向きます。
苦手なのは、写真に写らない面です。樹木の下の地面、水面、模様の少ない面や濃い影では、点群が欠けたり乱れたりします。位置合わせには標定点を使いますが、RTK・PPK(後処理補正)で標定点を減らせる場合もあります。成果の精度は、処理に使わない検証点で確かめます。
写真とレーザーの使い分けは、こちらの比較ブログで詳しく紹介しています。処理ソフトは、PIX4Dシリーズの一覧から選べます。
ドローンレーザー測量:樹木の下の地形を取る
樹木の下の地形が欲しいときは、UAV LiDARの出番です。葉や枝の隙間を通って地面に届いたレーザーで、斜面や砂防・河川の形を取ります。飛行中の位置と姿勢はGNSS・IMU(慣性計測装置)で求めます。水面下を測る場合は、グリーンレーザーを使います。
植生が密な場所では、地面の点が不足します。取得後に地表面の点を抽出する処理も大切です。飛行高度や植生に応じたセンサー選びは、UAVレーザー測量の選び方【2026年版】で取り上げています。
樹木の下の地面を測りたいとき、何が違う?
写真測量:写真に写る樹冠や裸地を復元する
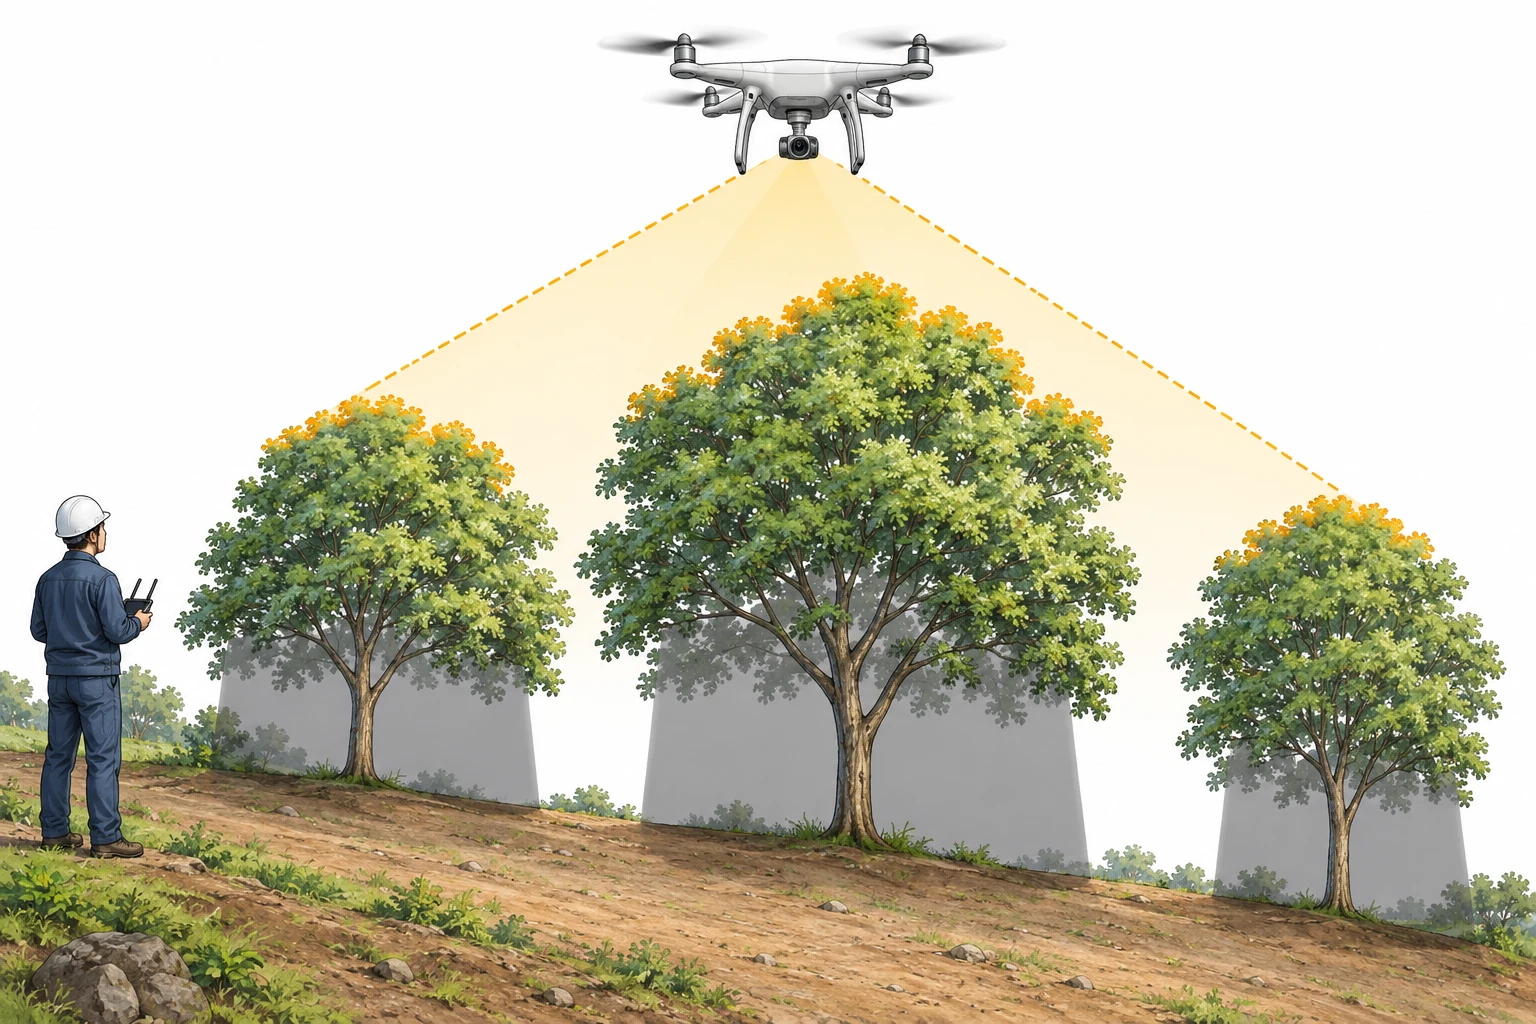
黄色は写真に写る面、灰色は樹木の陰に隠れた地面。復元できるのは、写真に写った部分です。
レーザー測量:植生の隙間から地面を測る
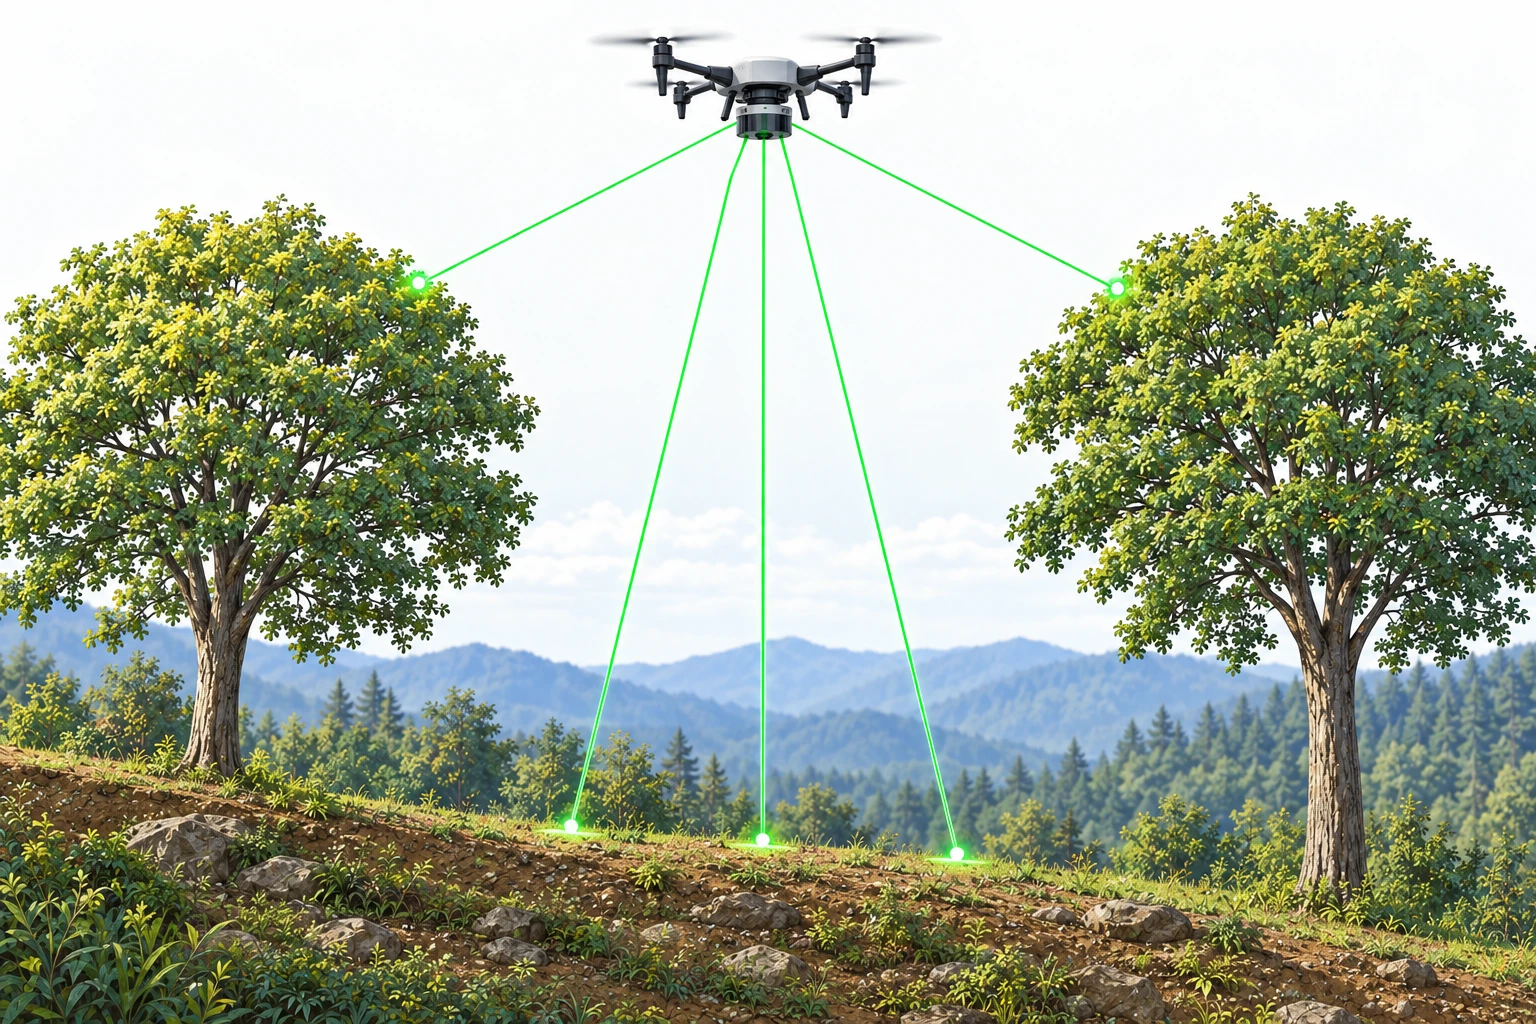
緑の線が照射光、点が反射を得た場所です。地表の点は、枝葉の隙間から届いた光で取ります。
地上レーザースキャナー(TLS):据え置きで、細かく密に
三脚に据えたスキャナーが周囲をスキャンし、高密度の点群を取ります。構造物、プラント、法面、建物の内外など、細部の形まで密に記録したい対象に向きます。
裏側や上面の死角を埋めるには、据える位置を変え、点群をつなぎ合わせます(レジストレーション)。細部を密に取れる反面、広い範囲では据え替えと合成の作業が増えます。
ハンディ/バックパック型SLAM:GNSSが届かない場所を、歩いて取る
トンネルや屋内を歩きながら3Dで記録する。これを支えるのが、自己位置の推定と地図づくりを同時に行うSLAMです。LiDARとIMUで周囲の形と移動を捉え、GNSSが届かない場所でも計測します。手持ち、バックパック、車両など、運び方は機種によって異なります。
SLAMだけで得た点群は、開始位置を基準にした任意の座標です。移動が長くなると誤差も積み重なります。公共座標へつなぐには、屋外のGNSS観測や座標の分かる基準点を使い、検証点で絶対精度を確かめます。相対精度と絶対精度を分けて読む理由もここにあります。
RS10の公表精度(型式別)
CHCNAV RS10はGNSS RTKとSLAMを組み合わせる手持ち型です。2026年7月改訂のメーカー仕様書では、相対精度は1cm未満、絶対精度は水平・垂直とも16ライン型で3cm未満、32ライン型で2cm未満(RMS、メーカー試験条件)とされています。型式と仕様書の版をそろえて比較してください。実際の成果精度は現場条件と検証結果によります。


スマートフォン/タブレット計測:小さな範囲を、手軽に記録する
床掘や埋設管のような小さな範囲は、LiDAR搭載のiPhone Pro・iPad Proでも記録できます。端末のGPSだけでは数m単位で位置がずれるため、公共座標へ合わせるには次の方法を使います。
- RTK受信機を端末に接続する:ネットワーク型RTKの補正情報を受けて、取得したデータに位置を付ける(PIX4Dcatch+Emlid Reach RX2、OPTiM Geo Scanなど)。計測中は通信が必要
- 座標を測った標定点を写し込む:QRコードなどの標定点をTSで測っておき、点群を座標変換する(快測Scanなど)。衛星が見えない場所でも使えるが、標定点の観測が別に要る
スマホ計測を公共座標に合わせる、2つの考え方
1 RTK受信機で位置を付ける
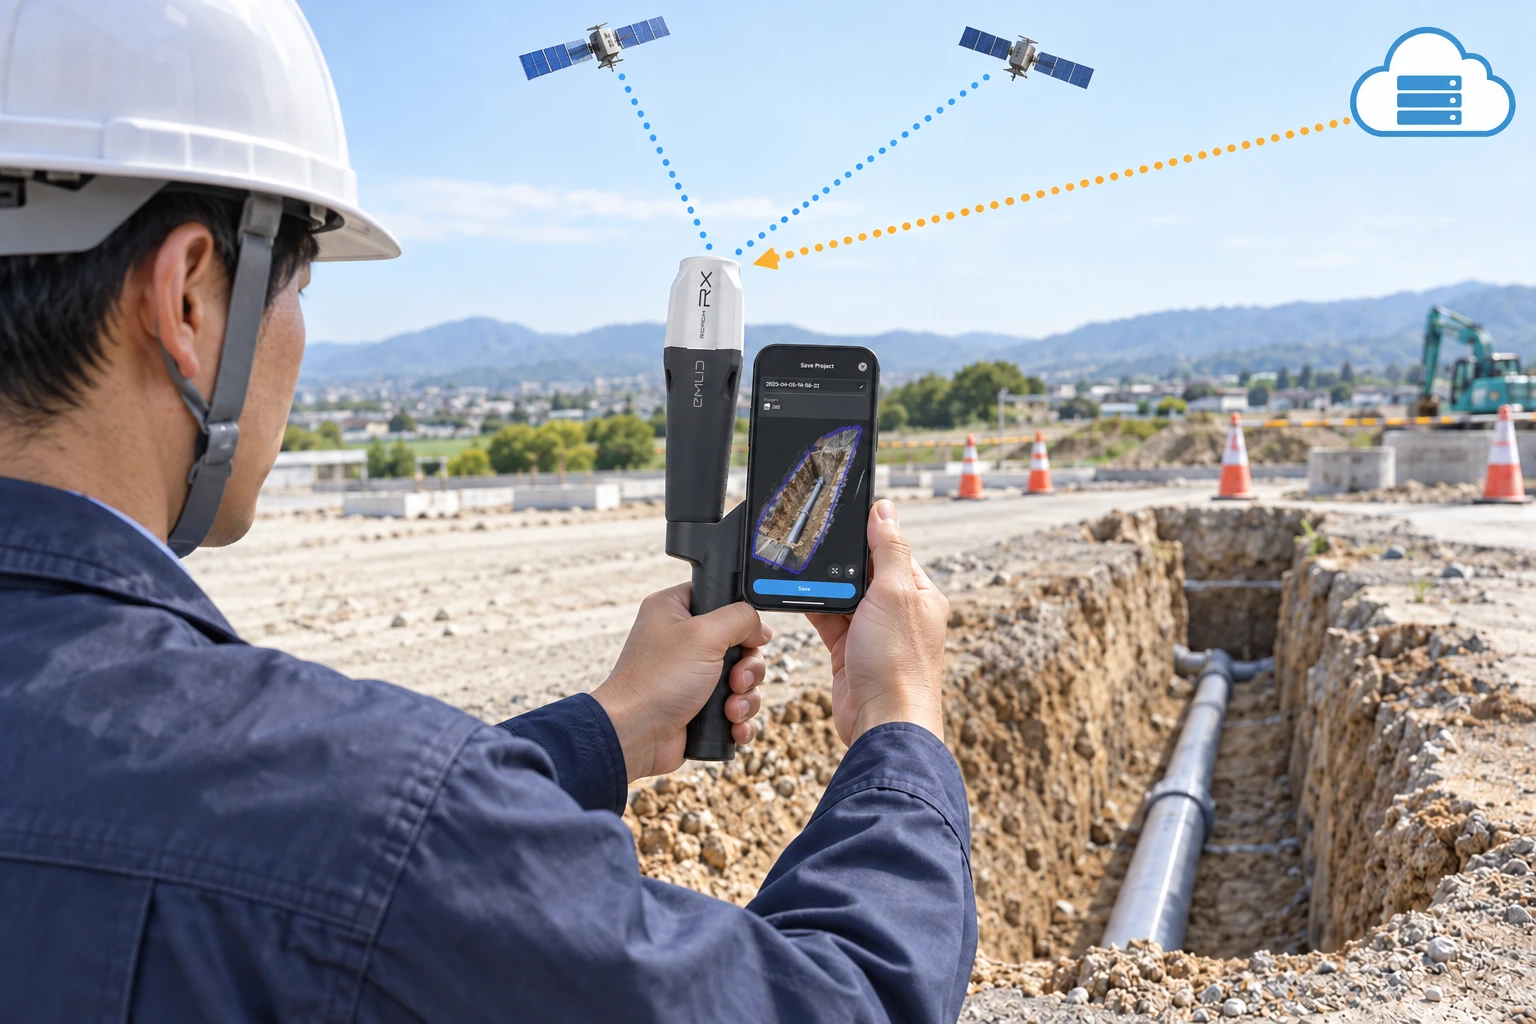
青が衛星信号、オレンジが通信で受け取る補正情報です。スマホの撮影データにRTKの位置を付けます。
2 座標を測った標定点で位置を合わせる
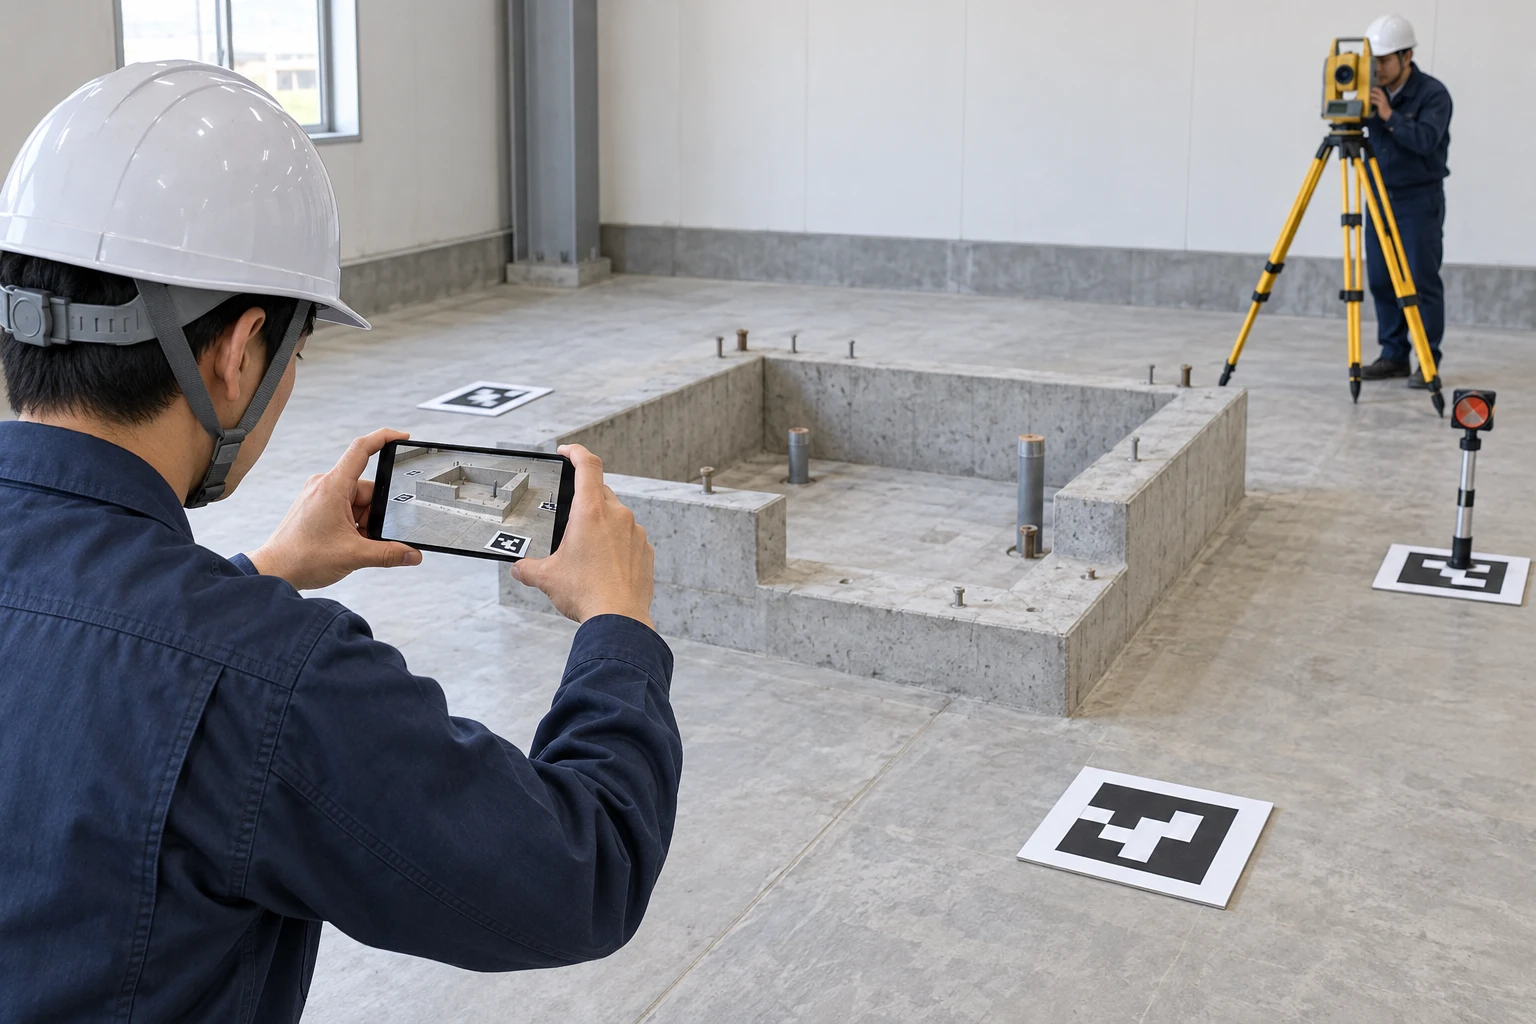
床の目印が標定点です。先にTSなどで座標を測り、その目印をスマホの計測に写し込みます。

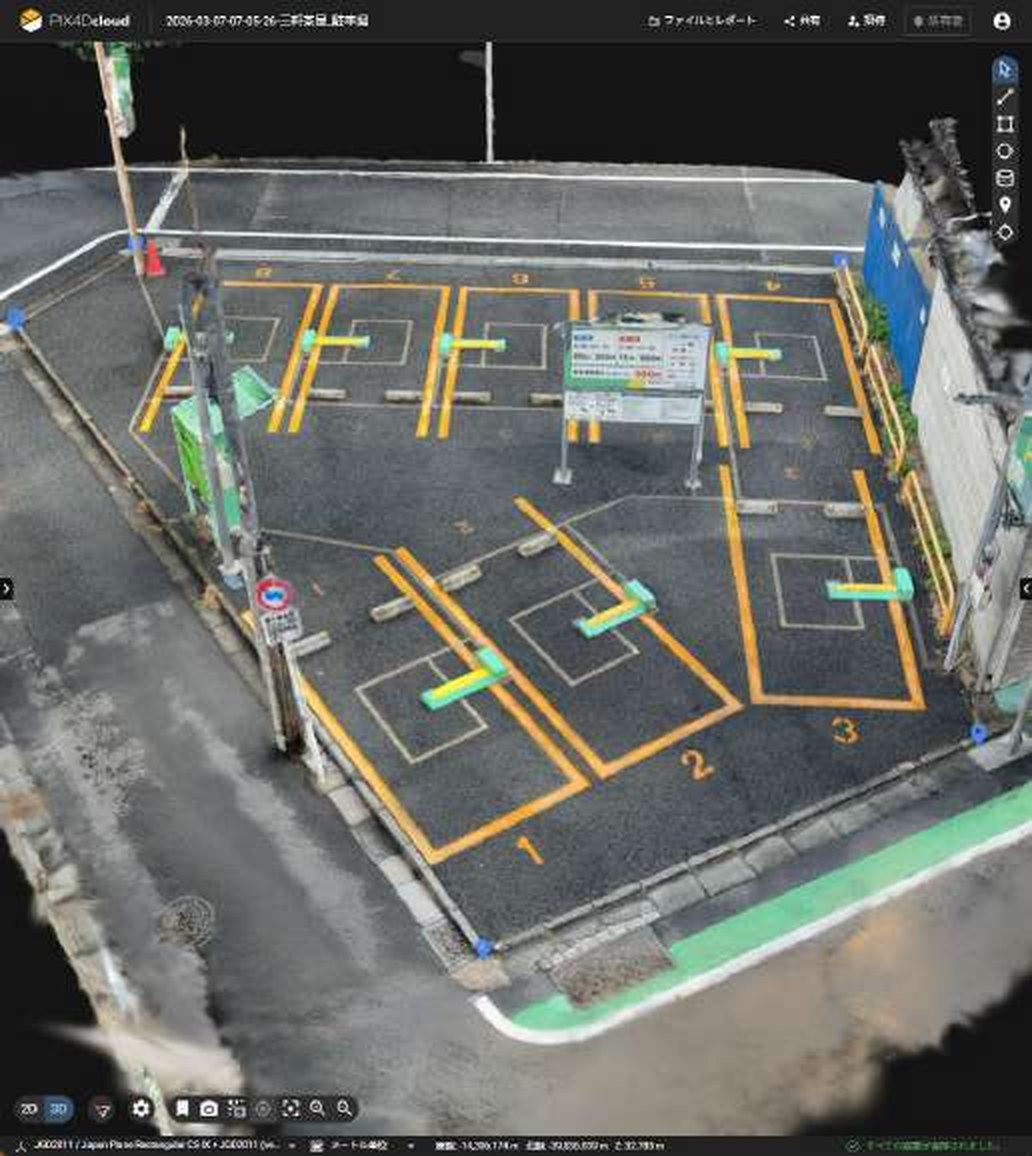
端末のLiDARが届くのは数m程度。床掘・埋設管・仮設物の記録など、近くの対象に向く方法です。広い地形や構造物の細部は、それぞれドローンやTLSに任せます。端末・受信機の違いは、スマホ計測製品の比較にまとめました。
製品を決めきれない場合は、機器選び・見積をご相談ください。
現場では、得意な機器をつないで使う
造成地なら、GNSSやTSで標定点・検証点を押さえ、ドローンで面を取る。木の下や構造物の裏側に欠けた部分があれば、必要な範囲をSLAMや地上計測で補います。
日々の床掘をスマホで記録し、広い範囲の計測は別の機材や委託に任せる、という組み合わせもあります。記録を残す作業と、成果として提出する作業を分けると、社内で担う範囲も決めやすくなります。
公共測量・出来形管理では、提出先の要件を押さえる
点群が作れたあとに迷わないために、提出先が求める手順を先に押さえておきます。公共測量と工事の出来形管理では、確認する規程が違います。
| 確認すること | 主な根拠 | ポイント |
|---|---|---|
| 公共測量に使えるか | 作業規程の準則(最新の改正は2025年3月31日、国土交通省告示第240号)と、発注者の作業規程 | 準則に定める方法、機器の級、精度管理に沿っているか。準則にない新しい技術は、特例の条件を満たすか確認し、実施計画書の提出前に国土地理院へ相談する |
| 出来形管理に使えるか | 国土交通省「3次元計測技術を用いた出来形管理要領(案)」(2026年3月改定)と、工種ごとの監督・検査要領(2025年3月改定) | 計測技術ごとに、使える工種、測定精度、計測密度、精度確認の方法が決まっている |
| NETISに登録されているか | 国土交通省の新技術情報提供システム(NETIS) | 新技術の情報を共有するデータベース。登録されていても、要領への適合や公共測量での使用が保証されるわけではない |
※スマートフォンでは表を横にスクロールできます。
出来形管理の精度要件は、スマホそのものの性能値ではありません。公共測量に成果を使う場合は、その手続きと精度管理も必要です。
モバイル端末の対象工種と測定精度(2025年3月)
たとえばモバイル端末(スマートフォン・タブレット)は、「3次元計測技術を用いた出来形管理の監督・検査要領(土工(1,000m³未満)・床掘工・小規模土工・法面整形工編)(案)」(2025年3月)に使い方が定められています。
対象は、バックホウによる平均施工幅2m未満の床掘工や、平均施工幅1m未満または100m³未満の小規模土工などです。出来形計測の測定精度は鉛直・平面とも±50mmとされています。
この±50mmは、スマートフォンの性能値ではなく、要領が出来形計測に求める精度です。精度確認試験と、計測時の検証点による確認が前提になります。
また国土交通省は、起工測量や出来形管理で得た成果を公共測量に使う場合は、その測量を公共測量として実施する必要があると整理しています(国土地理院と相互確認済みと明記)。出来形管理の基準を満たしても、公共測量としての手続きと精度管理は別に必要です。
スマホ計測は、この3年で選択肢が変わった
2023年の旧版から、対応端末や受信機の選択肢が広がりました。いま選ぶなら、価格と一緒に対応端末・受信機も見ておきたいところです(2026年10月14日確認)。
- PIX4Dcatch:対応RTK機器がEmlid Reach RX2などに広がった。AndroidはRTK機器に非対応(Android版1.28.0、2025年4月から)
- OPTiM Geo Scan:NETISの区分が「-VE」に(2024年1月発表)。動作環境はiPhone Proのみの記載
- 快測Scan:NETISに登録(2025年3月)。iPad Proに加え、iPhone 15 Pro/16 Pro系にも対応
表3 スマホ・モバイル計測製品の比較(1)方式・端末・必要な機器
| 製品 (現行名称) | 方式 | 対応端末 (公式の記載) | 必要な機器 | 処理ソフト |
|---|---|---|---|---|
| PIX4Dcatch+ RTK受信機(例: Emlid Reach RX2) | 写真と端末のLiDARの深度データから点群を作成。RTK受信機で写真ごとに位置を付ける | 公式FAQの推奨端末表は iOS 18以上のiPhone・iPad。推奨は iPhone 12 Pro〜17 Pro Max、 iPad Pro 11インチ(第2世代以降)。同FAQの対応OS欄はiOS 17以上と記載が異なるため、導入時にメーカーへ確認。RTK機器はiOSのみ対応 | RTK受信機(Emlid Reach RX2など)、取り付け具、 NTRIP 補正サービス | PIX4Dcloud、 PIX4Dmatic (端末上では3D処理しない) |
| OPTiM Geo Scan | 端末のLiDARで点群を取得し、GNSSレシーバーの位置と組み合わせる | iPhone 12〜17 Pro/Pro Max (iOS 18.0以上)。iPadの記載なし | オプティムが販売する GNSS レシーバー (小型・ 軽量タイプ/ 高性能タイプ)、 NTRIP 補正サービス | Webアプリ (Google Chrome) |
| 快測Scan | 端末のLiDARで点群を取得し、QRコードの標定点で公共座標に変換 | iPad Pro (11インチ第2〜4世代・M4・M5、 12.9インチ第4〜6世代、 13インチM4・M5)、iPhone 15 Pro/Pro Max、 16 Pro/Pro Max。iPadOS 16以上、 iOS 17.6以上 | QRコードの標定点と、 その座標を測るTS (快測ナビAdv) | アプリ内で土量計算。点群処理はSiTE-Scope、データ連携はKSデータバンク |
※スマートフォンでは表を横にスクロールできます。
表4 スマホ・モバイル計測製品の比較(2)通信・価格・販売状況(2026年10月14日確認)
| 製品 | 通信条件 | 価格条件 | 販売・ サポート状況 | NETIS |
|---|---|---|---|---|
| PIX4Dcatch+ Emlid Reach RX2 | RTKを使う場合、計測中はNTRIP接続のためインターネットが必要。アプリ起動時のログインにも接続が必要 | PIX4Dcatch Pro: 年額1,590米ドル (税別、Pix4D公式の米ドル価格。日本円は要見積もり)。Reach RX2: 参考価格500,000円 (税別)。補正情報・処理ソフトは別途 | 販売中。初代Reach RXは販売終了。国内ではPix4D株式会社がEmlidの総代理店 | PIX4Dシリーズとして KT-230067-VE(登録構成のRTKローバーはviDoc。 ほかの受信機を使う構成の扱いは、発注者・Pix4Dに確認) |
| OPTiM Geo Scan | iPhoneのテザリング機能が必要。補正情報はNtrip方式の配信サービス | 公式ページに金額の掲載なし (初期費用・月額費用、 要見積もり) | 販売中。利用は現況把握のための測量に限定、1ライセンス1台・容量100GBまで (公式の利用条件) | QS-210050-VE |
| 快測Scan | 公式の記載なし (KSデータバンク経由でデータを連携) | 年額264,000円(税込)、 月額33,000円 (税込、利用条件あり)。別途KSデータバンクが必要 (年額10,000円・税抜、10GB) | 販売中 | KT-240167-A(2025年3月3日 登録) |
NETISの番号・区分は、メーカー・販売店の公表情報によります。
SkyLink Japanの取扱製品は、PIX4DシリーズとEmlid Reach RX/RX2です(初代Reach RXはレンタルで提供)。OPTiM Geo Scanと快測Scanは、現在SkyLink Japanの取扱製品ではありません。
PIX4DシリーズのNETIS(KT-230067-VE)は、viDoc RTK roverを含む構成で登録されています。別の受信機を使う構成をNETISの活用として扱えるかは、発注者への確認が必要です。登録そのものが、出来形管理や公共測量への適合を保証するものではありません。
5年の費用は、アプリの値段だけでは見えない
スマホ計測は、端末と受信機を買って終わりではありません。毎年かかるソフト・補正情報・通信・保守と、端末の買い替えまで含めると、負担の見え方が変わります。
表5 費用の内訳と、公開価格で確認できた例(2026年10月14日確認)
| 費目 | 中身 | 公開価格で確認できた例 |
|---|---|---|
| 端末 | LiDAR搭載のiPhone Pro/iPad Pro。対応機種はアプリごとに違う | 購入先・時期で変わるため記載しない |
| GNSS受信機・ 取り付け具 | RTK受信機、ケース、ポール | Emlid Reach RX2:参考価格500,000円(税別) |
| 補正情報 | ネットワーク型RTKの配信サービス | ichimill Ntrip: 月額3,000円 (税抜、RRS方式、公共測量に非対応)/ichimill Ntrip(G-VRS): 月額18,000円 (税抜、VRS方式、作業規程の準則に準拠) |
| アプリ・ ソフト | 計測アプリ、点群処理、CAD | 快測Scan:年額264,000円(税込)/PIX4Dcatch Pro:年額1,590米ドル (税別、米ドル価格。日本円は要見積もり)/PIX4Dcatchのデータを処理するPIX4Dcloud: 年額200,000円〜 (税別、処理量に応じたクレジットが別途)、PIX4Dmatic:年額400,000円〜(税別)/OPTiM Geo Scan:要見積もり |
| クラウド・ データ保管 | 点群の保管・共有 | KSデータバンク: 年額10,000円 (税抜、10GB) |
| 通信 | 計測中のNTRIP接続、テザリング | 契約中の回線による |
| 保守・教育 | 端末の買い替え、受信機の保守、操作教育 | 販売店ごとに要見積もり |
※スマートフォンでは表を横にスクロールできます。価格は各社の公式ページ・発表資料と、SkyLink Japanの製品ページの記載どおりで、実際の見積額ではありません。
5年間の費用は、同じ式で比べる
5年間の総額 = 初期費用(端末+受信機+付属品)+ 年間費用(ソフト+補正情報+クラウド+通信+保守)× 5年 + 期間中の端末の買い替え費用
税込・税抜、年額・月額をそろえて計算します。以下は公開価格から計算できる部分の試算で、見積額ではありません。
- 補正情報(ichimill):RRS方式は3,000円×12か月×5年=180,000円(税抜)。G-VRS方式は18,000円×12か月×5年=1,080,000円(税抜)
- 快測Scanのライセンス:264,000円×5年=1,320,000円(税込)。KSデータバンクの基本プラン:10,000円×5年=50,000円(税抜)
補正情報の方式だけで、5年間に90万円(税抜)の差が出ます。公共測量に使うか、社内の出来高把握に使うかが、サービス選びに響く例です。端末も同じものを使い続けられるとは限らないため、買い替えを含めた金額で見ておきます。
機器購入・内製化・業務委託の選び方
| 進め方 | 向いているケース | 注意点 |
|---|---|---|
| 購入して内製化 | 同じ種類の計測を年間を通じて繰り返す。社内に計測・処理の担当者を置ける | 機器代より、処理と精度管理を担う人の育成に時間がかかる。更新・保守も自社の負担 |
| レンタルで試してから決める | 自社の現場で使えるか、どの構成がよいかを確かめたい | 試す現場と評価項目(精度、作業時間、処理の手間)を先に決めておく |
| 業務委託 | 計測は年に数回。公共測量の成果が必要。植生下やトンネルなど専門性の高い現場 | 社内に技術やデータの扱い方が蓄積しにくい。成果物・精度・座標系の仕様は発注側で決める |
| 組み合わせ | 日々の出来高は社内のスマホ計測、起工測量や広い範囲・特殊な現場は委託 | 座標系とデータ形式をそろえ、社内と委託先の成果を統合できるようにしておく |
※スマートフォンでは表を横にスクロールできます。
毎月測る仕事なのか、年に数回の案件なのか。機器代に加え、計測・処理・精度管理を担う人を確保できるかも判断材料です。担当者を置きにくい業務は、委託を組み合わせる選択肢があります。
SkyLink Japanは、扶和ドローン(2025年度の三次元計測対応実績276件)と共同で計測業務もお受けしています。スマホ計測を自社の現場で試したい方には、Emlid Reach RXのレンタルもご案内しています。
よくある質問
- ドローン測量やスマホ計測には、必ずGNSSが必要ですか?
- 公共座標へ合わせるには、GNSSのほか、TSなどで座標を測った標定点を使う方法があります。座標を必要としない形状記録なら、GNSSなしでも計測できます。
- スマホ測量は公共測量に使えますか?
- 工種と測量計画によって変わります。公共測量・出来形管理の確認事項で、発注者の規程と対象工種を照らし合わせてください。
- SLAM測量の精度はどれくらいですか?
- 相対精度か絶対精度か、型式と試験条件まで見る必要があります。RS10の公表精度と、基準点・検証点による現場での確認を合わせて判断します。
- NETIS登録製品なら、出来形管理に使えますか?
- 登録だけで適合が決まるものではありません。工種の要領に加え、登録された機器構成の範囲も確かめる必要があります。
次の一台は、仕事の流れの中で選ぶ
基準点を測る機器、面を取る機器、データを仕上げるソフト。それぞれの役割が見えてくると、カタログの数字も仕事の流れの中で読めるようになります。
次の現場で残したいデータと、いま使っている機材を一度並べてみる。それだけでも、追加する一台の役割はずいぶん絞れます。
機器選びで迷ったら、現場の条件をお聞かせください
対象、面積、納めるデータと必要な精度。分かる範囲でお知らせいただければ、SkyLink Japanで機器と処理ソフトの組み合わせをご案内します。お手持ちの機材があれば、機種名も添えてください。
参考資料・出典(クリックで開く)
いずれも2026年10月14日に内容を確認しました。公開日・改訂日がページに書かれていないものは「日付記載なし」としています。
制度(国土交通省・国土地理院など)
- 国土交通省「3次元計測技術を用いた出来形管理要領(案)」等の掲載ページ(要領は令和8年3月改定、監督・検査要領は令和7年3月改定) https://www.mlit.go.jp/tec/constplan/sosei_constplan_tk_000051.html
- 国土交通省「3次元計測技術を用いた出来形管理の監督・検査要領(土工(1,000m3未満)・床掘工・小規模土工・法面整形工編)(案)」令和7年3月(表-2、表-4) https://www.mlit.go.jp/tec/constplan/content/001880069.pdf
- 国土交通省「ICT施工における測量について」日付記載なし(令和8年3月版の要領を参照) https://www.mlit.go.jp/tec/constplan/content/001993595.pdf
- 国土地理院「全国の標高成果の改定に伴う『作業規程の準則』の一部改正」(令和7年3月31日 国土交通省告示第240号) https://www.gsi.go.jp/REPORT/HAPPYOU/2025/pdf/54_08.pdf
- 国土地理院「作業規程の準則に関するQ&A」2026年2月4日更新(Q12〜Q14) https://www.gsi.go.jp/KOUKYOU/koukyo0033.html
- 内閣府 みちびき「センチメータ級測位補強サービス」日付記載なし https://qzss.go.jp/overview/services/sv06_clas.html
スマホ・モバイル計測製品(メーカー公式)
- Pix4D「FAQ – PIX4Dcatch」日付記載なし https://support.pix4d.com/hc/en-us/articles/360043331092
- Pix4D「FAQ PIX4D supported RTK devices」日付記載なし https://support.pix4d.com/hc/en-us/articles/18253985523997
- Pix4D「Technical release notes (Android) – PIX4Dcatch」(1.28.0は2025年4月16日) https://support.pix4d.com/hc/en-us/articles/360056359911
- Pix4D「PIX4Dcatch pricing」日付記載なし https://www.pix4d.com/pricing/pix4dcatch/
- Pix4D株式会社「Emlid Reach RS3 国土地理院1級GNSS測量機登録・Reach RX2 取扱開始」2026年5月7日(PR TIMES) https://prtimes.jp/main/html/rd/p/000000017.000055745.html
- Emlid「Reach RX」(販売終了の表示)日付記載なし https://emlid.com/reachrx/
- オプティム「OPTiM Geo Scan 導入について(料金・動作環境)」日付記載なし https://www.optim.co.jp/construction/optim-geo-scan/price/
- オプティム「OPTiM Geo Scan、NETISで最高評価のVEを獲得」2024年1月30日 https://www.optim.co.jp/wp-content/uploads/44jCMGbqNDxE.pdf
- 建設システム「快測Scan」製品ページ 日付記載なし https://www.kentem.jp/product-service/ksscan//動作環境 https://kentem.jp/product-service/ksscan/requirement//特設サイト(価格) https://www.kentem.jp/lp/ksscan_teaser/
- 建設システム「快測Scan バージョンアップ情報」(縦画面対応、iPhone 15 Pro・16 Proで利用可能) https://verup.kentem.jp/ksscan/20250428/
- 建設システム「『快測Scan』がNETISに登録されました」2025年3月10日 https://www.kentem.jp/news/20250310_01/
- 建設システム「KSデータバンク 料金プラン」日付記載なし https://www.kentem.jp/product-service/ksdb/plan/
補正情報サービス
- ソフトバンク「ichimill Ntrip(G-VRS)の提供開始」2025年10月1日 https://www.softbank.jp/biz/news/other/20251001/
メーカー仕様書・測量機器登録
- CHCNAV「RS10」仕様書(2026年7月改訂、相対・絶対精度、型式別仕様・試験条件) メーカー仕様書(PDF)
- CHCNAV「i93」仕様書(フランス語、2026年8月改訂、RTK精度・試験条件) メーカー仕様書(PDF)
- 国土地理院「基本測量で使用する測量機器の性能検定・登録等」(2026年10月7日更新) 登録機種一覧簿の掲載ページ
- 国土地理院「GNSS測量機(1級)登録機種一覧簿」(2026年7月15日更新、i93:248、i89:258、Reach RS3:259) 登録機種一覧簿(PDF)
写真・点群画面・比較イラストと模式図
- レベル、TS、GNSSの現場写真:SkyLink Japanの既存ブログ掲載画像。特定の国内案件での実施を示す写真ではありません。 測量に使われる機器の種類とそれぞれのメリットデメリット
- i93・RS10の使用写真:SkyLink Japanの各製品ページに掲載されたメーカー製品画像。 CHCNAV i93/CHCNAV RS10
- トンネル点群:扶和ドローンがHovermap ST-Xで取得した実測例。RS10の性能例ではありません。 SLAM計測・補備測量
- Reach RX2製品画像・駐車場3次元データ:SkyLink Japanのスマートフォン測量ページ掲載画像。駐車場データに使用した受信機の機種は、この画面からは特定できません。 スマートフォン測量
- ヒーローイラスト:TS、GNSS、ドローン、SLAMの代表的な機器を生成AIで描いた説明用イメージ。特定製品の仕様や性能、実際の現場・測定成果を示すものではありません。
- 比較イラスト(TS/GNSS、写真/レーザー、スマホの座標合わせ):上記の計測方法と公式資料をもとに、生成AIで説明用に作成。機器の形状、衛星信号、レーザー、配置を単純化しており、実際の現場、特定機種の性能、観測成果を示す画像ではありません。
- 工程・選び方の模式図:上記の公式資料をもとにSkyLink Japan編集部作成。
SkyLink Japan(製品・サービス・関連ブログ)
- SkyLink Japan「Emlid Reach RS3」製品ページ(2026年10月14日確認) Emlid Reach RS3の製品情報
- SkyLink Japan「DJI Matrice 4E」製品ページ(2026年10月14日確認) DJI Matrice 4Eの製品情報
- SkyLink Japan「WingtraRAY」製品ページ(2026年10月14日確認) WingtraRAYの製品情報
- SkyLink Japan「CHCNAV AlphaAir 6(AA6)」製品ページ(2026年10月14日確認) CHCNAV AlphaAir 6(AA6)の製品情報
- SkyLink Japan「Matrice 400 × Zenmuse L3」製品ページ(2026年10月14日確認) Matrice 400 × Zenmuse L3の製品情報
- SkyLink Japan「DJI Zenmuse L2」製品ページ(2026年10月14日確認) DJI Zenmuse L2の製品情報
- SkyLink Japan「Emesent GX1」製品ページ(2026年10月14日確認) Emesent GX1の製品情報
- SkyLink Japan「Emesent Hovermap ST-X」製品ページ(2026年10月14日確認) Emesent Hovermap ST-Xの製品情報
- SkyLink Japan「PIX4Dmatic」製品ページ(2026年10月14日確認) PIX4Dmaticの製品情報
- SkyLink Japan「PIX4Dcloud」製品ページ(2026年10月14日確認) PIX4Dcloudの製品情報
- SkyLink Japan「Smart Construction Edge 2」製品ページ(2026年10月14日確認) Smart Construction Edge 2の製品情報
- SkyLink Japan「お問い合わせ」(製品購入・機材選定の相談窓口) ご相談フォーム
- CHCNAV i93(国土地理院 1級GNSS測量機 登録番号248、i89・i76との比較) https://skylinkjapan.com/products/industrial-sensor-device/chcnav-i93/
- CHCNAV RS10 https://skylinkjapan.com/products/industrial-sensor-device/chcnav-rs10/
- PIX4Dシリーズ 製品一覧・選び方(価格は2026年1月改定、税別。価格情報の更新日 2026年8月11日) https://skylinkjapan.com/solution/data-solutions/pix4d/
- スマートフォン測量(PIX4Dcatch × Emlid Reach RX/RX2) https://skylinkjapan.com/pix4dcatch-rtkemlid-reach-rx-rx2/
- PIX4DシリーズがNETIS「-VE」認定(KT-230067-VE)2026年9月18日 https://skylinkjapan.com/blog/pix4d-netis-2609/
- 測量・計測ソリューション(扶和ドローンの2025年度の三次元計測の対応実績) https://skylinkjapan.com/solution/surveying/
※このブログは2026年10月14日時点の公開情報に基づいています。製品の仕様・価格・販売状況、要領や準則は変わることがあります。個別の案件への適用は、発注者の仕様書と最新の公式資料でご確認ください。
BLOG REQUEST
次に読みたいブログを教えてください
「こんなドローン情報を知りたい」「この機種を比較してほしい」など、今後のブログへのご要望をお寄せください。