
SKYLINK FIELD NOTE — INTERGEO 2026
LiDARとSLAMの展示で強く感じたのは、性能競争が終わったのではなく、競争の舞台が「センサー単体」から「現場でどう使い、何を納めるか」へ広がったことです。
第1回の会場レポートでは、INTERGEO 2026の競争軸が「取得→処理→成果物→運用」へ移ったことを紹介しました。第2回では、その変化が最も分かりやすく表れていたLiDAR(レーザー計測)とSLAM(自己位置推定と地図作成を同時に行う技術)に焦点を当てます。
精度を競う専門機から、日常的な現況記録を担う機種まで選択肢が広がりました。
手持ち・背負い・車載・ドローンで、同じセンサーを使い回す設計が目立ちました。
到達距離だけでなく、検証方法や納品データの作り方が重視されています。
ハンドヘルドSLAMは「高精度」と「日常使い」の両方向へ
会場でまず目についたのは、ハンドヘルドSLAMスキャナーの新製品発表が相次いだことです。ただし、各社が目指す方向は一つではありません。測量精度をさらに高める製品と、日常的な現況記録をより多くの担当者へ広げる製品が、同時に増えていました。
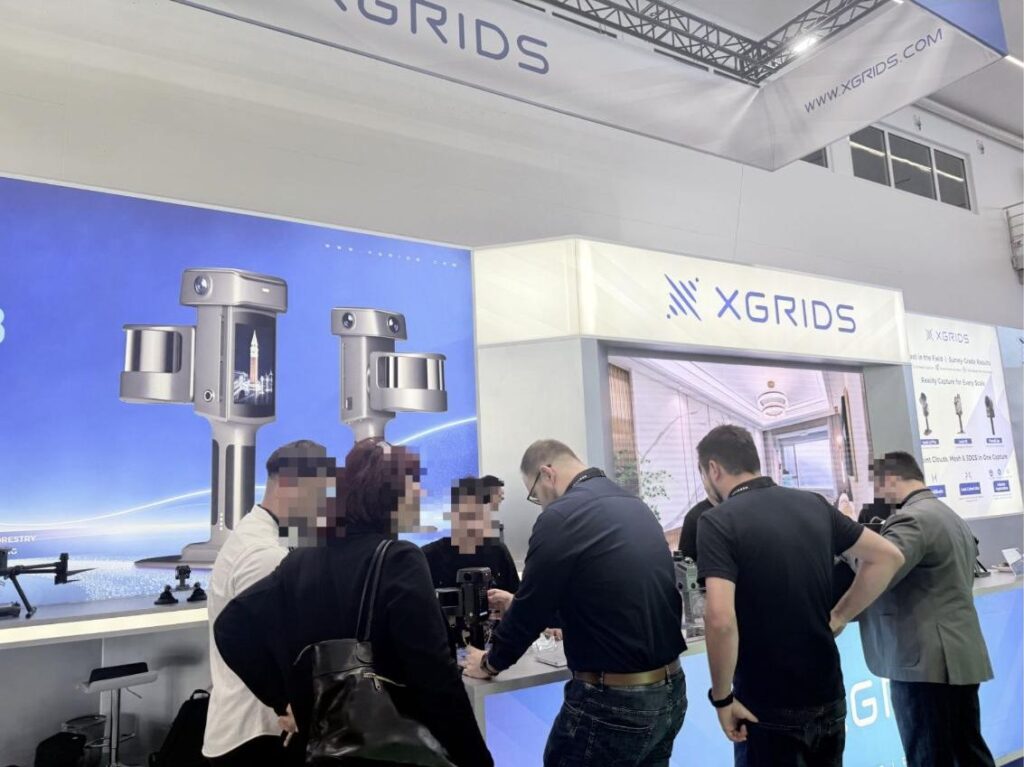
XGRIDSは会期初日に「Lixel L3」を発表しました。公式発表によれば、相対精度5mm(実測検証済み)、リアルタイムの絶対精度約2.5cm、LiDARに1/1.3型4K HDRカメラとRTK(高精度衛星測位)を内蔵し、4.3インチの画面で取得範囲を確認しながら、約100㎡を10分で取得できるとしています。1回のスキャンから点群・メッシュ・Gaussian Splattingの3種類を出力し、Gaussian Splattingの形式(LCC2)は3ds MaxやSketchUpが対応。制御点なしで複数スキャンを結合する機能や、顔・ナンバープレートの自動ぼかしも備えています。ブースは終日混雑していました。
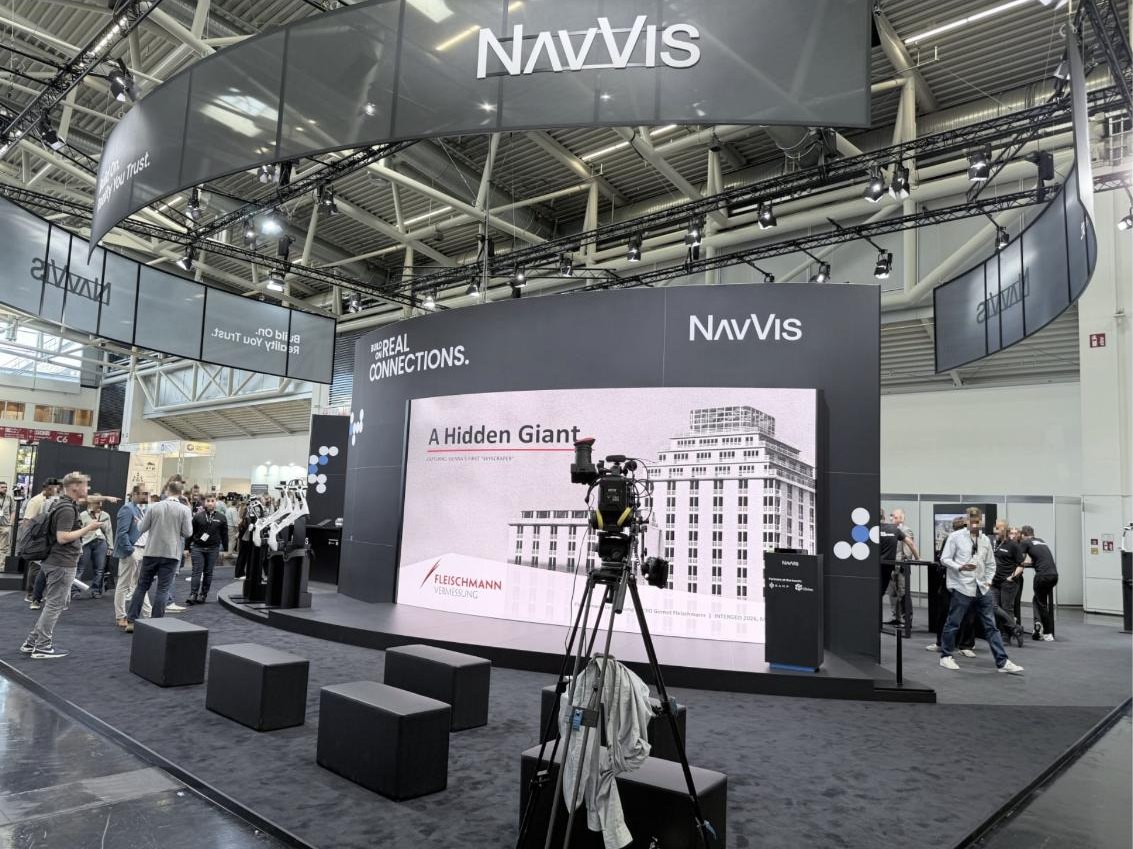
NavVisは9月に発表した新製品「CLX」を中心に展示していました。公式発表では、高精度案件向けのMLX・VLXとは用途を分け、現況確認、数量算出、面積確認、LOD200相当のScan to CAD/BIMといった頻度の高い記録業務向けの軽量ハンドヘルドという位置付けです。デュアルLiDARで、画面上で取得範囲を確認しながら欠測を現場で把握できる設計になっています。ステージでは、ウィーンの測量会社がウィーン初の高層ビルを記録した事例を講演していました。
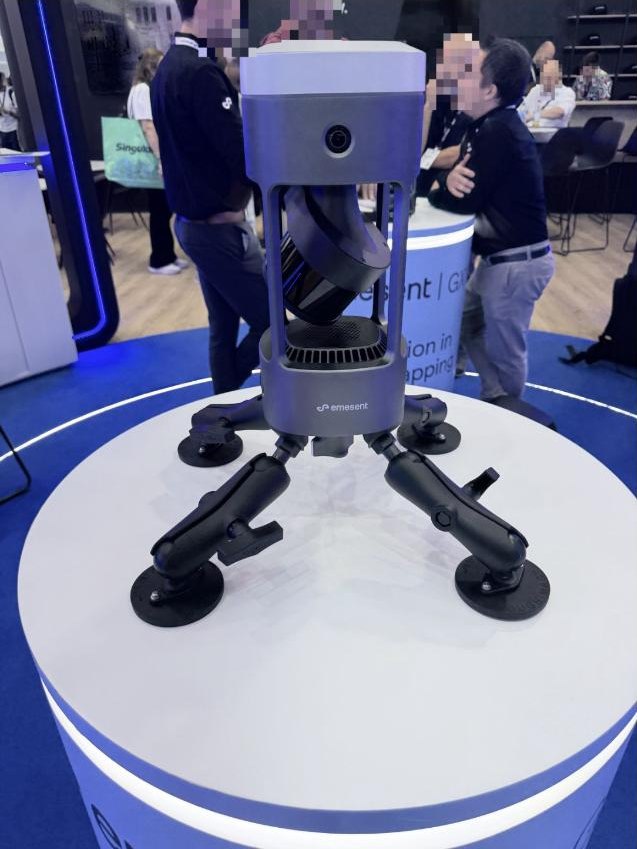
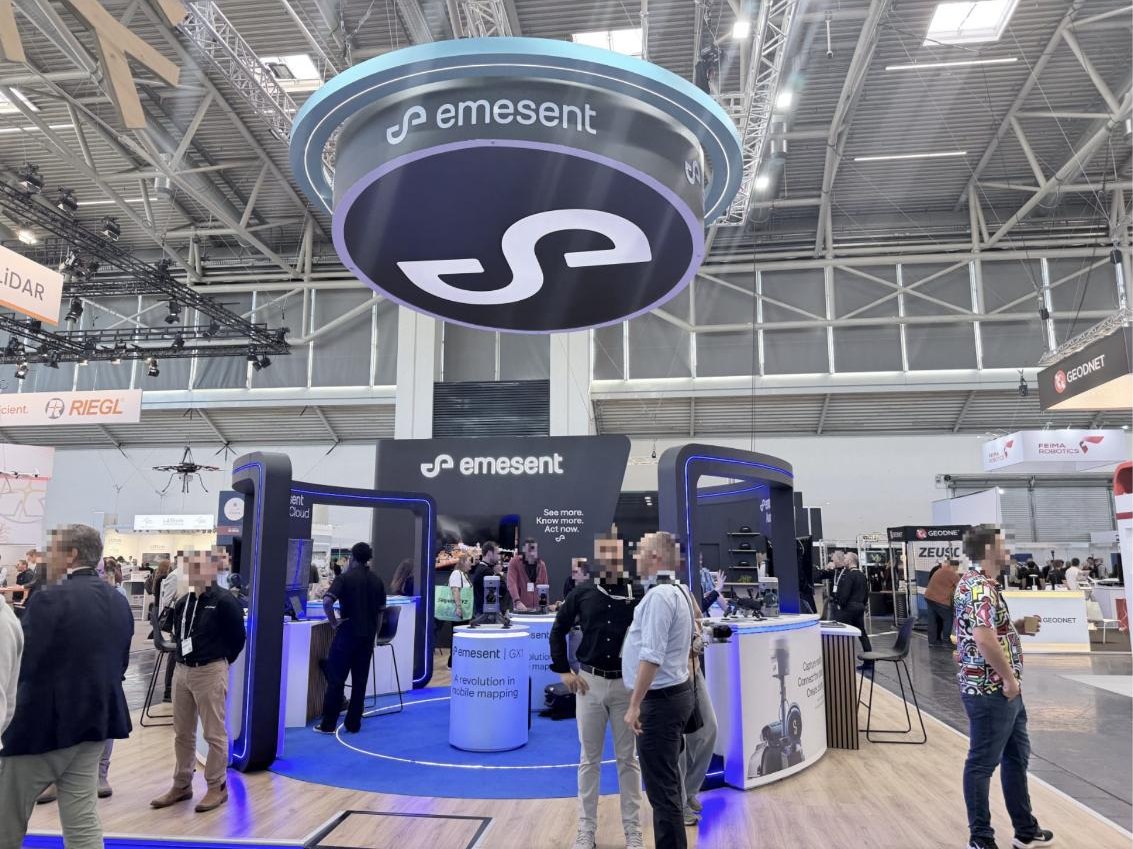
Emesentは、SLAM・RTK・360°パノラマ・LiDARを一体化した「GX1」を欧州の大型展示会で初めて披露しました。吸盤マウントで車載にも据え置きにも使える実機をブース中央に置き、ドローン・車両・バックパックで使えるHovermap、クラウド処理のAura Cloud、Trimble Business Centerとの新しい連携ワークフローを合わせて展示していました。
GNSS受信機メーカーからの参入も目立ちました。Tersusは「SLAM for AEC」を掲げ、RTKと現場生成の点群を1台のフィールドアプリで扱うTersus Field、吸盤マウントで車載・手持ち両用のSLAMスキャナーを展示。SingularXYZは「SESHAT LiDAR & Visual RTK」として、RTK受信機にLiDARとカメラを一体化し、ポール測量から点群測量への橋渡しを狙う製品を大型スクリーンで実演していました。
同じセンサーを、手持ち・背負い・車載・ドローンへ
もう一つの大きな流れは、同じセンサーを複数のプラットフォームへ載せ替える設計です。現場ごとに別の機材と処理環境を用意するのではなく、取得方法を変えても、データ処理と運用はできるだけ共通化するという発想です。
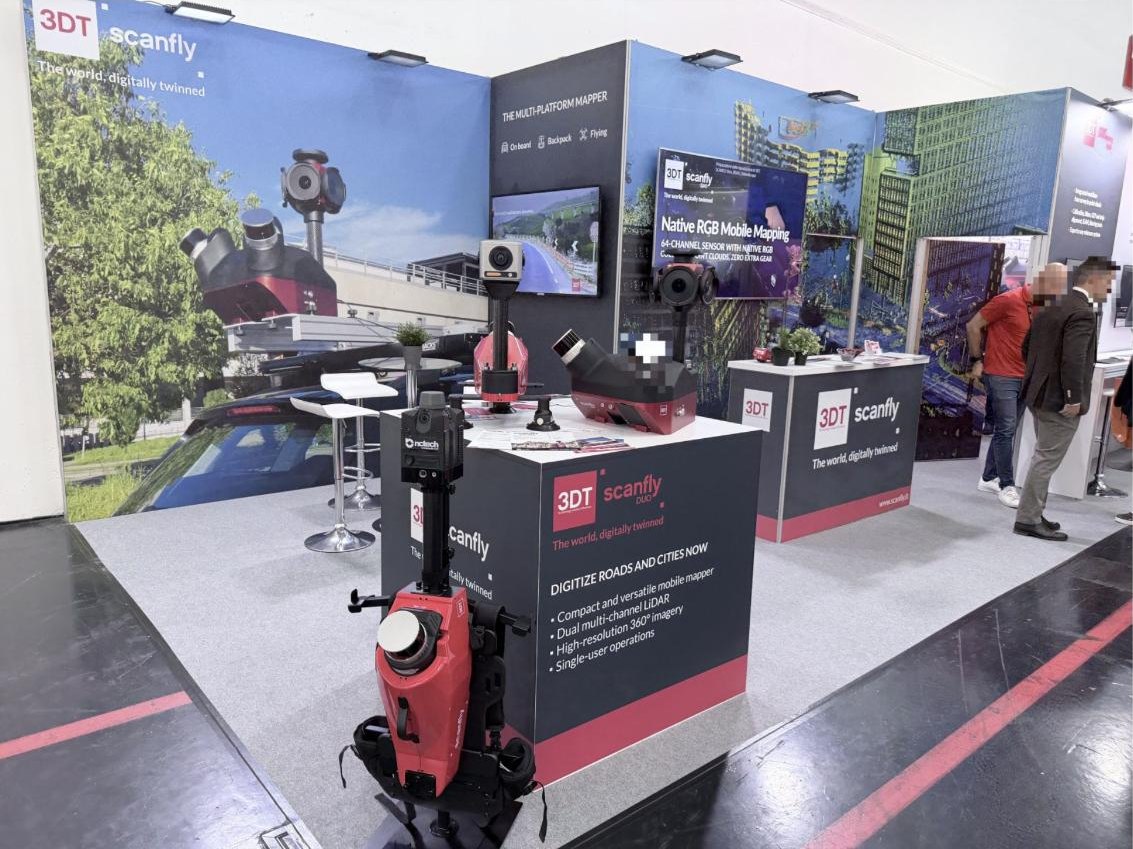
イタリアの3DTは「The Multi-Platform Mapper」として、車載・バックパック・飛行の3形態に同じセンサーを載せる「Scanfly DUO」を展示していました。64chセンサーにネイティブRGBを統合し、デュアルのマルチチャンネルLiDAR、高解像度360°画像、1人で運用できる設計を特徴として掲げ、取得から処理までを自社ソフトで完結させることを打ち出しています。
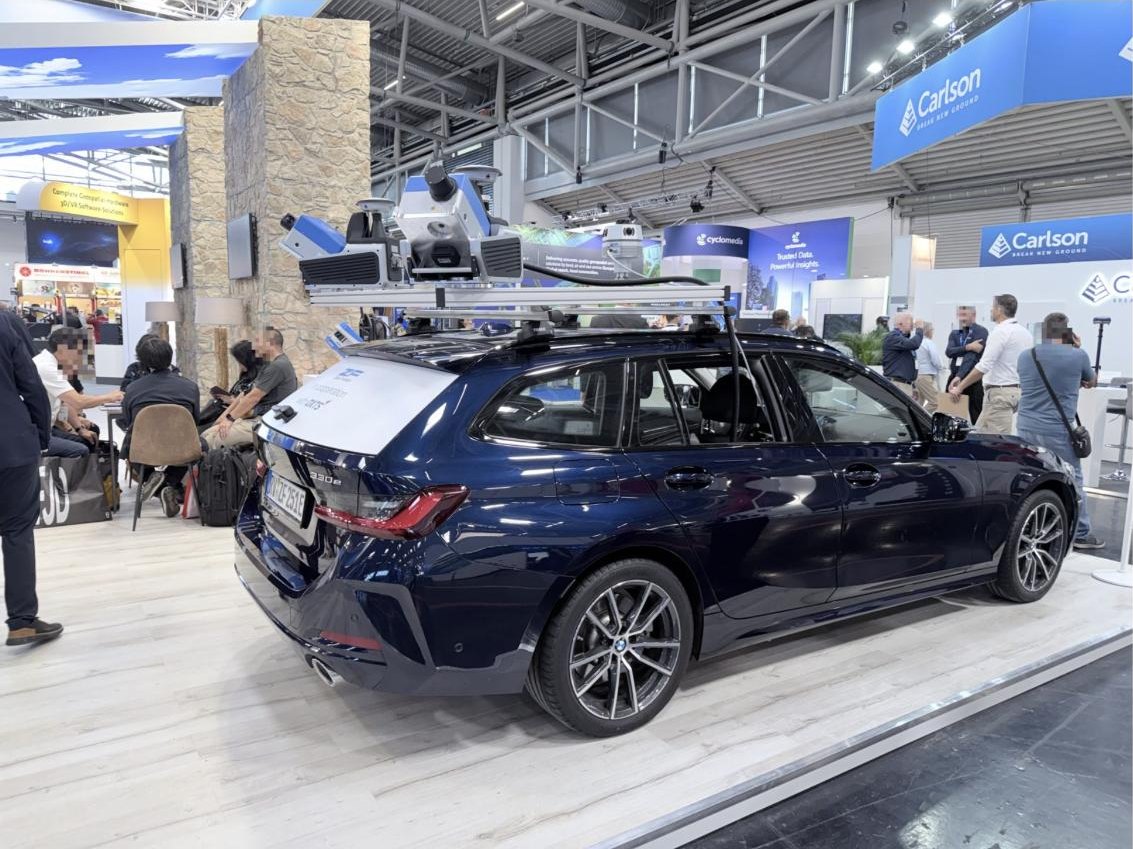
ドイツのZoller+Fröhlich(Z+F)は、地上型スキャナーのラインに加え、バックパック型スキャナーと、屋根にスキャナー2台を載せた車載モバイルマッピングシステム(OxTSとの協業でINSを搭載)を展示していました。地上・背負い・車載を同じスキャナー技術で揃えている点が印象的でした。
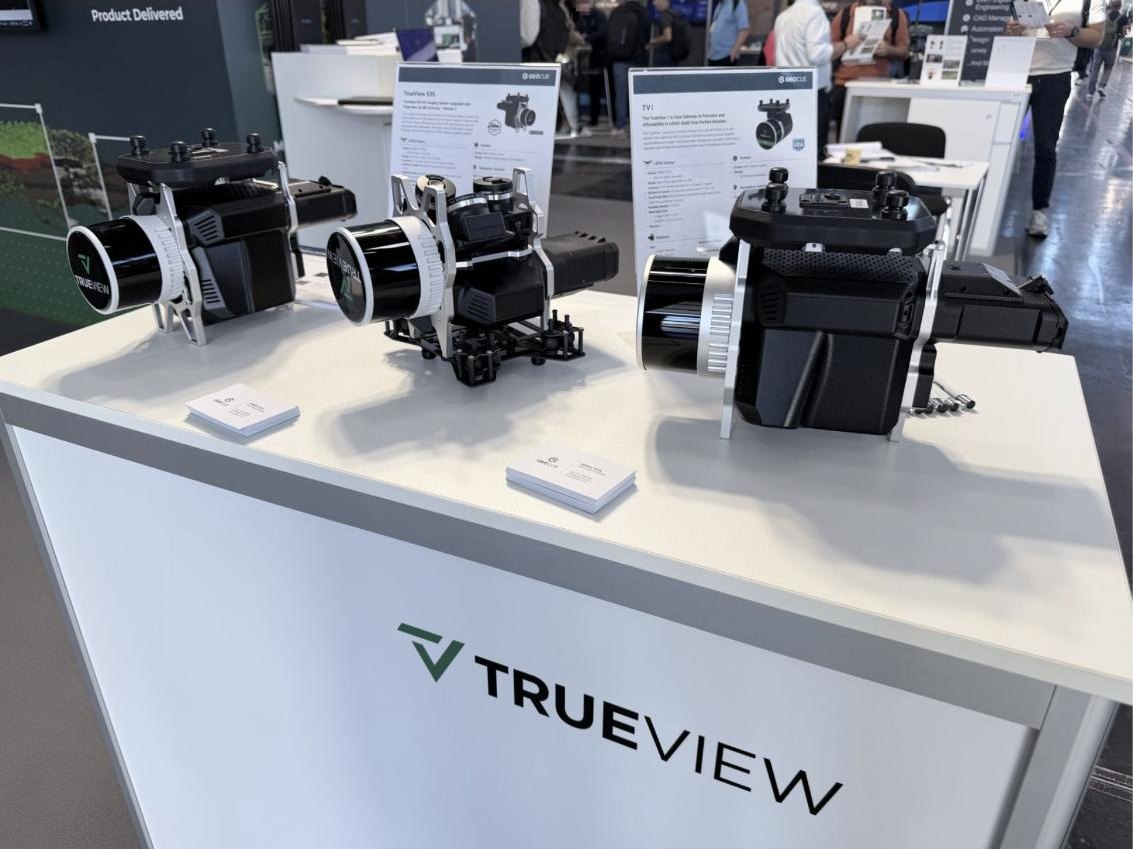
米国のGeoCueは「TrueView」ブランドで、ドローンLiDAR&画像センサーのペイロード3機種を実機展示するとともに、ハンドヘルドSLAMのTrueView GOファミリー、そしてハード・ソフトを問わない包括的なサポート体制を3本柱としてパネルに掲げていました。サポートを柱の一つに据えている構成は、他社ではあまり見ない見せ方でした。
車・人・ドローンに続いて、地上ロボットにマッピングセンサーを載せる展示もありました。人が入りにくい構内や広い施設をロボットが自動走行してスキャンする構成で、SLAMの「移動体を選ばない」流れの延長線上にあります。
ドローンLiDARは「どこまで届くか」から「どう検証するか」へ
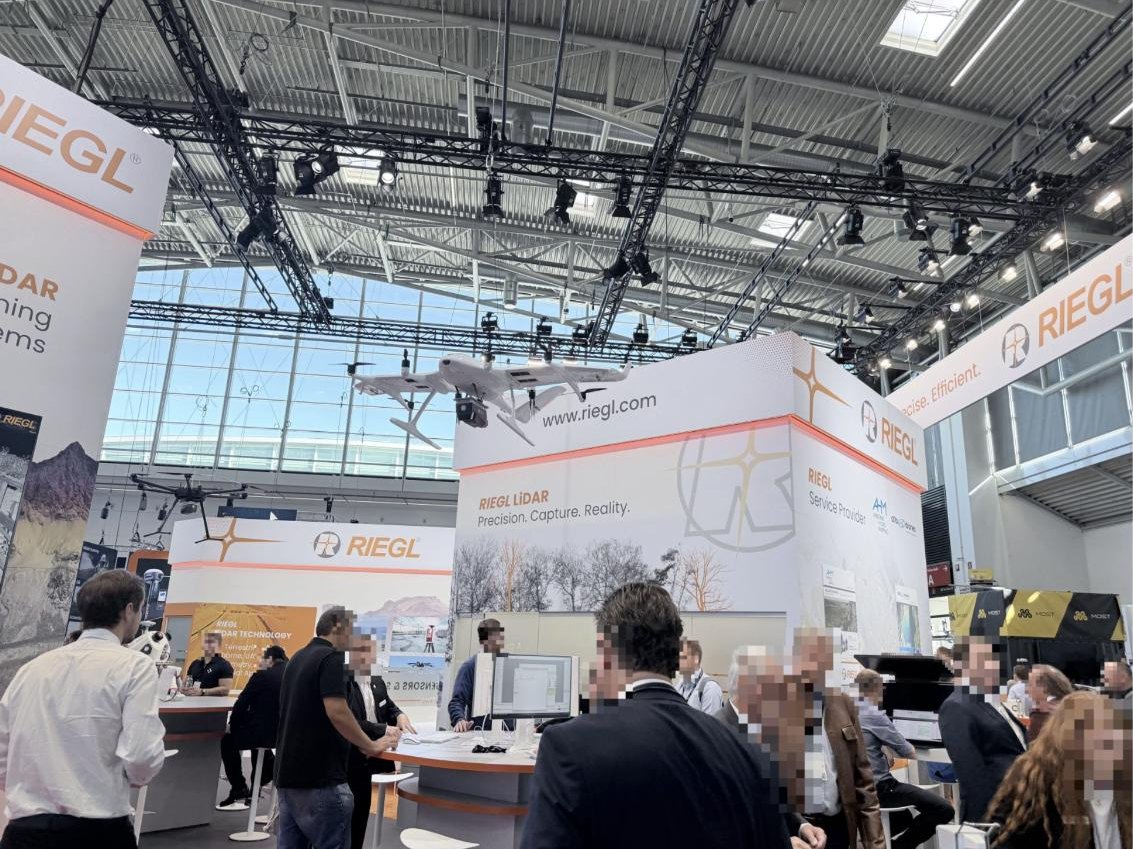
ドローンLiDARの分野では、RIEGLが新型「miniVUX-4UAV」を発表していました。公式発表によれば、従来のminiVUX-3UAV(最大300kHz、毎秒最大100,000計測)に対し、最大400kHz、毎秒約133,333計測へ向上。公表値は精度12mm、再現性8mm、最大5リターン、オンライン波形処理に対応し、森林、文化財、回廊、施工監視など細かな対象を高密度に捉える用途を想定しています。ブースにはVTOL固定翼機とマルチコプターが吊り下げられ、航空からUAV、地上、車載までのLiDARが網羅されていました。
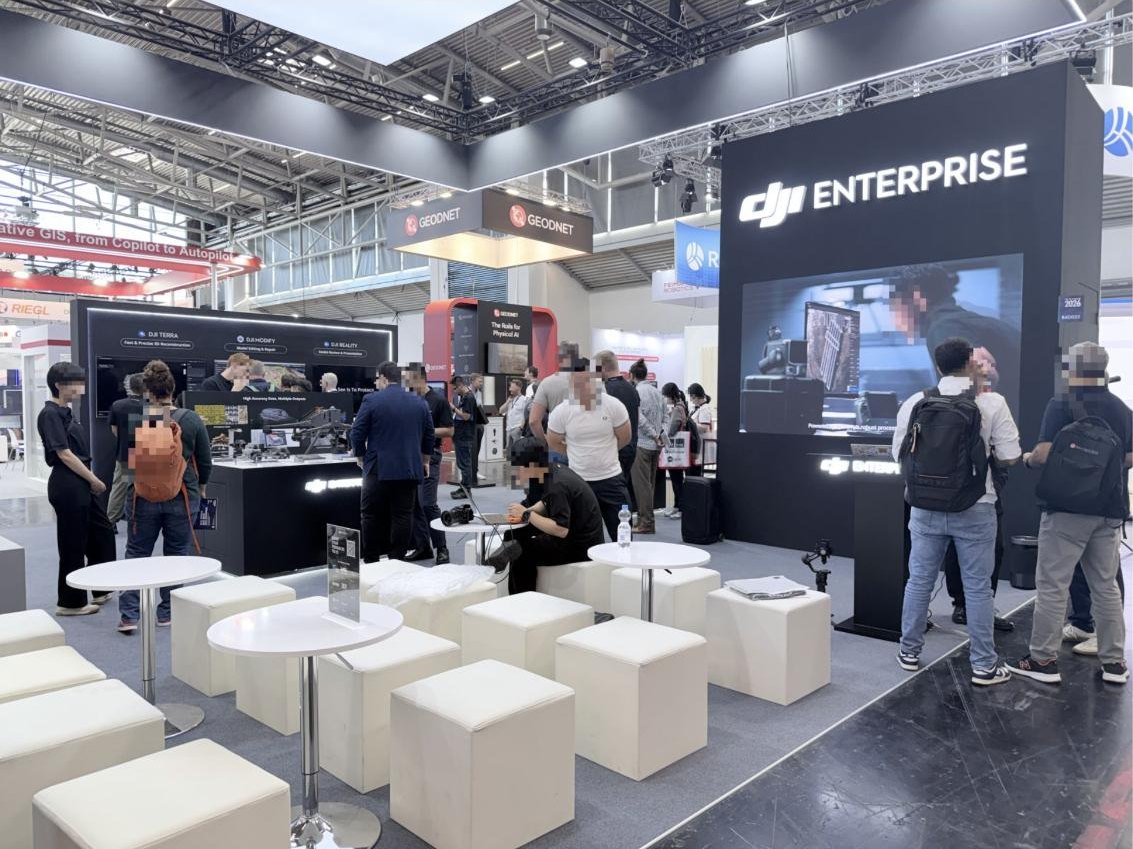
DJI Enterpriseのブースでは、DJI Terra(3D再構築)、DJI Modify(モデル編集・修復)、DJI Reality(レビュー・プレゼンテーション)の3ソフトを、「生データからデジタルツインまで」をつなぐ一連の流れとして訴求していました。
DJI Enterpriseのステージでは、Zenmuse L2とL3の「Accuracy Verification(精度検証)」に関する講演を聴講しました。欧州のパートナー企業が、起伏のある落葉樹林でZenmuse L3を使用し、インフラ計画と森林資源調査のために単木の位置と樹高を抽出した事例を紹介。GCP(地上基準点)7点をGNSS RTKで測量し、冬の落葉期に検証した結果、Z方向のRMSEは約5.8cmだったと示されました。
講演内容以上に会場全体で印象に残ったのは、視察した範囲では、ドローンに特化した独立ブースを構えていたのがDJI Enterpriseだけだったことです。米国市場ほどDJIに対する強い逆風が見えにくい欧州だからこそ、ハードウェアだけでなく、DJI Terra・DJI Modify・DJI Realityや精度検証の事例まで含め、欧州での存在感をさらに高めようとする姿勢が伝わってきました。
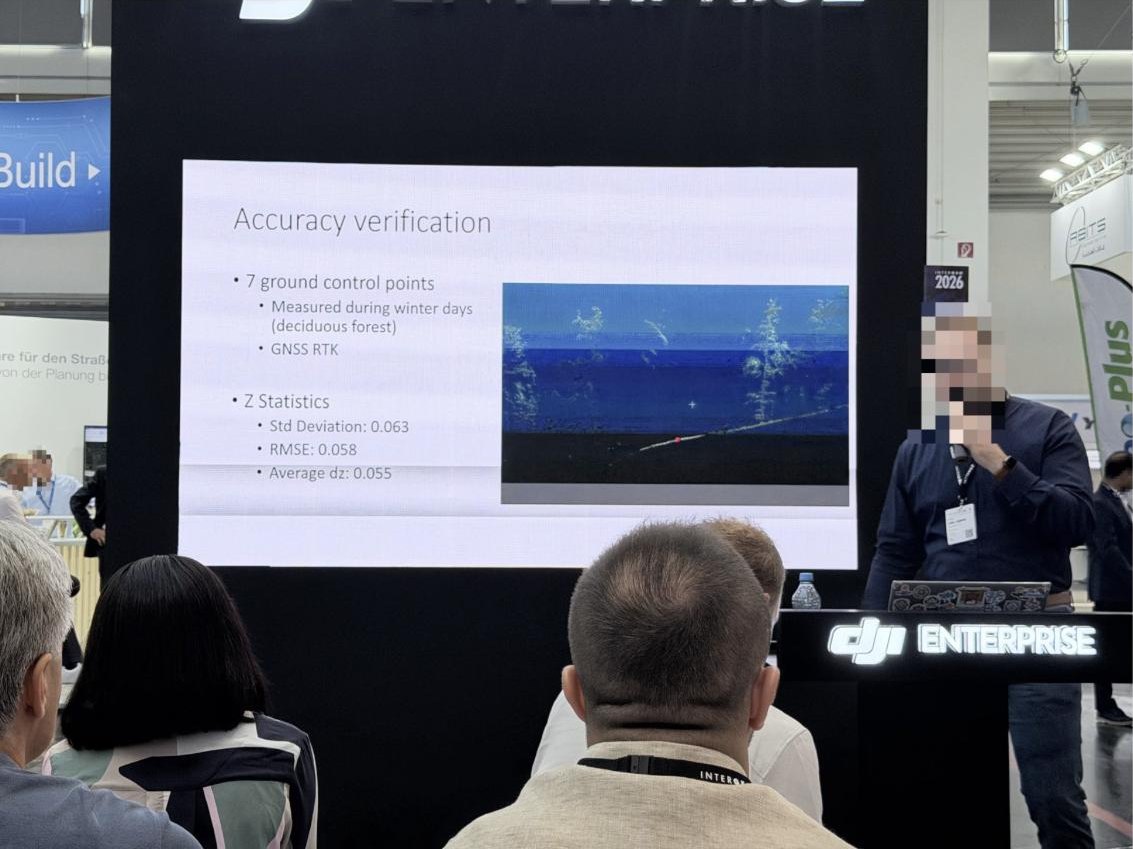
講演資料では、Zenmuse L2からL3への主な進化点として、次の項目が整理されていました。
- 測距レンジ:450mから950mへ
- レーザー波長:905nmから1535nmへ
- リターン数:5から最大16へ
- 走査方式:星形のスキャンパターンを追加
- ビーム広がり角:円形0.25mradへ
処理はQGISを使い、ファーストリターンからDSM、地表クラスの点からDTMを作成し、その差分から樹冠高モデル(CHM)を生成。さらに極大値を使って単木の樹高を抽出する流れでした。測距レンジなどの仕様値は反射率やパルスレートによって条件が変わるため、実案件では最新の公式資料との照合が必要です。そのうえで、講演の結論は「密な植生の下でも地表の点が大幅に増える」という点にありました。
Gaussian Splattingは「見せる技術」から業務フローの一部へ
2025年のINTERGEOでは、Gaussian Splatting(3DGS)は高品質でリアルタイム性のある新しい3D表現として注目され、多くのSLAM・写真測量製品が対応を表明していました。2026年は、点群と置き換える表現というより、専門家以外が現場を理解し、遠隔確認や顧客説明に使う層として実装が進んでいます。
XGRIDSは3DGSを「精度検証済みの成果物」として出力形式の一つに組み込み、NavVisはIVION 12.0で点群・パノラマと並べてSplatsを表示し、空間内の移動・計測・注釈・視点共有ができるようにしています(MLX利用者向けベータ)。測量成果としての精度保証、座標系、書き出し形式、長期保存性は製品ごとに確認が必要ですが、「見た目のリアリティ」と「測量可能なデータ」を区別したうえで、両者を関連付ける方向に、市場全体が動いていると感じました。
機材選びより先に、「何を納めるか」を決める
LiDAR・SLAMの選択肢が増えた今、製品名や最大スペックだけで比較するのは難しくなっています。先に決めるべきなのは、誰が、どの環境で取得し、どの精度で、何を納めるのかです。そこから逆算して、手持ち・背負い・車載・ドローンを選び、制御点の置き方、ループの閉じ方、精度管理、後処理を設計する必要があります。
次回は、水域・地下・継続監視・デジタルツインの動向を取り上げ、シリーズをまとめます。
INTERGEO 2026で確認した製品の詳細や、御社の現場への適用可否については、お気軽にお問い合わせください。現地で得た情報をもとに、用途に合わせてご説明します。
BLOG REQUEST
次に読みたいブログを教えてください
「こんなドローン情報を知りたい」「この機種を比較してほしい」など、今後のブログへのご要望をお寄せください。